Gerald Jay Sussman a Jack Wisdom · Cyfieithiad Cymraeg
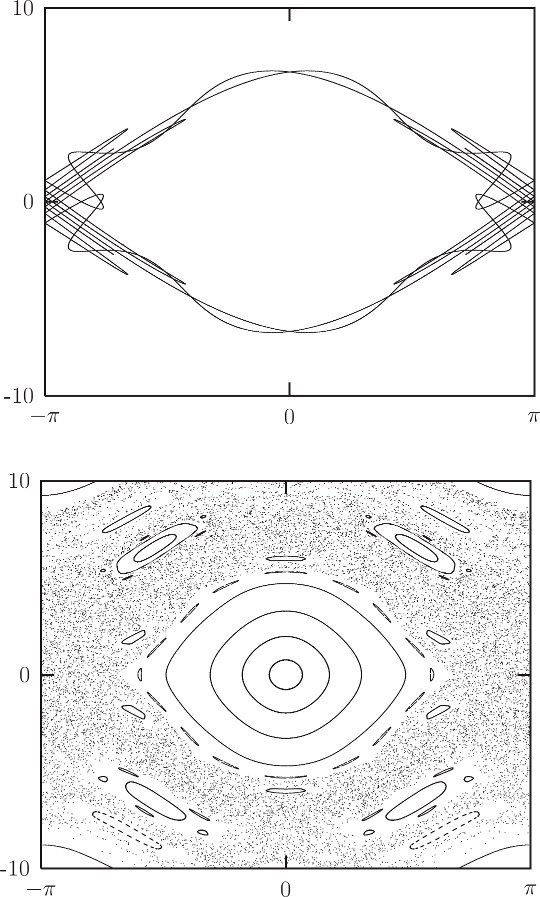
Pan geisiwn gynrychioli’r ffigur a ffurfir gan y ddwy gromlin hyn a nifer feidraidd o’u croestoriadau, pob un ohonynt yn cyfateb i ddatrysiad dwbl asymptotig, mae’r croestoriadau hyn yn ffurfio rhyw fath o dellt, gwead neu grid â rhwyll anfeidrol ddanheddog. Ni chaiff yr un o’r ddwy gromlin hyn groesi ei hun eto byth, ond rhaid iddi blygu’n ôl arni ei hun mewn modd cymhleth iawn er mwyn croesi holl rwyllau’r grid nifer anfeidraidd o weithiau. Bydd cymhlethdod y ffigur hwn yn drawiadol, ac ni cheisiaf hyd yn oed ei dynnu.
Henri Poincaré, New Methods of Celestial Mechanics, volume III [35], pennod XXXIII, adran 397
Rydym wedi gweld nodweddion eithaf cymhleth yn ymddangos fel rhan o drawstoriadau Poincaré amrywiaeth o systemau. Gwelsom bwyntiau sefydlog, cromliniau annewidiol, ynysoedd cyseiniant, a pharthau anhrefnus mewn systemau mor amrywiol â’r pendil a yrrir, y chwrligwgan anghymesur o amgylch echelin, system Hénon–Heiles, a chyplysu troelliad ac orbit lloeren. Yn wir, hyd yn oed yn y mapiad safonol, lle nad oes proses ddi-dor yn cael ei samplu gan yr arwyneb trawstoriad, mae’r gofod gwedd yn dangos nodweddion tebyg.
Mae mudiant systemau eraill yn symlach. Ar gyfer rhai systemau, gellir defnyddio meintiau cadwedig i ostwng y datrysiad i werthuso integrynnau pendant. Yn draddodiadol, gelwir system o’r fath yn integradwy. Un enghraifft yw’r chwrligwgan cymesur o amgylch echelin. Mae dau gymesuredd yn awgrymu bodolaeth dau fomentwm cadwedig, ac mae annibyniaeth ffwythiant Hamilton ar amser yn awgrymu cadwraeth egni. Gyda’r meintiau cadwedig hyn, gostyngir pennu’r mudiant i werthuso integrynnau pendant o fudiant cyfnodol yr ongl gogwydd fel ffwythiant amser. Nid yw systemau o’r fath yn arddangos ymddygiad anhrefnus; ar arwyneb trawstoriad, mae’r meintiau cadwedig yn cyfyngu’r pwyntiau i orwedd ar gromliniau. Os nad yw pwyntiau ar arwyneb trawstoriad yn ymddangos fel pe baent yn gorwedd ar gromliniau, gallwn gymryd hyn yn dystiolaeth nad oes digon o feintiau cadwedig i ostwng y datrysiad i gwadraturau.
Gwelsom nifer o achosion lle mae ymddygiad system yn newid yn ansoddol wrth gynnwys effeithiau ychwanegol. Gellir gostwng y corff anhyblyg rhydd i gwadraturau, ond mae ychwanegu trorymau graddiant disgyrchiant yn y system troelliad–orbit yn rhoi’r cymysgedd cyfarwydd o fudiannau rheolaidd ac anhrefnus. Gellir gostwng mudiant chwrligwgan cymesur o amgylch echelin i gwadraturau hefyd, ond os gwneir y chwrligwgan yn anghymesur o amgylch echelin, yna ymddengys y gofod gwedd rhanedig. Gellir meddwl am y system a astudiwyd gan Hénon a Heiles, â’r gofod gwedd rhanedig clasurol, fel pâr datrysadwy o osgiliaduron harmonig â thermau cyplysu aflinol. Mae’r pendil yn ddatrysadwy, ond mae gan y pendil a yrrir ofod gwedd rhanedig.
Sylwn, wrth droi effeithiau ychwanegol ymlaen, fod newidiadau ansoddol yn digwydd yn y gofod gwedd. Mae ynysoedd cyseiniant yn ymddangos, mae parthau anhrefnus yn ymddangos, mae rhai cromliniau annewidiol yn diflannu, ond mae eraill yn parhau. Pam mae ynysoedd cyseiniant yn ymddangos? Sut mae ymddygiad anhrefnus yn codi? Pryd mae cromliniau annewidiol yn parhau? A allwn ddod i unrhyw gasgliadau cyffredinol?
4.1 Ymddangosiad y Gofod Gwedd Rhanedig
Gallwn gael rhywfaint o ddealltwriaeth o’r newidiadau ansoddol hyn mewn ymddygiad drwy ystyried systemau lle mae’r effeithiau ychwanegol yn cael eu troi ymlaen drwy amrywio paramedr. Ar gyfer rhyw werth o’r paramedr, mae gan y system ddigon o feintiau cadwedig i’w gostwng i gwadraturau; wrth amrywio’r paramedr oddi wrth y gwerth hwn, gallwn astudio sut mae’r gofod gwedd rhanedig yn ymddangos. Mae’r pendil a yrrir yn cynnig enghraifft nodweddiadol o system o’r fath. Os yw osgled y gyriant yn sero, yna mae datrysiadau’r pendil a yrrir yr un fath â datrysiadau’r pendil heb yriant. Gwelsom arwynebau trawstoriad ar gyfer y pendil a yrrir yn gryf, gan ddangos y gofod gwedd rhanedig. Yma cynyddwn y gyriant yn araf ac astudio sut mae’r portread gwedd yn newid.
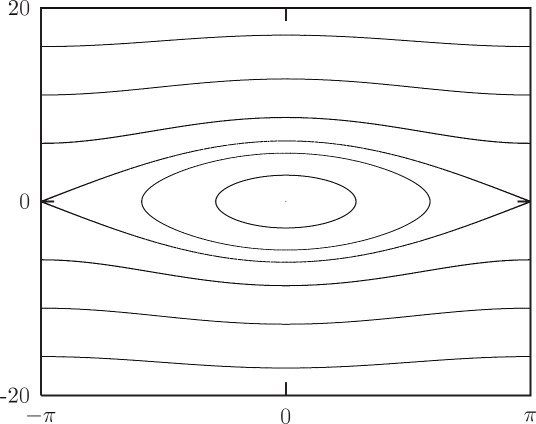
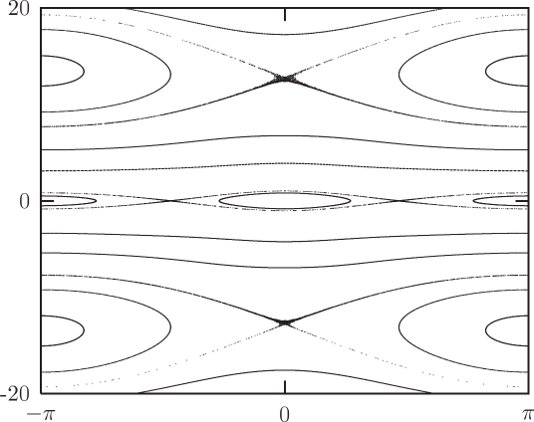
Mae mudiant y pendil a yrrir â gyriant osgled sero yr un fath â mudiant pendil heb yriant, fel y disgrifir yn adran 3.3. Cedwir egni, felly mae pob orbit yn gromlin lefel ffwythiant Hamilton yn y plân gwedd (gweler ffigur 4.1). Mae tri rhanbarth yn y plân gwedd â mathau ansoddol wahanol o fudiant: y rhanbarth lle mae’r pendil yn osgilio, y rhanbarth lle mae’r pendil yn cylchynu i un cyfeiriad, a’r rhanbarth lle mae’n cylchynu i’r cyfeiriad arall. Yng nghanol y rhanbarth osgilio mae cydbwysedd sefydlog, lle mae’r pendil yn hongian heb symud. Ar y ffiniau rhwng y rhanbarthau hyn, mae’r pendil yn asymptotig i’r cydbwysedd ansefydlog, lle mae’r pendil yn sefyll yn unionsyth. Mae dau daflwybr asymptotig, sy’n cyfateb i’r ddwy ffordd o nesáu at y cydbwysedd. Mae pob un o’r rhain hefyd yn asymptotig i’r cydbwysedd ansefydlog wrth fynd yn ôl mewn amser.
Ffigur 4.1 Mae gan blân gwedd y pendil heb yriant dri rhanbarth sy’n dangos dau fath gwahanol o ymddygiad. Mae taflwybrau’n gorwedd ar gyfuchliniau ffwythiant Hamilton. Gall taflwybrau osgilio, gan greu cromliniau hirgrwn o amgylch y pwynt cydbwysedd, neu gallant gylchynu, gan gynhyrchu traciau tonnog y tu allan i’r rhanbarth siâp llygad. Mae’r separatrics yn ffinio’r rhanbarth siâp llygad. Mae gan y pendil hwn hyd o 1 m a phwysyn â màs o 1 kg, ac mae cyflymiad disgyrchiant yn 9.8 m s−2.
Trawstoriadau’r pendil a yrrir â gyriant osgled sero
Nawr ystyriwch y pendil a yrrir yn gyfnodol, ond â gyriant osgled sero. Pennir cyflwr y pendil a yrrir gan gyfesuryn ongl, ei fomentwm cyfiau, a gwedd y gyriant cyfnodol. Gyda gyriant osgled sero, mae esblygiad y pendil “a yrrir” yr un fath ag esblygiad y pendil heb yriant. Nid yw gwedd y gyriant yn effeithio ar yr esblygiad, ond ystyriwn wedd y gyriant yn rhan o’r cyflwr er mwyn rhoi disgrifiad unffurf sy’n ein galluogi i gynnwys achos y gyriant osgled sero gydag achos yr osgled ansero.
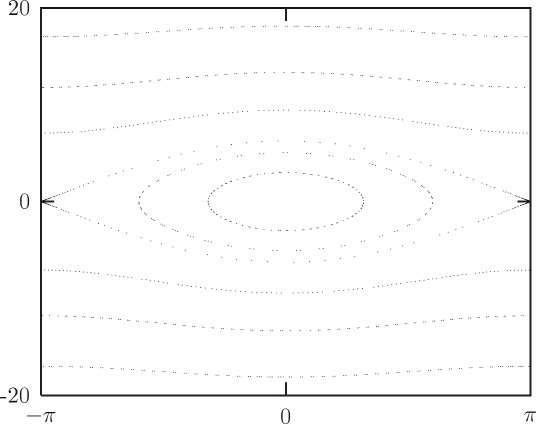
Ffigur 4.2 Arwyneb trawstoriad ar gyfer y pendil a yrrir, â gyriant osgled sero. Yr effaith yw samplu taflwybrau’r pendil heb yriant, sy’n gorwedd ar gyfuchliniau ffwythiant Hamilton. Dim ond nifer fach o bwyntiau a blotir ar gyfer pob taflwybr i ddangos y ffaith bod yr arwyneb trawstoriad, ar gyfer gyriant osgled sero, yn samplu taflwybrau di-dor y pendil heb yriant.
Ar gyfer y pendil a yrrir, lluniwn arwynebau trawstoriad strobosgopig drwy samplu’r cyflwr bob cyfnod y gyriant a phlotio’r momentwm onglaidd yn erbyn yr ongl (gweler ffigur 4.2). Ar gyfer gyriant osgled sero, cyfyngir pwyntiau’r trawstoriad i’r cromliniau a olrheinir gan daflwybrau’r pendil heb yriant. Ar gyfer pob math o orbit a welsom i’r pendil heb yriant, mae orbitau’r pendil a yrrir sy’n cynhyrchu patrwm cyfatebol o bwyntiau ar y trawstoriad.
Mae’r ddau orbit arhosol ym mhwyntiau cydbwysedd y pendil yn ymddangos fel pwyntiau ar yr arwyneb trawstoriad. Pwyntiau sefydlog mapiad Poincaré yw pwyntiau cydbwysedd.
Mae pwyntiau trawstoriad orbitau osgiliadol y pendil yn gorwedd ar gyfuchlin gyfatebol ffwythiant Hamilton. Yn yr un modd, cyfyngir pwyntiau trawstoriad orbitau cylchynol y pendil i gyfuchlin gyfatebol ffwythiant Hamilton. Sylwn fod patrwm y pwyntiau a gynhyrchir gan orbitau’n amrywio o gyfuchlin i gyfuchlin. Fel arfer, pe baem yn casglu rhagor o bwyntiau ar yr arwyneb trawstoriad, byddai’r pwyntiau’n llenwi’r cyfuchliniau yn y pen draw. Fodd bynnag, mae dau bosibilrwydd mewn gwirionedd. Cofiwch fod cyfnod y pendil yn wahanol ar gyfer taflwybrau gwahanol. Os yw cyfnod y pendil yn gymesuradwy â chyfnod y gyriant, dim ond nifer feidraidd o bwyntiau fydd yn ymddangos ar y trawstoriad. Mae dau gyfnod yn gymesuradwy os yw’r naill yn lluosrif cymarebol o’r llall. Os yw’r ddau gyfnod yn anghymesuradwy, nid yw pwyntiau’r trawstoriad byth yn ailadrodd. Yn wir, mae’r pwyntiau’n llenwi’r gyfuchlin yn drwchus, gan ddod mor agos ag y mynnir at bob pwynt arni.
Mae pwyntiau trawstoriad taflwybrau asymptotig y pendil yn gorwedd ar gyfuchlin ffwythiant Hamilton sy’n cynnwys y pwynt cyfrwy. Mae pob orbit asymptotig yn cynhyrchu dilyniant o bwyntiau arwahanol sy’n cronni ger y pwynt sefydlog. Nid oes un orbit unigol yn llenwi’r separatrics ar y trawstoriad.
Trawstoriadau’r pendil a yrrir â gyriant bach
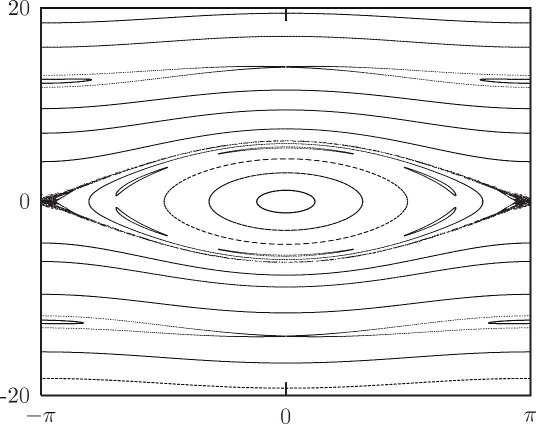
Nawr ystyriwch yr arwyneb trawstoriad ar gyfer gyriant osgled bach (gweler ffigur 4.3). Osgled y gyriant yw A = 0.001 m; amledd y gyriant yw 4.2 ω0, lle . Mae golwg gyffredinol yr arwyneb trawstoriad yn debyg i’r trawstoriad â gyriant osgled sero. Mae llawer o orbitau’n ymddangos fel pe baent yn gorwedd ar gromliniau annewidiol tebyg i gromliniau annewidiol yr achos heb yriant. Fodd bynnag, mae sawl nodwedd newydd.
Bellach mae rhanbarthau cyseiniant sy’n cyfateb i’r pendil yn cylchdroi wedi’i gloi â’r gyriant. Ceir y nodweddion hyn yn rhanbarthau cylchynu uchaf ac isaf yr arwyneb trawstoriad. Mae gan bob ynys bwynt sefydlog y mae’r pendil yn cylchdroi’n union unwaith bob cylchred y gyriant ar ei gyfer. Yn gyffredinol, mae pwyntiau sefydlog ar yr arwyneb trawstoriad yn cyfateb i fudiannau cyfnodol y system yn y gofod gwedd llawn. Mae’r pwynt sefydlog yn ±π, sy’n dangos bod y pendil yn fertigol ar wedd y gyriant a ddefnyddir ar gyfer y trawstoriad. Ar gyfer orbitau yn y rhanbarth cyseiniant oddi wrth y pwynt sefydlog, mae’r pwyntiau ar y trawstoriad yn ymddangos fel pe baent yn cynhyrchu cromliniau sy’n amgylchynu’r pwynt sefydlog.1 Ar gyfer yr orbitau hyn, mae’r pendil yn cylchdroi ar gyfartaledd unwaith bob cylchred y gyriant, ond weithiau mae gwedd y pendil ar y blaen i’r gyriant ac weithiau ar ei hôl hi.
Mae ynysoedd eraill yn ymddangos gyda gyriant osgled ansero. Yn y rhanbarth osgilio canolog mae cadwyn chwe ynys eilradd. Ar gyfer yr orbit hwn, mae’r pendil yn osgilio ac mae cyfnod yr osgiliad yn gymesuradwy â’r gyriant. Cynhyrchir y chwe ynys i gyd gan un orbit. Yn wir, ymwelir â’r ynysoedd yn eu trefn mewn cyfeiriad clocwedd. Ar ôl chwe chylchred o’r gyriant, mae pwynt y trawstoriad yn dychwelyd i’r un ynys ond yn syrthio ar bwynt gwahanol ar gromlin yr ynys, gan gronni cromlin yr ynys ar ôl llawer o iteriadau. Nid yw mudiant y pendil yn gyfnodol, ond mae wedi’i gloi mewn cyseiniant fel ei fod, ar gyfartaledd, yn osgilio unwaith am bob chwe chylchred o’r gyriant.
Nodwedd arall sy’n ymddangos yw rhanbarth anhrefnus cul ger y man lle’r oedd y separatrics yn y pendil â gyriant osgled sero. Canfyddwn fod ymddygiad anhrefnus fel arfer yn ymddangos amlycaf ger separatricsau. Nid yw hyn yn syndod, oherwydd bod y gwahaniaeth mewn cyflymderau sy’n gwahaniaethu a yw’r pendil yn cylchdroi neu’n osgilio yn fach ar gyfer orbitau ger y separatrics. Wrth i’r pendil nesáu at y brig, mae p’un a gaiff yr hwb ychwanegol sydd ei angen i fynd dros y brig yn dibynnu ar wedd y gyriant.
Mewn gwirionedd, cynhyrchir pob un o separatricsau ymddangosiadol yr ynysoedd cyseiniant lle mae cyfnod y pendil yn hafal i gyfnod y gyriant gan orbit anhrefnus. I weld bod yr orbit hwn yn ymddangos fel pe bai’n llenwi arwynebedd, byddai angen chwyddo’r llun gan ffactor o tua 104.
Wrth gynyddu osgled y gyriant, y prif newidiadau ansoddol yw ymddangosiad ynysoedd cyseiniant a pharthau anhrefnus. Mae rhai nodweddion ansoddol o’r achos osgled sero yn aros. Er enghraifft, mae llawer o orbitau’n ymddangos fel pe baent yn gorwedd ar gromliniau annewidiol. Nid yw’r ymddygiad hwn yn unigryw i’r pendil a yrrir; mae nodweddion tebyg yn codi’n bur gyffredinol wrth ychwanegu effeithiau at broblemau y gellir eu gostwng i gwadraturau. Mae’r bennod hon wedi’i neilltuo i ddeall yn fanylach sut mae’r nodweddion cyffredinol hyn yn codi.
4.2 Sefydlogrwydd Llinol
Mae newidiadau ansoddol yn gysylltiedig â phwyntiau sefydlog yr arwyneb trawstoriad. Wrth droi’r gyriant ymlaen, mae parthau anhrefnus yn ymddangos mewn pwyntiau sefydlog ar separatricsau’r system heb yriant, a sylwn ar ymddangosiad pwyntiau sefydlog a phwyntiau cyfnodol newydd sy’n gysylltiedig ag ynysoedd cyseiniant. Yma ymchwiliwn i ymddygiad systemau ger pwyntiau sefydlog. Gallwn wahaniaethu rhwng dau fath o bwynt sefydlog ar arwyneb trawstoriad: mae pwyntiau sefydlog sy’n cyfateb i gydbwyseddau’r system, a phwyntiau sefydlog sy’n cyfateb i orbitau cyfnodol y system. Yn gyntaf ystyriwn sefydlogrwydd cydbwyseddau systemau a reolir gan hafaliadau differol, ac yna trafod sefydlogrwydd pwyntiau sefydlog mapiadau.
Ffigur 4.3 Arwyneb trawstoriad ar gyfer y pendil a yrrir, ag osgled gyriant ansero A = 0.001 m ac amledd gyriant 4.2 ω0. Mae llawer o daflwybrau’n ymddangos fel pe baent yn cynhyrchu cromliniau annewidiol, fel yn yr achos gyriant osgled sero. Yma, yn ogystal, mae rhai orbitau’n perthyn i gadwyni ynysoedd ac eraill yn anhrefnus. Mae’r orbit anhrefnus amlycaf ger separatrics y pendil heb yriant.
4.2.1 Cydbwyseddau Hafaliadau Differol
Yn gyntaf, ystyriwch achos cydbwysedd system o hafaliadau differol. Os yw system mewn pwynt cydbwysedd i ddechrau, bydd yn aros yno. Beth allwn ei ddweud am esblygiad y system ar gyfer pwyntiau ger pwynt cydbwysedd o’r fath? Mae hwn mewn gwirionedd yn gwestiwn anodd iawn, nad yw wedi’i ateb yn llwyr. Fodd bynnag, gallwn ddeall cryn dipyn am fudiant systemau ger cydbwysedd. Y cam cyntaf yw ymchwilio i esblygiad brasamcan llinol i’r hafaliadau differol ger y cydbwysedd. Mae’r rhan hon yn hawdd, a dyma destun dadansoddiad sefydlogrwydd llinol. Yn ddiweddarach, byddwn yn ystyried yr hyn y mae’r dadansoddiad llinol yn ei olygu i’r broblem wirioneddol.
Ystyriwch system o hafaliadau differol cyffredin
â chydrannau
lle n yw’r dimensiwn. Pwynt cydbwysedd y system hafaliadau hon yw pwynt ze lle mae deilliad y cyflwr yn sero:
Mae’r ffaith bod hwn yn sero ar bob ennyd ar gyfer y datrysiad cydbwysedd yn awgrymu ∂0F (t, ze) = 0.
Nesaf, ystyriwch lwybr z′ sy’n pasio ger y pwynt cydbwysedd. Diffinnir dadleoliad y llwybr ζ fel bod, ar amser t,
gennym
Os yw ζ yn fach, gallwn ysgrifennu’r ochr dde fel cyfres Taylor yn ζ:
ond mae’r term cyntaf yn sero oherwydd bod ze yn bwynt cydbwysedd, felly
Os yw ζ yn fach, brasamcanir yr esblygiad gan y termau llinol. Mae dadansoddiad sefydlogrwydd llinol yn ymchwilio i esblygiad yr hafaliad bras
Dyma’r hafaliadau amrywiadol (3.145) gyda’r datrysiad cydbwysedd wedi’i amnewid am y taflwybr cyfeirio. Mae perthynas datrysiadau’r system linoleiddiedig hon â’r system lawn yn broblem fathemategol anodd, nad yw wedi’i datrys yn llwyr.
Os cyfyngwn ein sylw i systemau ymreolaethol (∂0F = 0), yna mae’r hafaliadau amrywiadol mewn cydbwysedd yn system linol o hafaliadau differol cyffredin â chyfernodau cyson.2 Gellir datrys systemau o’r fath yn ddadansoddol. I symleiddio’r nodiant, gadewch i M = ∂1F(t, ze), felly
Ceisiwn ddatrysiad o’r ffurf
lle mae α yn gysonyn strwythuredig sydd â’r un nifer o gydrannau â ζ, ac mae λ yn rhif cymhlyg a elwir yn esbonydd nodweddiadol. Drwy amnewid, cawn
Nid yw’r ffactor esbonyddol yn sero, felly cawn
sy’n hafaliad ar gyfer yr eigenwerth λ a’r eigenfector (wedi’i normaleiddio) α. Yn gyffredinol, mae n eigenwerth ac n eigenfector, felly rhaid ychwanegu isysgrif at α a λ ill dau i ddynodi’r datrysiad penodol. Cyfuniad llinol mympwyol o’r datrysiadau unigol hyn yw’r datrysiad cyffredinol. Mae’r eigenwerthoedd yn atebion i’r hafaliad nodweddiadol
lle M yw cynrychiolaeth fatrics M, a I yw’r matrics unfathiant o’r un dimensiwn. Mae elfennau M yn real, felly gwyddom fod yr eigenwerthoedd λ naill ai’n real neu’n dod mewn parau cyfiau cymhlyg. Tybiwn fod yr holl eigenwerthoedd yn wahanol i’w gilydd.3
Os yw’r eigenwerth yn real, yna mae’r datrysiad yn esbonyddol, fel y tybiwyd. Os yw’r eigenwerth λ > 0, mae’r datrysiad yn ehangu’n esbonyddol ar hyd y cyfeiriad α; os yw λ < 0, mae’r datrysiad yn cyfangu’n esbonyddol ar hyd y cyfeiriad α.
Os yw’r eigenwerth yn gymhlyg, gallwn ffurfio datrysiadau real drwy gyfuno’r ddau ddatrysiad ar gyfer y pâr cyfiau cymhlyg o eigenwerthoedd. Gadewch i λ = a + ib, gydag a a b real, fod yn un eigenwerth cymhlyg o’r fath. Gadewch i α = u + iv, lle mae u a v yn real, fod yr eigenfector sy’n cyfateb iddo. Felly mae datrysiad cymhlyg o’r ffurf
Mae cyfiau cymhlyg y datrysiad hwn hefyd yn ddatrysiad, oherwydd bod yr hafaliad differol cyffredin yn llinol â chyfernodau llinol real. Mae’r datrysiad cyfiau cymhlyg hwn yn gysylltiedig â’r eigenwerth sy’n gyfiau cymhlyg i’r eigenwerth cymhlyg gwreiddiol. Felly mae rhannau real a dychmygol ζc yn ddatrysiadau real:
Mae’r ddau ddatrysiad hyn yn gorwedd yn y plân sy’n cynnwys y fectorau u a v. Os yw a yn bositif, mae’r ddau ddatrysiad yn troelli tuag allan yn esbonyddol, ac os yw a yn negatif, mae’r ddau’n troelli tuag i mewn. Os yw a yn sero, mae’r ddau ddatrysiad yn olrhain yr un elips, ond â gweddau gwahanol.
Unwaith eto, cyfuniad llinol mympwyol o’r datrysiadau real penodol sy’n cyfateb i’r amrywiol eigenwerthoedd yw’r datrysiad cyffredinol. Felly, os dynodwn yr eigenddatrysiad real rhif k gan ζk(t), yna’r datrysiad cyffredinol yw
lle gellir pennu Ak drwy’r amodau cychwynnol (y cyflwr ar amser penodol).
Ymarfer 4.1: Pendil
Gweithiwch drwy fanylion canfod yr eigenddatrysiadau ar gyfer dau gydbwysedd y pendil (θ = 0 a θ = π, y ddau â pθ = 0). Sut mae’r amledd osgilio osgled bach yn gysylltiedig â’r eigenwerthoedd? Sut mae’r eigengyfeiriadau yn gysylltiedig â chyfuchliniau ffwythiant Hamilton?
4.2.2 Pwyntiau Sefydlog Mapiadau
Mae pwyntiau sefydlog ar arwyneb trawstoriad yn cyfateb naill ai i bwyntiau cydbwysedd y system neu i fudiant cyfnodol y system. Mae dadansoddiad sefydlogrwydd llinol pwyntiau sefydlog mapiadau yn debyg i ddadansoddiad sefydlogrwydd llinol pwyntiau cydbwysedd systemau a reolir gan hafaliadau differol.
Gadewch i T fod yn fapiad o’r gofod cyflwr arno’i hun, fel y gellid ei gynhyrchu gan arwyneb trawstoriad. Cynhyrchir dilyniant taflwybr drwy iteru’r mapiad T dro ar ôl tro. Gadewch i x(n) fod yn bwynt rhif n y dilyniant. Mae’r mapiad yn mynd ag un pwynt o ddilyniant y taflwybr i’r nesaf: x(n + 1) = T(x(n)). Gallwn gynrychioli iteriadau olynol y mapiad drwy uwchysgrif, fel bod T i yn dynodi T wedi’i gyfansoddi i o weithiau. Er enghraifft, T2(x) = T (T(x)). Felly x(n) = Tn(x(0)).4
Mae pwynt sefydlog x0 y mapiad T yn bodloni
Mae pwynt cyfnodol y mapiad T yn bwynt yr ymwelir ag ef bob k iteriad o T. Felly mae’n bwynt sefydlog y mapiad Tk. Felly gellir pennu’r ymddygiad ger pwynt cyfnodol drwy edrych ar yr ymddygiad ger pwynt sefydlog cysylltiedig o Tk.
Gadewch i x fod yn rhyw daflwybr sydd i ddechrau ger pwynt sefydlog x0 y mapiad T, a gadewch i ξ fod y gwyriad oddi wrth x0: x(n) = x0 + ξ(n). Mae’r taflwybr yn bodloni
Gan ehangu’r ochr dde fel cyfres Taylor, cawn
ond x0 = T(x0), felly
Mae dadansoddiad sefydlogrwydd llinol yn ystyried esblygiad y system ar ôl ei blaendorri i’r termau llinol
Mae hon yn system o hafaliadau gwahaniaeth llinol, â chyfernodau cyson DT(x0).
Tybiwn fod datrysiadau o’r ffurf
lle mae ρ yn rhyw rif (cymhlyg), a elwir yn lluosydd nodweddiadol.5 Gan amnewid y datrysiad hwn yn yr hafaliad esblygiad llinoleiddiedig, cawn
neu
lle I yw’r lluosydd unfathiant. Gwelwn fod ρ yn eigenwerth y trawsffurfiad llinol DT(x0) ac α yw’r eigenfector cysylltiedig (wedi’i normaleiddio). Gadewch i M = DT(x0), ac i M fod ei gynrychiolaeth fatrics. Pennir yr eigenwerthoedd gan
Mae elfennau M yn real, felly mae’r eigenwerthoedd ρ naill ai’n real neu’n dod mewn parau cyfiau cymhlyg.6
Ar gyfer yr eigenwerthoedd real, dim ond ehangu neu gyfangu esbonyddol ar hyd yr eigenfector cysylltiedig α yw’r datrysiadau:
Mae’r datrysiad yn ehangu os yw |ρ| > 1 ac yn cyfangu os yw |ρ| < 1.
Os yw’r eigenwerthoedd yn gymhlyg, yna mae’r datrysiad yn gymhlyg, ond gellir cyfuno’r datrysiadau cymhlyg sy’n cyfateb i’r pâr cyfiau cymhlyg o eigenwerthoedd i ffurfio dau ddatrysiad real, fel y gwnaed ar gyfer y datrysiadau cydbwysedd. Gadewch i ρ = eA+iB gydag A a B real, ac α = u + iv. Mae cyfrifiad tebyg i’r un ar gyfer yr achos cydbwysedd yn dangos bod dau ddatrysiad real
Gwelwn, os yw A > 0, fod y datrysiad yn ehangu’n esbonyddol, ac os yw A < 0, fod y datrysiad yn cyfangu’n esbonyddol. Mae ehangu esbonyddol, A > 0, yn cyfateb i |ρ| > 1; mae cyfangu esbonyddol, A < 0, yn cyfateb i |ρ| < 1. Os yw A = 0, mae’r ddau ddatrysiad real yn olrhain elips ac mae unrhyw gyfuniad llinol ohonynt yn olrhain elips.
Cyfuniad llinol mympwyol o’r eigenddatrysiadau yw’r datrysiad cyffredinol. Gadewch i ξk fod yr eigenddatrysiad real rhif k. Y datrysiad cyffredinol yw
lle gellir pennu Ak drwy’r amodau cychwynnol.
Ymarfer 4.2: Osgiliad eliptig
Dangoswch fod cyfuniad llinol mympwyol o ξa a ξb yn olrhain elips pan fo A = 0.
Ymarfer 4.3: Y mapiad safonol
Mae gan y mapiad safonol (gweler adran 3.9) bwyntiau sefydlog yn I = 0 ar gyfer θ = 0 a θ = π. Darganfyddwch yr eigenddatrysiadau llawn ar gyfer y ddau bwynt sefydlog hyn. Ar gyfer pa ystodau o’r paramedr K mae’r pwyntiau sefydlog yn llinol sefydlog neu’n ansefydlog?
4.2.3 Perthnasoedd rhwng Esbonyddion
Ar gyfer mapiadau a gynhyrchir drwy samplu esblygiad system o hafaliadau differol ymreolaethol yn strobosgopig, mae pwyntiau cydbwysedd yn bwyntiau sefydlog y mapiad. Yna mae cysylltiad rhwng eigenddatrysiadau cydbwysedd y llif ac eigenddatrysiadau’r mapiad yn y pwynt sefydlog. Gadewch i τ fod y cyfnod samplu. Yna .
Mae esbonydd Lyapunov yn fesur o gyfradd dargyfeirio esbonyddol taflwybrau cyfagos oddi wrth daflwybr cyfeirio. Os yw’r taflwybr cyfeirio’n gydbwysedd llif, yna esbonyddion Lyapunov yw rhannau real yr esbonyddion nodweddiadol llinoleiddiedig λi. Os yw’r taflwybr cyfeirio’n bwynt sefydlog mapiad a gynhyrchir gan lif (naill ai orbit cyfnodol neu gydbwysedd), yna esbonyddion Lyapunov yw rhannau real logarithm y lluosyddion nodweddiadol, wedi’u rhannu â chyfnod y mapiad. Felly, os mai’r lluosydd nodweddiadol yw ρ = eA+iB a chyfnod y mapiad yw τ, yna esbonydd Lyapunov yw A/τ. Mae esbonydd Lyapunov positif mewn pwynt sefydlog yn dynodi ansefydlogrwydd llinol y pwynt sefydlog.
Mae llai o wybodaeth yn esbonydd Lyapunov nag yn y lluosyddion neu’r esbonyddion nodweddiadol oherwydd bod y rhan ddychmygol yn cael ei cholli. Fodd bynnag, mae esbonydd Lyapunov yn fwy cyffredinol ei gymhwysiad am ei fod wedi’i ddiffinio’n dda hyd yn oed ar gyfer taflwybrau cyfeirio nad ydynt yn gyfnodol.
Yn y dadansoddiad llinol o’r pwynt sefydlog, mae pob lluosydd nodweddiadol yn cyfateb i is-ofod o ddatrysiadau llinol posibl. Er enghraifft, ar gyfer lluosydd nodweddiadol real mae eigengyfeiriad cyfatebol, ac ar gyfer unrhyw ddadleoliad cychwynnol ar hyd y cyfeiriad hwn mae iteriadau olynol hefyd ar hyd y cyfeiriad hwn. Mae parau cyfiau cymhlyg o luosyddion yn cyfateb i blân o ddatrysiadau. Ar gyfer dadleoliad sydd ar y plân hwn i ddechrau, mae iteriadau olynol hefyd ar y plân hwn.
Mae’n troi allan fod rhywbeth tebyg hefyd yn wir am y datrysiadau llinoleiddiedig ger taflwybr cyfeirio nad yw mewn pwynt sefydlog. Ar gyfer pob esbonydd Lyapunov ansero mae is-ofod sy’n troelli, fel bod iteriadau olynol hefyd yn perthyn i’r is-ofod ar gyfer dadleoliad cychwynnol ynddo. Mewn gwahanol bwyntiau ar hyd y taflwybr cyfeirio, mae’r fector dadleoliad uned sy’n nodweddu cyfeiriad yr is-ofod hwn yn wahanol.
Yr achos arbennig o systemau Hamilton
Ar gyfer systemau Hamilton, mae cyfyngiadau ychwanegol rhwng yr eigenwerthoedd.
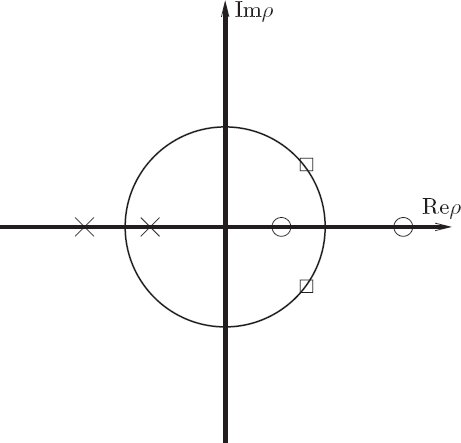
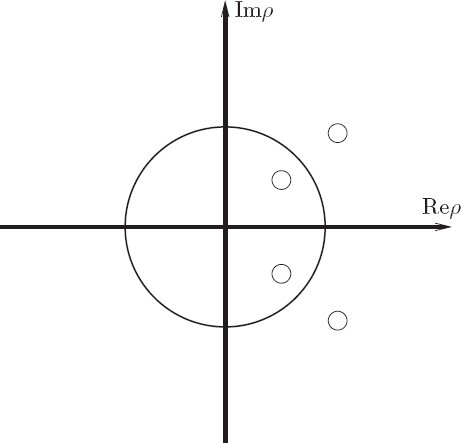
Yn gyntaf, ystyriwch achos arwynebau trawstoriad dau ddimensiwn. Gwelsom fod arwynebau trawstoriad Hamilton yn cadw arwynebedd. Fel y gwelsom ym mhrawf theorem Liouville, mae cadw arwynebedd yn awgrymu bod determinant deilliad y trawsffurfiad yn 1. Mewn pwynt sefydlog x0, y mapiad llinoleiddiedig yw ξ(n + 1) = DT(x0)ξ(n). Felly mae gan M = DT(x0) ddeterminant uned. Y determinant yw cynnyrch yr eigenwerthoedd, felly ar gyfer pwynt sefydlog ar arwyneb trawstoriad Hamilton rhaid i’r ddau eigenwerth fod yn wrthdroadau i’w gilydd. Mae gennym hefyd y cyfyngiad, os yw eigenwerth yn gymhlyg, fod cyfiau cymhlyg yr eigenwerth hefyd yn eigenwerth. Mae’r ddau amod hyn yn awgrymu bod rhaid i’r eigenwerthoedd naill ai fod yn real ac yn wrthdroadau, neu’n barau cyfiau cymhlyg ar y cylch uned (gweler ffigur 4.4).
Ffigur 4.4 Yr eigenwerthoedd ar gyfer pwyntiau sefydlog mapiad Hamilton dau ddimensiwn. Mae’r eigenwerthoedd naill ai’n real neu’n barau cyfiau cymhlyg sy’n gorwedd ar y cylch uned. Ar gyfer pob eigenwerth, mae ei wrthdro hefyd yn eigenwerth.
Gelwir pwyntiau sefydlog y mae eu holl luosyddion nodweddiadol yn gorwedd ar y cylch uned yn bwyntiau sefydlog eliptig. Mae datrysiadau’r hafaliadau amrywiadol llinoleiddiedig yn olrhain elipsau o amgylch y pwynt sefydlog. Mae pwyntiau sefydlog eliptig yn llinol sefydlog.
Gelwir pwyntiau sefydlog â lluosyddion nodweddiadol real positif yn bwyntiau sefydlog hyperbolig. Ar gyfer mapiadau dau ddimensiwn, mae is-ofod sy’n ehangu’n esbonyddol ac is-ofod sy’n cyfangu’n esbonyddol. Cyfuniad llinol o’r rhain yw’r datrysiad cyffredinol. Gelwir pwyntiau sefydlog â lluosyddion nodweddiadol negatif yn rhai hyperbolig gydag adlewyrchiad.
Gelwir yr achos terfynol o wreiddyn dwbl i’r hafaliad nodweddiadol yn barabolig. Yn yr achos hwn mae’r datrysiad cyffredinol yn tyfu’n llinol. Mae hyn yn digwydd mewn pwyntiau deuffurcio lle mae pwyntiau eliptig yn troi’n bwyntiau hyperbolig neu i’r gwrthwyneb.
Ffigur 4.5 Os oes mwy nag un radd rhyddid, gall eigenwerthoedd pwyntiau sefydlog mapiad Hamilton orwedd mewn pedwarawd, â dau bâr cyfiau cymhlyg. Rhaid i feintiau’r parau fod yn wrthdroadau. Mae hyn yn gorfodi’r cyfyngiad bod yr ehangu a gynhyrchir gan y gwreiddiau â maint mwy nag un yn cael ei wrthbwyso gan y cyfangu a gynhyrchir gan y gwreiddiau â maint llai nag un.
Ar gyfer mapiadau Hamilton dau ddimensiwn, dyma’r unig bosibiliadau. Ar gyfer mapiadau Hamilton â mwy o ddimensiynau, gallwn gael cyfuniadau o’r rhain: gall rhai lluosyddion nodweddiadol fod yn real ac eraill yn barau cyfiau cymhlyg. Gallem ddychmygu y byddai llawer o fathau eraill o bwyntiau sefydlog yn digwydd mewn dimensiynau uwch hefyd. Mewn gwirionedd, dim ond un math ychwanegol sydd, a ddangosir yn ffigur 4.5. Ar gyfer systemau Hamilton o unrhyw ddimensiwn, mae’n dal yn wir fod cyfiau cymhlyg a gwrthdro pob eigenwerth hefyd yn eigenwerthoedd. Gallwn brofi hyn gan ddechrau â chanlyniad ym mhennod 5. Ystyriwch y mapiad Tβ o’r gofod gwedd arno’i hun a gynhyrchir gan esblygiad amser system Hamilton drwy gynyddran amser β. Gadewch i z = (q, p); yna mae’r mapiad Tβ yn bodloni z(t + β) = Tβ(z(t)) ar gyfer datrysiadau z hafaliadau Hamilton. Dangoswn ym mhennod 5 fod deilliad y mapiad Tβ yn symplectig, boed y man cychwyn mewn pwynt sefydlog ai peidio. Mae matrics 2n × 2nM yn symplectig os yw’n bodloni
lle J yw’r uned symplectig 2n dimensiwn:
gyda’r matrics uned n × n1n×n a’r matrics sero n × n0n×n.
Gan ddefnyddio’r briodwedd symplectig, gallwn ddangos bod gwrthdro pob eigenwerth hefyd yn eigenwerth yn gyffredinol. Tybiwch fod ρ yn eigenwerth, fel bod ρ yn bodloni det(M − ρI) = 0. Nid yw’r hafaliad hwn yn newid os amnewidir trawsosodiad M amdano, felly mae ρ hefyd yn eigenwerth :
O hyn, gallwn weld bod
Nawr, o’r briodwedd symplectig, mae gennym
Felly
a gallwn gasglu bod 1/ρ yn eigenwerth M â’r eigenfector Jα′. O’r ffaith bod gwrthdro pob eigenwerth hefyd yn eigenwerth, diddwythwn fod determinant y trawsffurfiad M, sef cynnyrch yr eigenwerthoedd, yn un.
Felly mae’r cyfyngiadau bod rhaid cysylltu’r eigenwerthoedd â gwrthdroadau a chyfiau cymhlyg yn rhoi un patrwm newydd yn union o eigenwerthoedd mewn dimensiynau uwch. Mae ffigur 4.5 yn dangos yr unig batrwm newydd sy’n bosibl.
Gwelsom fod esbonyddion Lyapunov pwyntiau sefydlog yn gysylltiedig â lluosyddion nodweddiadol y pwyntiau sefydlog, felly mae cyfyngiadau Hamilton ar y lluosyddion yn cyfateb i gyfyngiadau Hamilton ar esbonyddion Lyapunov mewn pwyntiau sefydlog. Ar gyfer pob lluosydd nodweddiadol, mae ei wrthdro hefyd yn lluosydd nodweddiadol. Mae hyn yn golygu, mewn pwyntiau sefydlog, fod esbonydd Lyapunov negatif cyfatebol o’r un maint ar gyfer pob esbonydd Lyapunov positif. Mae’n troi allan fod hyn hefyd yn wir os nad yw’r taflwybr cyfeirio mewn pwynt sefydlog. Ar gyfer systemau Hamilton, mae esbonydd negatif cyfatebol o’r un maint ar gyfer pob esbonydd Lyapunov positif.
Ymarfer 4.4: Pedwarawd
Disgrifiwch (efallai drwy dynnu trawstoriadau) yr orbitau sy’n bosibl gyda phedwarawdau.
Sefydlogrwydd llinol ac aflinol
Mae pwynt sefydlog sy’n llinol ansefydlog yn dangos bod y system lawn yn ansefydlog yn y pwynt hwnnw. Mae hyn yn golygu bod taflwybrau sy’n dechrau ger y pwynt sefydlog yn dargyfeirio oddi wrtho. Ar y llaw arall, nid yw sefydlogrwydd llinol pwynt sefydlog yn gwarantu’n gyffredinol fod y system lawn yn sefydlog yn y pwynt hwnnw. Ar gyfer system Hamilton â dwy radd rhyddid, mae theorem Kolmogorov–Arnold–Moser yn profi, o dan rai amodau, fod sefydlogrwydd llinol yn awgrymu sefydlogrwydd aflinol. Mewn dimensiynau uwch, fodd bynnag, nid yw’n hysbys a yw sefydlogrwydd llinol yn awgrymu sefydlogrwydd aflinol.
4.3 Y Bleth Homoclinig
Ar gyfer y pendil a yrrir, sylwn mai wrth separatrics y pendil heb yriant y mae’r parth anhrefnus amlycaf yn ymddangos wrth gynyddu osgled y gyriant. Yma archwiliwn yn fanwl iawn y mudiant yng nghyffiniau’r separatrics. Yr hyn sy’n dod i’r amlwg yw darlun rhyfeddol o gymhleth, a ddarganfuwyd gyntaf gan Henri Poincaré. Yn wir, dywedodd Poincaré (gweler y dyfyniad ar ddechrau’r bennod hon) fod y darlun a ddaeth i’r amlwg mor gymhleth fel nad oedd hyd yn oed am geisio ei dynnu. Adolygwn y ddadl sy’n arwain at y darlun, a chyfrifo digon ohono i’n hargyhoeddi ei fod yn real.
Mae separatrics y pendil heb yriant yn cynnwys dau daflwybr sy’n asymptotig i’r cydbwysedd ansefydlog. Yn y pendil a yrrir â gyriant sero, mae nifer anfeidraidd o orbitau gwahanol yn gorwedd ar y separatrics; fe’u gwahaniaethir gan wedd y gyriant. Mae’r orbitau hyn yn asymptotig i’r pwynt sefydlog ansefydlog ymlaen ac yn ôl mewn amser.
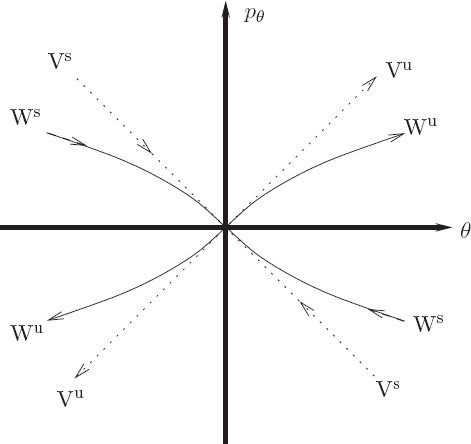
Ffigur 4.6 Cymherir maniffoldau sefydlog ac ansefydlog pwynt sefydlog ansefydlog y pendil â maniffoldau sefydlog ac ansefydlog y system amrywiadol linoleiddiedig yng nghyffiniau’r pwynt sefydlog. Mae’r echelinau wedi’u canoli yn y pwynt sefydlog (±π, 0). Labelir y maniffoldau llinol sefydlog ac ansefydlog gan Vs a Vu yn y drefn honno; labelir y maniffoldau aflinol sefydlog ac ansefydlog gan Ws a Wu.
Sylwch, yn agos at y pwynt sefydlog ansefydlog, fod rhaid i’r setiau o bwyntiau sy’n asymptotig i’r cydbwysedd ansefydlog fod yn dangiadol i’r eigenfectorau amrywiadol llinol yn y pwynt sefydlog. (Gweler ffigur 4.6.) Mewn ystyr, mae’r setiau o orbitau sy’n asymptotig i’r pwynt sefydlog yn estyniadau i’r broblem aflinol o’r setiau o orbitau sy’n asymptotig i’r pwynt sefydlog yn y broblem linoleiddiedig.
Gelwir y set o bwyntiau sy’n asymptotig i bwynt sefydlog ansefydlog ymlaen mewn amser yn faniffold sefydlog y pwynt sefydlog. Gelwir y set o bwyntiau sy’n asymptotig i bwynt sefydlog ansefydlog yn ôl mewn amser yn faniffold ansefydlog. Ar gyfer y pendil a yrrir â gyriant osgled sero, mae pob pwynt ar y separatrics yn asymptotig ymlaen ac yn ôl mewn amser i’r pwynt sefydlog ansefydlog. Felly, yn yr achos hwn, mae’r maniffoldau sefydlog ac ansefydlog yn cyd-daro.
Os yw osgled y gyriant yn ansero, mae setiau un dimensiwn o bwyntiau sy’n asymptotig i’r pwynt sefydlog ansefydlog ymlaen ac yn ôl mewn amser yn dal i fodoli: mae maniffoldau sefydlog ac ansefydlog o hyd. Pam? Disgrifir yr ymddygiad ger y pwynt sefydlog gan y system amrywiadol linoleiddiedig. Ar gyfer y system amrywiadol linol, mae pwyntiau yn y gofod a rychwantir gan yr eigenfector ansefydlog, o’u mapio yn ôl mewn amser, yn asymptotig i’r pwynt sefydlog. Gall pwyntiau ychydig oddi ar y gromlin hon nesáu at y cydbwysedd ansefydlog i ddechrau, ond yn y pen draw byddant yn gwyro i’r naill ochr neu’r llall. Ar gyfer y system a yrrir â gyriant bach, rhaid bod cromlin o hyd sy’n gwahanu’r pwyntiau sy’n gwyro i un ochr oddi wrth y pwyntiau sy’n gwyro i’r ochr arall. Rhaid i bwyntiau ar y gromlin wahanu fod yn asymptotig i’r cydbwysedd ansefydlog. Ni all fod gan y set wahanu arwynebedd positif oherwydd bod y mapiad yn cadw arwynebedd.
Ar gyfer yr achos gyriant osgled sero, mae’r maniffoldau sefydlog ac ansefydlog yn gyfuchliniau’r ffwythiant Hamilton cadwedig. Ar gyfer osgled ansero, nid yw ffwythiant Hamilton yn cael ei gadw mwyach, ac nid yw’r maniffoldau sefydlog ac ansefydlog yn cyd-daro mwyach. Mae hyn yn wir yn gyffredinol am systemau anintegradwy: nid yw maniffoldau sefydlog ac ansefydlog yn cyd-daro.
Os nad yw’r maniffoldau sefydlog ac ansefydlog yn cyd-daro mwyach, i ble maent yn mynd? Ni all maniffold sefydlog groesi maniffold sefydlog arall, ac ni all maniffold ansefydlog groesi maniffold ansefydlog arall, oherwydd byddai’r pwynt croesi’n asymptotig i ddau bwynt sefydlog gwahanol. Ni chaiff maniffold sefydlog nac ansefydlog groesi ei hun, fel y dangosir isod. Fodd bynnag, gall maniffold sefydlog a maniffold ansefydlog groesi ei gilydd.
Mewn gwirionedd, rhaid i’r maniffoldau sefydlog ac ansefydlog groesi rywle. Yr unig bosibiliadau eraill yw eu bod yn rhedeg i ffwrdd i anfeidredd neu’n troelli o gwmpas. Gwelwn fod rhwystrau i redeg i ffwrdd yn gyffredinol. Mae cadw arwynebedd yn eithrio bodolaeth atynwyr, a gellir defnyddio hyn i eithrio’r achos troelli. Yn y pen draw, bydd rhanbarth meidraidd o amodau cychwynnol rhwng dwy fraich olynol y droell yn rhedeg allan o arwynebedd wrth i’r droell fynd rhagddi.
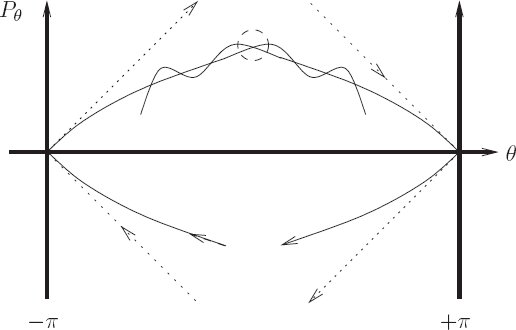
Felly’r unig bosibilrwydd yw bod y maniffoldau sefydlog ac ansefydlog yn croesi, fel y dangosir yn ffigur 4.7. Gelwir pwynt croesi maniffold sefydlog ac un ansefydlog yn groestoriad homoclinig os yw’r maniffoldau sefydlog ac ansefydlog yn perthyn i’r un pwynt sefydlog ansefydlog. Fe’i gelwir yn groestoriad heteroclinig os yw’r maniffoldau sefydlog ac ansefydlog yn perthyn i bwyntiau sefydlog gwahanol.
Ffigur 4.7 Ar gyfer gyriant ansero, nid yw’r maniffoldau sefydlog ac ansefydlog yn cyd-daro mwyach, ac yn gyffredinol maent yn croesi. Mae’r cylch toredig yn dynodi’r croestoriad canolog. Mae delweddau ymlaen ac yn ôl y croestoriad hwn hefyd yn groestoriadau. Gan fod yr orbitau’n asymptotig i’r pwynt sefydlog, mae nifer anfeidraidd o groestoriadau o’r fath.
Os yw’r maniffoldau sefydlog ac ansefydlog yn croesi unwaith, yna mae nifer anfeidraidd o groesiadau eraill. Mae’r pwynt croestoriad yn perthyn i’r maniffold sefydlog a’r maniffold ansefydlog ill dau. Mae’r ffaith ei fod ar y maniffold ansefydlog yn golygu bod ei holl ddelweddau ymlaen ac yn ôl mewn amser hefyd yn perthyn i’r maniffold ansefydlog, ac yn yr un modd am bwyntiau ar y maniffold sefydlog. Felly mae holl ddelweddau’r croestoriad yn perthyn i’r maniffoldau sefydlog ac ansefydlog ill dau. Felly rhaid i’r delweddau hyn fod yn groesiadau ychwanegol rhwng y ddau faniffold.
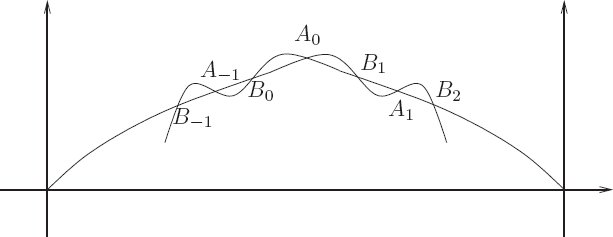
Gallwn ddiddwytho bod rhagor eto o groestoriadau rhwng y maniffoldau sefydlog ac ansefydlog. Mae’r mapiadau a ystyriwn yn cadw cyfeiriadedd yn ogystal ag arwynebedd. Ym mhrawf theorem Liouville, dangosom mai un yw determinant y trawsffurfiad, nid dim ond un o ran maint. Os ystyriwn segmentau bach o’r maniffoldau sefydlog ac ansefydlog ger y pwynt croestoriad, rhaid i’r segmentau hyn fapio’n agos at ddelwedd y pwynt croestoriad. Mae’r ffaith bod y mapiad yn cadw cyfeiriadedd yn awgrymu bod y maniffoldau’n croesi ei gilydd yn yr un ystyr ag yn y croestoriad blaenorol. Felly rhaid bod o leiaf un croesiad arall rhwng y maniffoldau sefydlog ac ansefydlog rhwng y ddau hyn. Dangosir hyn yn ffigur 4.8. Wrth gwrs, mae holl ddelweddau ymlaen ac yn ôl y croestoriadau canolradd hyn hefyd yn groestoriadau.
Ffigur 4.8 Mae cadw cyfeiriadedd yn awgrymu bod croestoriad arall rhwng croestoriad o’r maniffoldau sefydlog ac ansefydlog a delwedd y croestoriad hwn. Felly mae dau deulu o groestoriadau sy’n ymddangos bob yn ail. Labelir y croestoriad canolog a’i ragddelweddau a’i ôl-ddelweddau yn Ai. Labelir teulu arall yn Bi.
Wrth i’r darlun fynd yn fwy cymhleth, cofiwch na all y maniffold sefydlog groesi ei hun ac na all y maniffold ansefydlog groesi ei hun. Tybiwch fod un yn gwneud hynny, dyweder drwy greu dolen fach. Rhaid i ddelwedd y ddolen hon dan y mapiad hefyd fod yn ddolen. Felly, pe bai dolen, byddai’n rhaid cael nifer anfeidraidd o ddolenni. Byddai hynny’n iawn, ond beth sy’n digwydd wrth i’r ddolen ddod yn agos at y pwynt sefydlog? Byddai’n rhaid cael dolenni o hyd, ond yna ni fyddai gan y maniffoldau sefydlog ac ansefydlog yr ymddygiad cywir: nid oes dolenni ym maniffoldau sefydlog ac ansefydlog y mapiad llinoleiddiedig. Felly ni all y maniffoldau sefydlog ac ansefydlog groesi eu hunain.7
Nid ydym wedi gorffen eto! Mae’r llabedau a ddiffinnir gan groesiadau olynol y maniffoldau sefydlog ac ansefydlog yn amgáu arwynebedd penodol. Mae’r mapiad yn cadw arwynebedd, felly rhaid i holl ddelweddau’r llabedau hyn gael yr un arwynebedd. Wrth i’r llabedau nesáu at y pwynt sefydlog, cawn nifer anfeidraidd o labedau â sylfaen sy’n crebachu’n esbonyddol o ran hyd. Ni all y maniffoldau sefydlog ac ansefydlog groesi eu hunain, felly, er mwyn pacio’r llabedau hyn ynghyd ar y plân, rhaid iddynt ymestyn allan i gadw arwynebedd. Gwelwn fod rhaid i hyd y llabed dyfu’n fras yn esbonyddol (efallai nad yw’n unffurf o ran lled, felly nid oes rhaid iddo fod yn union esbonyddol). Heb os, mae’r ymestyn esbonyddol hwn yn y llabedau’n rhannol gyfrifol am ddargyfeirio esbonyddol taflwybrau cyfagos orbitau anhrefnus, ond nid yw’n ei brofi. Fodd bynnag, mae’n awgrymu cysylltiad rhwng y ffaith bod orbitau anhrefnus yn ymddangos fel pe baent yn llenwi arwynebedd ar y trawstoriad a’r ffaith bod orbitau anhrefnus cyfagos yn dargyfeirio’n esbonyddol.
Mewn gwirionedd, mae’r sefyllfa’n fwy cymhleth fyth. Wrth i’r llabedau ymestyn, maent yn ffurfio tendriliau sy’n lapio o amgylch rhanbarth y separatrics. Gall tendriliau’r maniffold ansefydlog groesi tendriliau’r maniffold sefydlog. Mae pob pwynt croesi’n groestoriad homoclinig newydd, ac felly mae pob rhagddelwedd ac ôl-ddelwedd o’r pwynt hwn yn perthyn i’r maniffold sefydlog a’r maniffold ansefydlog ill dau, gan ddynodi croesiad arall rhwng y cromliniau hyn. Gallem barhau a pharhau. Nid yw’n syndod i Poincaré wrthod tynnu llun o’r llanast hwn.
Ymarfer 4.5: Y paradocs homoclinig
Sut mae ffitio nifer anfeidraidd o gopïau o arwynebedd meidraidd mewn rhanbarth meidraidd, heb ganiatáu i’r maniffoldau sefydlog ac ansefydlog groesi eu hunain? Datryswch y paradocs ymddangosiadol hwn.
4.3.1 Cyfrifo Maniffoldau Sefydlog ac Ansefydlog
Nid breuddwyd ddrwg yn unig yw’r bleth homoclinig. Gallwn ei chyfrifo mewn gwirionedd.
Yn agos iawn at bwynt sefydlog ansefydlog, daw’r maniffoldau sefydlog ac ansefydlog yn anwahanadwy oddi wrth y pelydrau ar hyd eigenfectorau’r system linoleiddiedig. Felly un ffordd o gyfrifo’r maniffold ansefydlog yw cymryd llinell o amodau cychwynnol sy’n agos at y pwynt sefydlog ar hyd maniffold ansefydlog y system linoleiddiedig a’u hesblygu ymlaen mewn amser. Yn yr un modd, gellir llunio’r maniffold sefydlog drwy gymryd llinell o amodau cychwynnol ar hyd maniffold sefydlog y system linoleiddiedig a’u hesblygu yn ôl mewn amser.
Gallwn wneud yn well na hyn drwy ddewis paramedr (megis hyd arc) ar hyd y maniffold, a phenderfynu ar gyfer pob gwerth o’r paramedr faint o iteriadau’r mapiad fyddai eu hangen i fynd â’r pwynt yn ôl i ryw ranbarth bach o’r pwynt sefydlog. Yna dewiswn amod cychwynnol ar hyd yr eigenfectorau llinoleiddiedig ac iteru’r pwynt yn ôl gyda’r mapiad. Gweithredir y syniad hwn yn y rhaglen ganlynol:8
(define ((unstable-manifold T xe ye dx dy rho eps) param)
  (let ((n (floor->exact (/ (log (/ param eps)) (log rho)))))
    ((iterated-map T n)
     (+ xe (* dx (/ param (expt rho n))))
     (+ ye (* dy (/ param (expt rho n))))
     make-point
     (lambda () (error "Failed")))))
lle T yw’r mapiad, xe ac ye yw cyfesurynnau’r pwynt sefydlog, dx ac dy yw cydrannau’r eigenfector llinoleiddiedig, rho yw’r lluosydd nodweddiadol, eps yw graddfa y mae’r mapiad llinoleiddiedig yn frasamcan digon da i T o’i mewn, ac param yw paramedr di-dor ar hyd y maniffold. Mae’r weithdrefn make-point, a gyflenwir fel dilyniant llwyddiant y mapiad iteredig, yn pecynnu dau rif. Gellir eu gwahanu â abscissa ac ordinate.
Mae’r rhaglen yn tybio bod dargyfeirio esbonyddol sylfaenol ar hyd y maniffold—dyna pam y cymerwn logarithm param i gael amodau cychwynnol yn y gyfundrefn linol. Nid yw’r dybiaeth hon yn hollol wir, ond mae’n ddigon da am y tro.
Cynhyrchir y gromlin drwy alwad i plot-parametric-fill, sy’n isrannu cyfyngau’r paramedr yn ailgyrchol nes bod digon o bwyntiau i gael cromlin esmwyth.
(define (plot-parametric-fill win f a b near?)
  (let loop ((a a) (xa (f a)) (b b) (xb (f b)))
    (if (not (close-enuf? a b (* 10 *machine-epsilon*)))
      (let ((m (/ (+ a b) 2)))
        (let ((xm (f m)))
          (plot-point win (abscissa xm) (ordinate xm))
          (if (not (near? xa xm))
            (loop a xa m xm))
          (if (not (near? xb xm))
            (loop m xm b xb)))))))
Mae’r arg near? yn brawf a yw dau bwynt o fewn pellter penodol i’w gilydd yn y graff. Gan fod rhai cyfesurynnau’n newidynnau ongl, gall hyn gynnwys cymhariaeth o brif werthoedd. Er enghraifft, ar gyfer trawstoriad y pendil a yrrir, mae’r echelin lorweddol yn ongl ond nid yw’r echelin fertigol felly, felly mae’r darlun ar silindr:
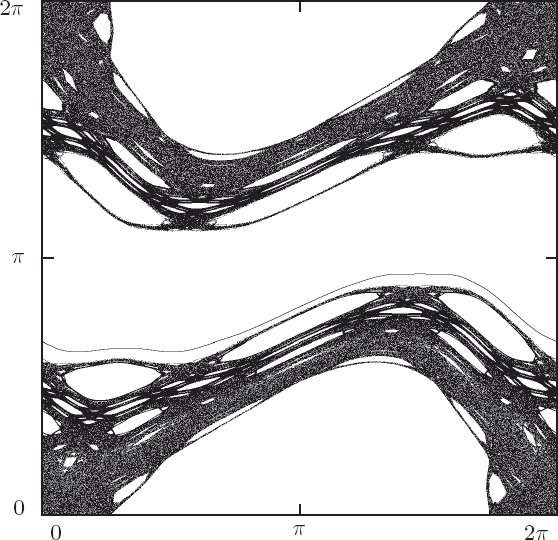
Mae ffigur 4.9 yn dangos cyfrifiad o’r bleth homoclinig ar gyfer y pendil a yrrir. Y paramedrau yw m = 1 kg, g = 9.8 m s−2, l = 1 m, , ac osgled A = 0.05 m. Er cymhariaeth, mae ffigur 4.9 yn dangos arwyneb trawstoriad ar gyfer y paramedrau hyn ar yr un raddfa.
Ymarfer 4.6: Cyfrifo plethau homoclinig
a. Cyfrifwch faniffoldau sefydlog ac ansefydlog ar gyfer y mapiad safonol.
b. Nodwch y nodweddion ar y bleth homoclinig a oedd yn rhan o’r ddadl dros ei bodolaeth, megis croesiad canolog y maniffoldau sefydlog ac ansefydlog, ac ati.
c. Ymchwiliwch i’r gwallau yn y broses. A yw’r maniffoldau a gyfrifwyd yn gywir mewn gwirionedd, neu’n gynnyrch meddwl dymunol? Gellid dychmygu bod y gwallau’n esbonyddol ac nad oes gan y maniffoldau a gyfrifwyd ddim i’w wneud â’r maniffoldau gwirioneddol.
d. Faint o le gwirioneddol y mae’r bleth homoclinig yn ei lenwi? Ystyriwch werth o K = 0.8 i’r cysonyn cyplysu. A yw’r bleth homoclinig yn llenwi’r parth anhrefnus ymddangosiadol mewn gwirionedd?
4.4 Systemau Integradwy
Mae ynysoedd yn ymddangos ger cymesuradwyeddau, ac mae cymesuradwyeddau’n bresennol hyd yn oed mewn systemau integradwy.9 Mewn systemau integradwy, mae nifer anfeidraidd o orbitau cyfnodol yn gysylltiedig â phob cymesuradwyedd, ond ar ôl amhariad dim ond nifer feidraidd o orbitau cyfnodol sy’n goroesi. Sut mae hyn yn digwydd? Yn gyntaf, mae angen inni ddysgu mwy am systemau integradwy.
Ffigur 4.9 Mae’r bleth homoclinig a gyfrifwyd ar gyfer y pendil a yrrir yn arddangos y nodweddion a ddisgrifir yn y testun. Sylwch sut mae gwyriadau’r maniffoldau sefydlog ac ansefydlog yn mynd yn hwy ac yn deneuach wrth iddynt nesáu at y pwynt sefydlog ansefydlog. Dangosir hefyd arwyneb trawstoriad â’r un paramedrau.
Os oes gan system â n gradd rhyddid n maint cadwedig annibynnol, yna gellir gostwng datrysiad y broblem i gwadraturau. Gelwir system o’r fath yn integradwy. Fel arfer, rhennir gofod gwedd systemau integradwy yn rhanbarthau o ymddygiad ansoddol wahanol. Er enghraifft, gellir gostwng mudiant pendil i gwadraturau ac mae ganddo dri math gwahanol o ddatrysiad: y datrysiadau osgiliadol a’r datrysiadau sy’n cylchynu’n glocwedd ac yn wrthglocwedd. Gwahanir gwahanol ranbarthau gofod gwedd y pendil gan y taflwybrau sy’n asymptotig i’r cydbwysedd ansefydlog. Mae’n troi allan, ar gyfer unrhyw system y gellir ei gostwng i gwadraturau, y gellir dewis set o gyfesurynnau gofod gwedd ar gyfer pob rhanbarth o’r gofod gwedd fel bod ffwythiant Hamilton sy’n disgrifio’r mudiant yn y rhanbarth hwnnw’n dibynnu ar y momenta yn unig. At hynny, os yw’r gofod gwedd yn ffiniol, gellir dewis y cyfesurynnau cyffredinoledig yn onglau (sy’n 2π-gyfnodol). Torws n dimensiwn yw’r gofod ffurfweddau a ddisgrifir gan n ongl. Gelwir y momenta cyfiau i’r onglau hyn yn weithredoedd. Gelwir cyfesurynnau gofod gwedd o’r fath yn gyfesurynnau gweithred–ongl. Gwelwn yn ddiweddarach sut i ailffurfio systemau yn y modd hwn. Yma archwiliwn ganlyniadau ffurfiad o’r fath; mae’r ffurfiad hwn yn arbennig o ddefnyddiol i ganfod beth sy’n digwydd wrth ychwanegu effeithiau at broblemau integradwy.
Mathau o orbitau mewn systemau integradwy
Tybiwch fod gennym system â n gradd rhyddid sy’n annibynnol ar amser ac y gellir ei gostwng i gwadraturau. Ar gyfer pob rhanbarth o’r gofod gwedd, mae ffurfiad lleol o’r system fel bod esblygiad y system yn cael ei ddisgrifio gan ffwythiant Hamilton sy’n annibynnol ar amser ac yn dibynnu ar y momenta yn unig. Tybiwch hefyd fod y cyfesurynnau i gyd yn onglau. Gadewch i θ fod y twpled o onglau ac i J fod y twpled o fomenta cyfiau. Ffwythiant Hamilton yw
Hafaliadau Hamilton, yn syml, yw
lle mae ω(J) = Df(J) yn dwpled o amleddau â chydran ar gyfer pob gradd rhyddid. Mae’r momenta i gyd yn gyson oherwydd nad yw ffwythiant Hamilton yn dibynnu ar unrhyw un o’r cyfesurynnau. Mae mudiant yr onglau cyfesurynnol yn unffurf; cyfraddau newid yr onglau yw’r amleddau ω, sy’n dibynnu ar y momenta cyson yn unig. O roi gwerthoedd cychwynnol θ(t0) a J(t0) ar amser t0, mae’r datrysiadau’n syml:
Er bod y datrysiadau’n syml, mae dau fath gwahanol o orbit: orbitau cyfnodol ac orbitau lled-gyfnodol, yn dibynnu ar y cymarebau amledd.
Mae datrysiad yn gyfnodol os yw holl gyfesurynnau (a momenta) y system yn dychwelyd i’w gwerthoedd cychwynnol ar ryw amser diweddarach. Mae pob cyfesuryn θi ag amledd ansero ωi(J(t0)) yn gyfnodol â chyfnod τi = 2π/ωi(J(t0)). Felly rhaid i gyfnod y system fod yn lluosrif cyfanrif ki o bob un o gyfnodau’r cyfesurynnau unigol τi. Os yw’r system yn gyfnodol â rhyw set o luosrifau cyfanrif, yna mae hefyd yn gyfnodol ar ôl rhannu allan unrhyw ffactorau cyffredin. Felly cyfnod y system yw τ = (ki/d)τi, lle d yw rhannydd cyffredin mwyaf y cyfanrifau ki.
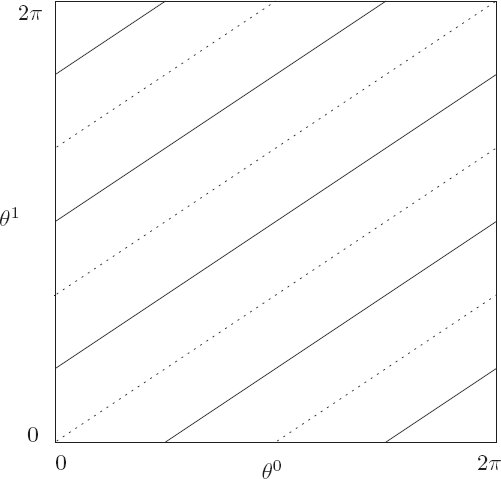
Ar gyfer system â dwy radd rhyddid, mae datrysiad yn gyfnodol os oes pâr o gyfanrifau sy’n gydgysefin, k a j, fel bod kω0(J(t0)) = jω1(J(t0)). Cyfnod y system yw τ = 2πj/ω0(J(t0)) = 2πk/ω1(J(t0)); yr amledd yw ω0(J(t0))/j = ω1(J(t0))/k. Dangosir mudiant cyfnodol ar y torws 2 ddimensiwn yn ffigur 4.10.
Os yw’r amleddau ωi(J(t0)) yn bodloni perthynas â chyfernodau cyfanrif , dywedwn fod yr amleddau’n bodloni cymesuradwyedd. Os nad oes cymesuradwyedd ar gyfer unrhyw gyfernodau cyfanrif ansero, dywedwn fod yr amleddau’n llinol annibynnol (mewn perthynas â’r cyfanrifau) a bod y datrysiad yn lled-gyfnodol. Gellir profi, ar gyfer n amledd anghymesuradwy, fod pob datrysiad yn dod mor agos ag y mynnir at bob pwynt yn y gofod ffurfweddau.10
Ar gyfer system â dwy radd rhyddid, mae’r datrysiadau mewn rhanbarth a ddisgrifir gan set benodol o newidynnau gweithred–ongl naill ai’n gyfnodol neu’n lled-gyfnodol.11 Ar gyfer systemau â mwy na dwy radd rhyddid, mae taflwybrau nad ydynt yn gyfnodol nac yn lled-gyfnodol ag n amledd. Mae’r rhain yn lled-gyfnodol â llai o amleddau ac yn drwchus dros dorws cyfatebol o ddimensiwn is.
Ffigur 4.10 Mae’r llinellau di-dor a dotiog yn dangos dau daflwybr cyfnodol ar blân cyfesurynnau’r ffurfwedd. Ar gyfer amleddau cymesuradwy, mae’r mudiant ffurfwedd yn gyfnodol, yn annibynnol ar yr onglau cychwynnol. Yn y darlun hwn, mae’r amleddau’n bodloni 2ω0(J(t0)) = 3ω1(J(t0)). Mae’r orbitau’n cau ar ôl tair cylchred o θ0 a dwy gylchred o θ1, ar gyfer unrhyw θ0 a θ1 cychwynnol.
Arwynebau trawstoriad ar gyfer systemau integradwy
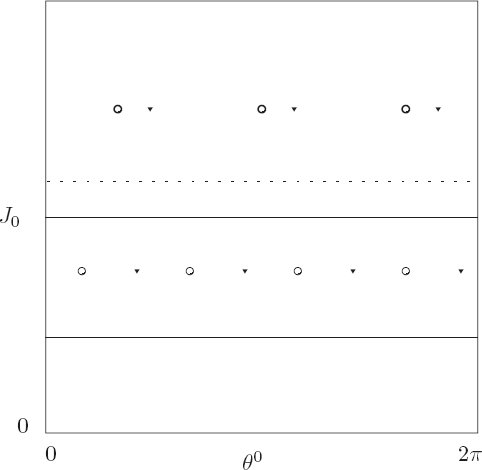
Fel y gwelsom, mewn cyfesurynnau gweithred–ongl mae’r onglau’n symud ag amleddau onglaidd cyson, ac mae’r momenta’n gyson. Felly mae arwynebau trawstoriad mewn cyfesurynnau gweithred–ongl yn arbennig o syml. Gallwn lunio arwynebau trawstoriad ar gyfer systemau â dwy radd rhyddid sy’n annibynnol ar amser, neu systemau ag un radd rhyddid a gyriant cyfnodol. Yn yr ail achos, gwedd y gyriant yw un o’r onglau yn y system gweithred–ongl. Lluniwn arwynebau trawstoriad drwy gronni pwyntiau mewn un pâr o gyfesurynnau canonig wrth i’r cyfesuryn arall fynd drwy ryw werth penodol, megis sero. Os plotiwn bwyntiau’r trawstoriad â’r cyfesuryn ongl ar yr echelin lorweddol a’r momentwm cyfiau ar yr echelin fertigol, yna mae pwyntiau trawstoriad pob taflwybr yn gorwedd ar linellau llorweddol, fel y dangosir yn ffigur 4.11.
Ffigur 4.11 Ar arwynebau trawstoriad systemau mewn cyfesurynnau gweithred–ongl, mae taflwybr yn cynhyrchu pwyntiau ar linell lorweddol. Mae taflwybrau ag amleddau sy’n gymesuradwy â’r amledd samplu yn cynhyrchu nifer feidraidd o bwyntiau, yn annibynnol ar yr ongl gychwynnol. Yma defnyddiwn symbolau gwahanol i ddynodi pwyntiau trawstoriad taflwybrau gwahanol sydd â’r un momentwm J0. Mae taflwybrau ag amleddau sy’n anghymesuradwy â’r amledd samplu yn llenwi llinell lorweddol yn drwchus.
Er mwyn bod yn benodol, gadewch i blân yr arwyneb trawstoriad fod y plân (θ0, J0), ac i amod y trawstoriad fod yn θ1 = 0. Dewisir y momentwm arall J1 fel bod gan yr holl daflwybrau yr un egni. Mae’r momenta i gyd yn gyson, felly ar gyfer taflwybr penodol cyfyngir yr holl bwyntiau a gynhyrchir i linell o J0 cyson.
Yr amser rhwng pwyntiau’r trawstoriad yw cyfnod θ1: Δt = 2π/ω1(J(t0)), oherwydd cynhyrchir pwynt trawstoriad bob cylchred o θ1. Yr ongl rhwng pwyntiau olynol ar y trawstoriad yw ω0(J(t0))Δt = ω0(J(t0))2π/ω1(J(t0)) = 2πν(J(t0)), lle gelwir ν(J) = ω0(J)/ω1(J) yn rhif cylchdroi y taflwybr. Gadewch i ac Ĵ(i) fod y pwynt rhif i (i yn gyfanrif) mewn dilyniant o bwyntiau ar yr arwyneb trawstoriad a gynhyrchir gan daflwybr datrysiad:
lle tybir bod y system ar y trawstoriad pan fo t = t0. Ar hyd taflwybr, mae’r mapiad o un pwynt trawstoriad i’r nesaf o’r ffurf:12
Fel ffwythiant o’r weithred ar y trawstoriad, y rhif cylchdroi yw , lle mae gan J1(t0) y gwerth sydd ei angen i fod ar y trawstoriad, er enghraifft drwy roi’r egni cywir. Os yw’r ffwythiant rhif cylchdroi yn gwbl fonotonig yn y cyfesuryn gweithred ar y trawstoriad, gelwir y mapiad yn fapiad troelli.13
Ar arwyneb trawstoriad, mae’r gwahanol fathau o orbitau’n cynhyrchu patrymau gwahanol. Os yw’r ddau amledd yn gymesuradwy, yna mae’r taflwybr yn gyfnodol a dim ond nifer feidraidd o bwyntiau a gynhyrchir ar yr arwyneb trawstoriad. Mae pob un o’r datrysiadau cyfnodol a ddangosir yn ffigur 4.10 yn cynhyrchu dau bwynt ar yr arwyneb trawstoriad a ddiffinnir gan θ1 = 0. Os yw’r amleddau’n gymesuradwy, maent yn bodloni perthynas o’r ffurf kω0(J(t0)) = jω1(J(t0)), lle J(t0) = (Ĵ(0), J1(t0)) yw gwerth cychwynnol a chyson y twpled momentwm. Mae’r mudiant yn gyfnodol ag amledd ω0(J(t0))/j = ω1(J(t0))/k, felly’r cyfnod yw 2πj/ω0(J(t0)) = 2πk/ω1(J(t0)). Felly mae’r orbit cyfnodol hwn yn cynhyrchu k pwynt ar yr arwyneb trawstoriad hwn. Ar gyfer taflwybrau ag amleddau cymesuradwy, mae’r rhif cylchdroi’n gymarebol: . Mae’r cyfesuryn θ1 yn cwblhau k cylchred tra bod y cyfesuryn θ0 yn cwblhau j cylchred (mae ffigur 4.10 yn dangos system â rhif cylchdroi o 3/2). Mae’r amleddau’n dibynnu ar y momenta ond nid ar y cyfesurynnau, felly mae’r mudiant yn gyfnodol â’r un cyfnod a rhif cylchdroi ar gyfer pob ongl gychwynnol, o roi’r momenta hyn. Felly mae teulu di-dor o orbitau cyfnodol ag onglau cychwynnol gwahanol.
Os yw’r ddau amledd yn anghymesuradwy, yna llenwir y torws 2 ddimensiwn yn drwchus. Felly llenwir y llinell y cynhyrchir pwyntiau’r trawstoriad arni yn drwchus. Unwaith eto, mae hyn yn wir ar gyfer unrhyw gyfesurynnau cychwynnol, oherwydd bod yr amleddau’n dibynnu ar y momenta yn unig. Mae nifer anfeidraidd o orbitau gwahanol o’r fath ar gyfer set benodol o amleddau.14
4.5 Theorem Poincaré–Birkhoff
Sut mae’r darlun hwn yn newid os ychwanegwn effeithiau pellach?
Un nodwedd ryfedd ar yr orbitau mewn systemau integradwy yw bod teuluoedd di-dor o orbitau cyfnodol. Nid yw’r onglau cychwynnol o bwys; mae’r amleddau’n dibynnu ar y gweithredoedd yn unig. Cymharwch hyn â’n profiad cynharach o arwynebau trawstoriad lle mae pwyntiau cyfnodol yn ynysig ac yn gysylltiedig â chadwyni ynysoedd. Ymchwiliodd Henri Poincaré a George Birkhoff i orbitau cyfnodol systemau bron yn integradwy, a chanfod bod nifer feidraidd o bwyntiau cyfnodol fel arfer ar gyfer pob rhif cylchdroi cymarebol, hanner ohonynt yn llinol sefydlog a’r hanner arall yn llinol ansefydlog. Yma dangoswn sut i lunio pwyntiau cyfnodol Poincaré–Birkhoff.
Ystyriwch system integradwy a ddisgrifir mewn cyfesurynnau gweithred–ongl gan ffwythiant Hamilton H0(t, θ, J) = f(J). Ychwanegwn ryw effaith fach ychwanegol a ddisgrifir gan y term H1 yn ffwythiant Hamilton
Enghraifft o system o’r fath yw’r pendil a yrrir yn gyfnodol â gyriant osgled bach. Ar gyfer gyriant osgled sero, mae’r pendil a yrrir yn integradwy, ond nid felly gyda gyriant bach. Yn anffodus, nid oes gennym eto’r offer i ddatblygu cyfesurynnau gweithred–ongl ar gyfer y pendil. Problem symlach sydd eisoes ar ffurf gweithred–ongl yw’r rotor a yrrir, sef y pendil a yrrir gyda disgyrchiant wedi’i ddiffodd. Gallwn wireddu hyn drwy droi ein pendil a yrrir ar ei ochr, gan wneud plân y pendil yn llorweddol. Ffwythiant Hamilton ar gyfer y rotor a yrrir yw
lle A yw osgled y gyriant ag amledd ω, m yw màs y pwysyn, ac l yw hyd y rotor. Ar gyfer osgled sero, mae ffwythiant Hamilton eisoes ar ffurf gweithred–ongl am ei fod yn dibynnu ar y momentwm pθ yn unig a bod y cyfesuryn yn ongl.
Ar gyfer system integradwy, mae’r mapiad a gynhyrchir ar yr arwyneb trawstoriad o ffurf y mapiad troelli (4.39). Wrth ychwanegu amhariad bach at ffwythiant Hamilton, ychwanegir cywiriadau bach at y mapiad
Mae’r mapiad T a’r mapiad ag amhariad Tϵ ill dau’n cadw arwynebedd oherwydd bod y mapiadau’n cael eu cynhyrchu fel arwynebau trawstoriad systemau Hamilton.
Tybiwch fod gennym ddiddordeb mewn pennu a oes orbitau cyfnodol â rhif cylchdroi cymarebol penodol mewn rhyw gyfwng o’r weithred α < Ĵ(0) < β. Os yw’r rhif cylchdroi’n gwbl fonotonig yn y cyfwng hwn, ac os oes orbitau â’r rhif cylchdroi yn y cyfwng hwn ar gyfer y mapiad heb amhariad T, yna drwy luniad syml gallwn ddangos bod orbitau cyfnodol â’r rhif cylchdroi hwn hefyd yn bodoli ar gyfer Tϵ pan fo ϵ yn ddigon bach.
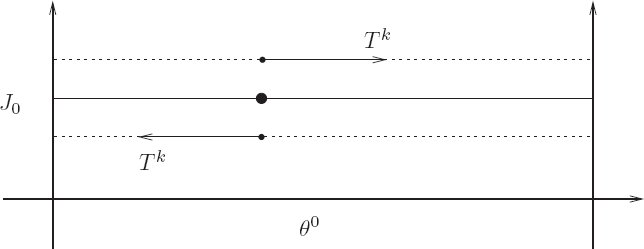
Os yw pwynt yn gyfnodol ar gyfer rhif cylchdroi cymarebol , gyda j a k yn gydgysefin, disgwyliwn i k delwedd wahanol o’r pwynt ymddangos ar y trawstoriad. Felly, os ystyriwn iteriad rhif k y mapiad, mae’r pwynt yn bwynt sefydlog y mapiad. Ar gyfer y rhif cylchdroi cymarebol j/k, mae gan y mapiad Tk bwynt sefydlog ar gyfer pob ongl gychwynnol.
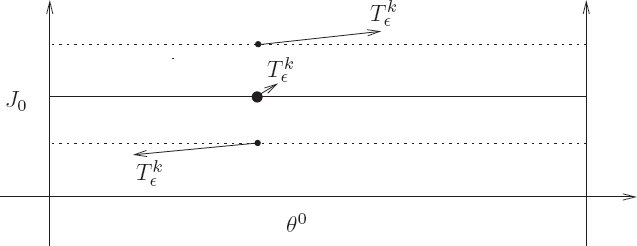
Ffigur 4.12 Mae gan y mapiad Tk linell o bwyntiau sefydlog os yw’r rhif cylchdroi’n rhif cymarebol j/k. Mae pwyntiau uwchlaw’r llinell hon yn mapio i θ0 mwy; mae pwyntiau islaw’r llinell hon yn mapio i θ0 llai.Ffigur 4.13 Mae’r mapiad ychydig yn wahanol i Tk, ond uwchlaw’r rhanbarth canolog mae pwyntiau’n dal i fapio i θ0 mwy, ac islaw’r rhanbarth canolog maent yn mapio i θ0 llai. Oherwydd di-doredd, mae pwyntiau rhyngddynt lle nad yw θ0 yn newid.
Mae rhif cylchdroi’r mapiad T yn gwbl fonotonig. Er mwyn bod yn benodol, tybiwn fod y rhif cylchdroi yn cynyddu gyda Ĵ(0). Ar gyfer rhyw Ĵ∗ fel bod α < Ĵ∗ < β, y rhif cylchdroi yw j/k, ac mae () yn bwynt sefydlog Tk ar gyfer unrhyw cychwynnol. Ar gyfer Ĵ∗, mae rhif cylchdroi Tk yn sero. Mae rhif cylchdroi’r mapiad T yn cynyddu’n fonotonig, felly ar gyfer Ĵ(0) > Ĵ∗ mae rhif cylchdroi Tk yn bositif, ac ar gyfer Ĵ(0) < Ĵ∗ mae rhif cylchdroi Tk yn negatif, cyn belled nad yw Ĵ(0) yn rhy bell o Ĵ∗. Gweler ffigur 4.12.
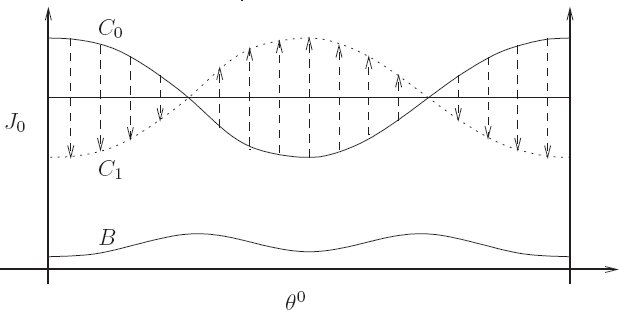
Ffigur 4.14 Mae’r gromlin ddi-dor C0 yn cynnwys pwyntiau sy’n mapio i’r un θ0 dan . Y gromlin ddotiog yw delwedd C1 o C0 dan . Mae cadw arwynebedd yn awgrymu bod y cromliniau hyn yn croesi.
Nawr ystyriwch y mapiad . Yn gyffredinol, ar gyfer ϵ bach, mae pwyntiau’n mapio i bwyntiau ychydig yn wahanol dan Tϵ nag y maent dan T, ond nid yn rhy wahanol. Felly gallwn ddisgwyl bod rhyw gyfwng o Ĵ(0) ger Ĵ∗ o hyd, fel bod yn mapio pwyntiau i θ0 mwy pan fo Ĵ(0) ym mhen uchaf y cyfwng, a bod yn mapio pwyntiau i θ0 llai ar gyfer pwyntiau ym mhen isaf y cyfwng. Os felly, yna ar gyfer pob mae pwynt rywle yn y cyfwng, rhyw , lle nad yw θ0 yn newid, oherwydd di-doredd. Nid pwyntiau sefydlog yw’r rhain oherwydd bod y momentwm J0 yn newid yn gyffredinol. Gweler ffigur 4.13.
Mae’r mapiad yn ddi-dor, felly gallwn ddisgwyl bod Ĵ+ yn ffwythiant di-dor o’r θ0. Mae amod y mapiad troelli (gweler troednodyn 13) yn sicrhau bod Ĵ+ yn gyfnodol, felly Ĵ+(0) = Ĵ+(2π). Mae amod y mapiad troelli hefyd yn gwarantu na all fod mwy nag un pwynt sy’n mapio’n rheiddiol ar gyfer unrhyw ongl pan fo’r amhariadau’n ddigon bach. Felly mae’r set o bwyntiau nad ydynt yn newid θ0 dan yn ffurfio rhyw ffwythiant cyfnodol o θ0. Galwn y gromlin hon yn C0. Gweler ffigur 4.14.
Mae’r mapiad yn mynd â’r gromlin C0 i gromlin arall C1 sydd, fel C0, yn ddi-dor ac yn gyfnodol. Rhaid i’r ddwy gromlin C0 a C1 groesi ei gilydd o ganlyniad i gadw arwynebedd. Sut y gwelwn hyn? Fel arfer, mae ffin isaf neu ffin uchaf yn J0 i’r esblygiad. Mewn rhai sefyllfaoedd, mae gennym ffin isaf o’r fath oherwydd na all J0 fod yn negatif. Er enghraifft, mewn newidynnau gweithred–ongl ar gyfer mudiant ger pwynt sefydlog eliptig, gwelwn mai’r weithred yw’r arwynebedd a amgaeir ar y plân gwedd, na all fod yn negatif. Mewn sefyllfaoedd eraill, gallem ddefnyddio’r ffaith bod cromliniau annewidiol ar gyfer J0 mawr positif neu negatif. Beth bynnag, tybiwch fod rhwystr o’r fath B. Yna rhaid i arwynebedd y rhanbarth rhwng y rhwystr a C0 fod yn hafal i arwynebedd delwedd y rhanbarth hwn, sef y rhanbarth rhwng y rhwystr a C1. Felly, os nad yr un gromlin yw C0 a C1, rhaid iddynt groesi er mwyn cynnwys yr un arwynebedd. Yn wir, rhaid iddynt groesi eilrif o weithiau: mae’r ddwy’n gyfnodol, felly os ydynt yn croesi unwaith, rhaid iddynt groesi eto i ddychwelyd i’r un ochr ag y dechreuasant arni. Mae’r pwyntiau lle mae’r cromliniau C0 a C1 yn croesi yn bwyntiau sefydlog oherwydd nad yw’r ongl yn newid (dyna ystyr bod ar C0) ac nad yw’r weithred yn newid (dyna ystyr bod C0 a C1 yr un fath yn y pwynt hwn). Felly rydym wedi diddwytho bod rhaid cael eilrif o bwyntiau sefydlog i . Ar gyfer pob pwynt sefydlog , cynhyrchir k delwedd o’r pwynt sefydlog hwn ar yr arwyneb trawstoriad ar gyfer y mapiad Tϵ. Mae pob un o’r pwyntiau delwedd hyn yn bwynt cyfnodol y mapiad Tϵ.
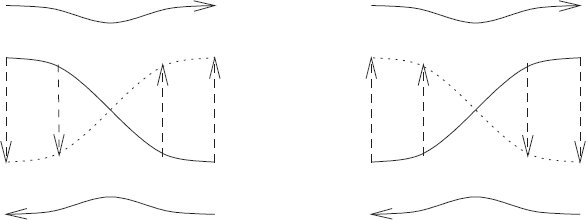
Ffigur 4.15 Mae’r pwynt sefydlog ar y chwith yn llinol ansefydlog. Mae’r un ar y dde yn llinol sefydlog.
Gallwn ddiddwytho sefydlogrwydd y pwyntiau sefydlog hyn o o’r lluniad yn unig. Mae dau fath o bwynt sefydlog, eliptig a hyperbolig. Mae pwynt sefydlog eliptig (sefydlog) yn ymddangos lle mae’r camau o C0 i C1 yn ymuno â llif y mapiad troelli cefndirol i amgylchynu’r pwynt sefydlog. Mae pwynt sefydlog hyperbolig (ansefydlog) yn ymddangos lle mae’r camau o C0 i C1 yn ymuno â llif y mapiad troelli cefndirol i symud oddi wrth y pwynt sefydlog. Felly, dim ond o’r ffordd y mae’r saethau’n cysylltu, gallwn bennu cymeriad y pwynt sefydlog. Gweler ffigur 4.15.
Wrth ddatblygu trawstoriad Poincaré, canfyddwn fod rhai orbitau’n gadael olion sy’n cylchynu o amgylch y pwyntiau sefydlog sefydlog, gan greu ynysoedd Poincaré–Birkhoff. Os edrychwn ar ynys benodol, gwelwn fod orbitau yn yr ynys yn cylchynu o amgylch y pwynt sefydlog ar gyfradd sy’n dibynnu’n fonotonig ar y pellter o’r pwynt sefydlog. Yng nghyffiniau’r pwynt sefydlog, rheolir yr esblygiad gan fapiad troelli. Felly gellir cyflawni lluniad cyfan Poincaré–Birkhoff eto. Disgwyliwn deuluoedd consentrig o bwyntiau cyfnodol sefydlog, wedi’u hamgylchynu gan ynysoedd a’u gwahanu gan separatricsau sy’n tarddu o bwyntiau cyfnodol ansefydlog. O amgylch pob un o’r orbitau cyfnodol sefydlog hyn, ailadroddir y lluniad. Felly mae lluniad Poincaré–Birkhoff yn ailgyrchol, gan arwain at ddatblygu hierarchaeth anfeidraidd o strwythur.
4.5.1 Cyfrifo Lluniad Poincaré–Birkhoff
Mae cymaint o amodau yn ein lluniad o’r pwyntiau sefydlog fel y gallai rhywun fod yn amheus. Gallwn wneud y lluniad yn fwy argyhoeddiadol drwy gyfrifo’r gwahanol rannau mewn gwirionedd ar gyfer problem benodol. Ystyriwch y rotor a yrrir yn gyfnodol, â ffwythiant Hamilton (4.41). Gosodwn m = 1 kg, l = 1 m, A = 0.1 m, .
Galwn bwyntiau sy’n mapio i’r un ongl yn “bwyntiau sy’n mapio’n rheiddiol.” Canfyddwn hwy drwy chwiliad haneru syml:
Mae’r weithdrefn Tmap yn gweithredu rhyw fapiad, a all fod yn iteriad o fapiad mwy sylfaenol. Rhown i’r weithdrefn ongl phi i’w hastudio, ystod o weithredoedd Jmin i Jmax i’w chwilio, a goddefiant eps ar gyfer y datrysiad.
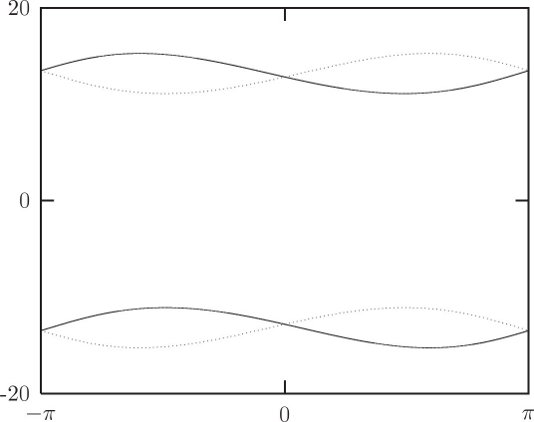
Yn ffigur 4.16, dangoswn luniad Poincaré–Birkhoff o’r pwyntiau sefydlog ar gyfer y rotor a yrrir. Llunnir y cromliniau penodol hyn ar gyfer y ddau gymesuradwyedd 1:1 rhwng y cylchdroi a’r gyriant. Llunnir un set o bwyntiau sefydlog ar gyfer pob cyfeiriad cylchdroi. Mae’r trawstoriad cyfatebol yn ffigur 4.17. Gwelwn fod y trawstoriad yn dangos bodolaeth pwyntiau sefydlog yn union lle mae lluniad Poincaré–Birkhoff yn dangos croesiad y cromliniau C0 a C1. Yn wir, adlewyrchir natur y pwynt sefydlog yn eglur yn ffurfwedd gymharol y cromliniau C0 a C1.
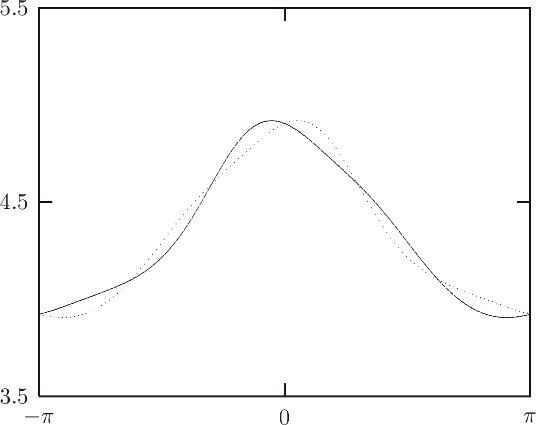
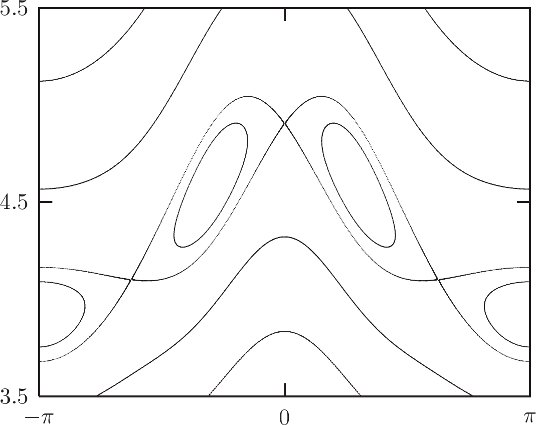
Yn ffigur 4.18, dangoswn y canlyniad ar gyfer rhif cylchdroi o 1/3. Y cromliniau yw’r pwyntiau sy’n mapio’n rheiddiol ar gyfer trydydd iteriad mapiad y trawstoriad (di-dor) a delweddau’r pwyntiau hyn (dotiog). Mae’r cromliniau hyn wedi’u hanffurfio gan eu hagosrwydd at yr ynysoedd 1:1 a ddangosir yn ffigur 4.17. Dangosir y trawstoriad cyfatebol yn ffigur 4.19.
Ymarfer 4.7: Cyfrifo lluniad Poincaré–Birkhoff
Ystyriwch ffigur 3.27. Darganfyddwch y pwyntiau sefydlog ar gyfer y tair prif gadwyn ynysoedd drwy ddefnyddio lluniad Poincaré–Birkhoff.
4.6 Cromliniau Annewidiol
Dechreuom â system integradwy, lle mae cromliniau annewidiol. A oes unrhyw gromliniau annewidiol yn goroesi os ychwanegir amhariad?
Mae lluniad Poincaré–Birkhoff ar gyfer mapiadau troelli yn dangos nad yw cromliniau annewidiol â rhif cylchdroi cymarebol fel arfer yn goroesi amhariad. Wrth ychwanegu amhariad, disodlir y cromliniau annewidiol â rhifau cylchdroi cymarebol gan ddilyniant bob yn ail o orbitau cyfnodol sefydlog ac ansefydlog. Felly, os oes cromliniau annewidiol sy’n goroesi amhariad, rhaid bod ganddynt rifau cylchdroi anghymarebol.
Mae gan y system ag amhariad gadwyni o bwyntiau sefydlog sy’n sefydlog ac yn ansefydlog bob yn ail ar gyfer pob rhif cylchdroi cymarebol. Amgylchynir pob pwynt sefydlog sefydlog gan ynys sy’n meddiannu rhyw ran o’r trawstoriad. Mae pob rhif anghymarebol yn fympwyol agos at rif cymarebol, felly nid yw’n amlwg y gall unrhyw gromlin annewidiol oroesi amhariad mympwyol fach.
Serch hynny, mae theorem Kolmogorov–Arnold–Moser (KAM) yn profi bod cromliniau annewidiol yn bodoli os yw’r amhariad yn ddigon bach fel bod y broblem ag amhariad yn “ddigon agos” at broblem integradwy, ac os yw’r rhif cylchdroi yn “ddigon anghymarebol.” Ni phrofwn y theorem hon yma. Yn hytrach, datblygwn ddulliau o ganfod cromliniau annewidiol penodol.
Mae gan orbitau cyfnodol sefydlog ynys sefydlog o’u hamgylch ar yr arwyneb trawstoriad. Mae’r ynysoedd mwyaf yn gysylltiedig â rhifau cymarebol ag enwaduron bach. Yn gyffredinol, cyfyngir maint yr ynys i faint sy’n lleihau wrth i’r enwadur gynyddu. Mae’r ynysoedd hyn yn arwydd lleol o effaith yr amhariad. Yn yr un modd, mae’r parthau anhrefnus yn ymddangos ger orbitau cyfnodol ansefydlog a’u plethi homoclinig. Cromlin ddi-dor yw’r bleth homoclinig, felly ni all groesi cromlin annewidiol, sydd hefyd yn ddi-dor. Os ydym yn chwilio am gromliniau annewidiol sy’n parhau ar ôl amhariad, byddai’n ddoeth osgoi rhannau o’r gofod gwedd lle mae’r ynysoedd neu’r plethi homoclinig yn nodweddion amlwg.
Ffigur 4.16 Y cromliniau C0 (llinell ddi-dor) a C1 (llinell ddotiog) ar gyfer y cymesuradwyedd 1:1.Ffigur 4.17 Arwyneb trawstoriad sy’n dangos y cymesuradwyedd 1:1.Ffigur 4.18 Y cromliniau C0 (llinell ddi-dor) a C1 (llinell ddotiog) ar gyfer y cymesuradwyedd 1:3. Mae’r ongl yn mynd o −π i π. Mae’r momentwm yn mynd o 3.5 i 4.5 mewn unedau priodol.Ffigur 4.19 Arwyneb trawstoriad sy’n dangos y cymesuradwyedd 1:3. Mae’r ongl yn mynd o −π i π. Mae’r momentwm yn mynd o 3.5 i 4.5 mewn unedau priodol.
Trefnir ynysoedd Poincaré–Birkhoff yn ôl rhif cylchdroi. Oherwydd yr amod troelli, mae’r rhif cylchdroi yn fonotonig ym momentwm y broblem heb amhariad. Os oes cromlin annewidiol â rhif cylchdroi penodol, mae wedi’i rhyngosod rhwng cadwyni ynysoedd sy’n gysylltiedig â rhifau cylchdroi cymarebol. Rhaid i rif cylchdroi’r gromlin annewidiol fod rhwng rhifau cylchdroi’r cadwyni ynysoedd ar y ddwy ochr iddi.
Mae’r ffaith bod maint yr ynysoedd yn lleihau wrth i faint yr enwadur gynyddu yn awgrymu mai’r cromliniau annewidiol sydd fwyaf tebygol o fodoli yw’r rhai y mae angen enwaduron mawr ar rifau cymarebol sy’n agos at eu rhifau cylchdroi. Felly dechreuwn ein chwiliad am gromliniau annewidiol drwy archwilio rhifau cylchdroi nad ydynt yn agos at rifau cymarebol ag enwaduron bach.
Gellir brasamcanu unrhyw rif anghymarebol â dilyniant o rifau cymarebol, ac ar gyfer pob un o’r rhifau cymarebol hyn disgwyliwn fod orbitau cyfnodol sefydlog ac ansefydlog ag ynysoedd sefydlog a phlethi homoclinig. Mae gan gromlin annewidiol ar gyfer rhif cylchdroi penodol y cyfle gorau o oroesi os yw maint yr ynysoedd sy’n gysylltiedig â phob brasamcan cymarebol i’r rhif cylchdroi yn llai na’r pellter rhwng yr ynysoedd a’r gromlin annewidiol honno.
Ar gyfer unrhyw faint penodol o enwadur, rhoddir y brasamcan cymarebol gorau i rif anghymarebol gan ddarn cychwynnol o ffracsiwn parhaus syml. Os yw’r ffracsiwn parhaus brasamcanol yn cydgyfeirio’n araf at y rhif anghymarebol, yna nid yw’r rhif hwnnw’n agos at rifau cymarebol ag enwaduron bach. Felly, chwiliwn am gromliniau annewidiol â rhifau cylchdroi y mae eu brasamcanion ffracsiwn parhaus yn cydgyfeirio’n araf. Mae gan y ffracsiynau parhaus sy’n cydgyfeirio arafaf gynffonnau sy’n cynnwys un yn unig. Gelwir rhif o’r fath yn rhif euraid. Er enghraifft, mae’r gymhareb euraid,
yn rhif o’r union fath hwn.
4.6.1 Canfod Cromliniau Annewidiol
Nodweddir cromliniau annewidiol, os oes rhai, gan rif cylchdroi penodol. Mae pwyntiau ar y gromlin annewidiol yn mapio i bwyntiau ar y gromlin annewidiol. Mae pwyntiau cyfagos yn mapio i bwyntiau cyfagos, gan gadw’r drefn.
Ar drawstoriad y system integradwy heb amhariad, mae’r ongl rhwng pwyntiau trawstoriad olynol yn gyson: Δθ = 2πν(J) ar gyfer rhif cylchdroi ν(J). Galwn y mapiad hwn o’r cylch arno’i hun â cham onglaidd cyson yn fapiad cylch unffurf.
Ar gyfer rhif cylchdroi penodol, gosodir pwyntiau ar y trawstoriad mewn trefn benodol sy’n nodweddiadol o’r rhif cylchdroi yn unig. Wrth gyflwyno amhariad, ystumir y gromlin annewidiol â rhif cylchdroi penodol ac ni fydd yr ongl rhwng pwyntiau olynol yn gyson mwyach. Y cyfan sy’n angenrheidiol i gael rhif cylchdroi penodol yw bod y newid cymedrig yn yr ongl yn Δθ. Serch hynny, cedwir trefn y pwyntiau ar yr arwyneb trawstoriad, ac mae’n nodweddiadol o’r rhif cylchdroi.
Gellir defnyddio’r ffaith bod yn rhaid i’r dilyniant o bwyntiau ar yr arwyneb trawstoriad ar gyfer cromlin annewidiol â rhif cylchdroi penodol fod mewn trefn benodol i ganfod y gromlin annewidiol. Ar ongl benodedig perfformiwn chwiliad haneru am y momentwm sy’n gorwedd ar y gromlin annewidiol. Gallwn ddweud a yw’r pwynt cychwynnol ar y gromlin annewidiol ddymunol, neu ar ba ochr i’r gromlin annewidiol y mae, drwy esblygu pwynt cychwynnol ymgeisiol â’r mapiad ag amhariad a’r mapiad cylch unffurf, a chymharu trefn y dilyniannau o bwyntiau a gynhyrchir.
Gan fod anghysondebau trefn i’w canfod ger yr ongl gychwynnol, nid oes angen cadw’r rhestr gyfan o onglau. Yn hytrach, gallwn gadw golwg ar restr fach o onglau ger yr ongl gychwynnol. Yn wir, mae cadw golwg ar yr ongl agosaf ar bob ochr i’r ongl gychwynnol yn gweithio’n dda.
Gweithredir y weithdrefn which-way? fel dolen syml ag amrywiolion cyflwr ar gyfer y ddau orbit a phwyntiau terfyn y cyfyngau. Mae’r amrywiolion z yn cadw golwg ar ongl y mapiad cylch unffurf; mae’r amrywiolion x yn cadw golwg ar ongl y mapiad sy’n cael ei astudio. Yr amrywiolyn y yw momentwm y mapiad sy’n cael ei astudio. Ym mhob iteriad penderfynwn a yw ongl y mapiad cylch unffurf yn y cyfwng sydd o ddiddordeb islaw neu uwchlaw’r ongl gychwynnol. Os nad yw yn y naill gyfwng na’r llall, iterir y mapiad ymhellach. Fodd bynnag, os yw yn y rhanbarth sydd o ddiddordeb, gwiriwn a yw ongl y mapiad arall yn y cyfwng cyfatebol. Os felly, culheir cyfyngau’r mapiad cylch unffurf a’r mapiad arall ac mae’r iteriad yn parhau. Os nad yw’r ongl yn y cyfwng gofynnol, nodir anghysondeb ac adroddir arwydd yr anghysondeb. Er mwyn i’r broses hon wneud synnwyr, rhaid i’r gwahaniaethau rhwng yr onglau ar gyfer iteriadau olynol y ddau fapiad fod yn llai na π.
(define (which-way? rotation-number x0 y0 the-map)
  (let ((pv (principal-value ( x0 pi))))
    (let lp ((z x0) (zmin (- x0 :2pi)) (zmax (+ x0 :2pi))
                    (x x0) (xmin (- x0 :2pi)) (xmax (+ x0 :2pi))
                    (y y0))
      (let ((nz (pv (+ z (* :2pi rotation-number)))))
        (the-map x y
                 (lambda (nx ny)
                   (let ((nx (pv nx)))
                     (cond ((< x0 z zmax)
                            (if (< x0 x xmax)
                              (lp nz zmin z nx xmin x ny)
                              (if (> x xmax) 1 -1)))
                           ((< zmin z x0)
                            (if (< xmin x x0)
                              (lp nz z zmax nx x xmax ny)
                              (if (< x xmin) -1 1)))
                           (else
                             (lp nz zmin zmax nx xmin xmax ny)))))
                 (lambda ()
                   (error "Map failed" x y)))))))
Gyda’r dull hwn o gymharu rhifau cylchdroi, gallwn ganfod â thrachywiredd uchel y momentwm cychwynnol (ar gyfer ongl gychwynnol benodol) ar gyfer cromlin annewidiol â rhif cylchdroi penodol.
Ffigur 4.20 Arwyneb trawstoriad sy’n dangos y gromlin annewidiol ar rif cylchdroi 1 − 1/ϕ ar gyfer y mapiad safonol gyda K = .95. Dangosir y gromlin annewidiol yn ei chyd-destun: mae rhanbarth anhrefnus sydd bron yn llyncu’r gromlin. Mae’r ongl a’r momentwm yn mynd o 0 i 2π.
Chwiliwn yn y mapiad safonol am gromlin annewidiol â rhif cylchdroi euraid:16
(find-invariant-curve
(standard-map 0.95)
(- 1 (/ 1 golden-ratio))
0.0
2.0
2.2
1e-16)
;Value: 2.1144605494391726
Gan ddefnyddio amodau cychwynnol a gyfrifir fel hyn, gallwn gynhyrchu’r gromlin annewidiol (gweler ffigur 4.20). Os ehangwn y gromlin annewidiol dybiedig, dylai aros yn gromlin ar bob chwyddhad—ni ddylai ddangos unrhyw arwydd o niwlogrwydd anhrefnus (gweler ffigur 4.21).
Ffigur 4.21 Dyma ddarn bach o’r gromlin annewidiol a ddangosir yn ffigur 4.20, wedi’i chwyddo gan ffactor o 2π × 107. Gwelwn fod y pwyntiau’n ymddangos fel pe baent yn gorwedd ar linell hyd yn oed ar y chwyddhad hwn. Gwelwn hefyd fod amlder ymweld â’r pwyntiau yn dra anunffurf.
Ymarfer 4.8: Cromliniau annewidiol yn y mapiad safonol
Canfyddwch gromlin annewidiol y mapiad safonol â rhif cylchdroi euraid gwahanol. Ehangwch hi i ddangos ei bod yn cadw nodweddion cromlin ar chwyddhad uchel.
4.6.2 Diddymu Cromliniau Annewidiol
Fel y gwelir yn ffigur 4.21, ni ymwelir â phwyntiau cromlin annewidiol yn unffurf, yn wahanol i’r darlun a gawn drwy blotio’r onglau ar gyfer y mapiad cylch unffurf. Mae hyn oherwydd y gellir ehangu neu gywasgu cyfwng wrth ei fapio. Gallwn gyfrifo dwysedd tebygolrwydd cymharol ymweld â phob ongl ar y gromlin annewidiol. Dull bras o gael y canlyniad hwn yw cyfrif nifer y pwyntiau sy’n disgyn i finiau cynyddrannau ongl cyfartal. Mae’n fwy effeithiol defnyddio’r mapiad amrywiadol llinol a luniwyd o’r mapiad sy’n cael ei ymchwilio i gyfrifo’r newid yn y cynyddran ongl o un pwynt i’w olynydd. Gan fod yr holl bwyntiau mewn cyfwng bach o amgylch y pwynt ffynhonnell yn cael eu mapio i bwyntiau (yn yr un drefn) mewn cyfwng bach o amgylch y pwynt targed, mae’r dwysedd tebygolrwydd cymharol mewn pwynt mewn cyfrannedd gwrthdro â maint y cyfwng cynyddrannol o amgylch y pwynt hwnnw. Er mwyn dechrau hyn mae angen amcangyfrif da o lethr cychwynnol y gromlin annewidiol. Gallwn amcangyfrif y llethr drwy gyniferydd gwahaniaeth cynyddrannau’r momentwm a’r ongl ar gyfer y cyfwng a ddefnyddiwyd gennym i fireinio momentwm y gromlin annewidiol â rhif cylchdroi penodol.
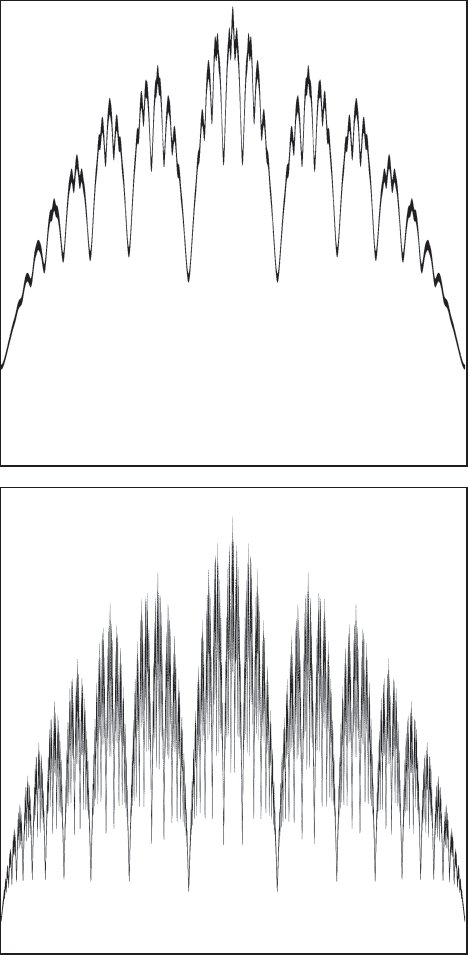
Mae ffigurau 4.22 a 4.23 yn dangos dwysedd tebygolrwydd cymharol ymweld fel ffwythiant o’r ongl ar gyfer y gromlin annewidiol â rhif cylchdroi euraid yn y mapiad safonol ar gyfer tri gwerth gwahanol o’r paramedr K. Wrth i K gynyddu, mae rhai onglau’n mynd yn llai tebygol. Ger K = 0.971635406 ni ymwelir byth â rhai onglau. Ond rhaid i’r gromlin annewidiol fod yn ddi-dor. Felly ymddengys na fydd y gromlin annewidiol â’r rhif cylchdroi hwn yn bodoli ar gyfer K mwy. Yn wir, os yw’r set annewidiol yn parhau â’r rhif cylchdroi penodol, bydd ganddi nifer anfeidrol o dyllau (oherwydd bod ganddi rif cylchdroi anghymarebol). Gelwir set o’r fath weithiau’n gantorws (lluosog cantori).
4.7 Crynodeb
Mae arwynebau trawstoriad system Hamilton nodweddiadol yn dangos amrywiaeth helaeth o nodweddion, gan gynnwys pwyntiau sefydlog, cromliniau annewidiol, ynysoedd cyseiniant, a pharthau anhrefnus. Mae gan systemau integradwy arwynebau trawstoriad llawer symlach. Drwy ychwanegu effeithiau bach at systemau integradwy cawn ddealltwriaeth o sut mae’r ymddygiad cymhleth hwn yn ymddangos.
Dim ond mathau nodweddiadol penodol o orbitau a ddangosir gan arwynebau trawstoriad systemau integradwy. Mae pwyntiau sefydlog, sy’n cyfateb i gydbwyseddau neu orbitau cyfnodol. Gall pwynt sefydlog fod yn sefydlog neu’n ansefydlog, yn dibynnu ar sefydlogrwydd y cydbwysedd neu’r orbit cyfatebol. Mae setiau o bwyntiau ar y trawstoriad sy’n asymptotig at y pwynt sefydlog ansefydlog ymlaen ac yn ôl mewn amser. Ac mae setiau o daflwybrau sy’n disgyn ar gromliniau annewidiol. Os yw rhif cylchdroi’r gromlin annewidiol yn anghymarebol, mae pob un o’r taflwybrau hyn yn gorchuddio’r gromlin annewidiol yn ddwys; os yw’r rhif cylchdroi yn gymarebol, yna dim ond nifer meidraidd o bwyntiau ar y gromlin annewidiol y mae pob taflwybr yn ymweld â hwy.
Ffigur 4.22 Dwysedd tebygolrwydd cymharol ymweld fel ffwythiant o’r ongl ar gyfer y gromlin annewidiol â rhif cylchdroi euraid yn y mapiad safonol gyda K = 0.95 (uchod) a K = 0.97 (isod). Wrth i K gynyddu, mae’r ffwythiant yn mynd yn fwy cymhleth ac mae ymweld â rhai onglau’n mynd yn llai tebygol.Ffigur 4.23 Dwysedd tebygolrwydd cymharol ymweld fel ffwythiant o’r ongl ar gyfer y gromlin annewidiol â rhif cylchdroi euraid yn y mapiad safonol gyda K = 0.971635406. Yma mae’r ffwythiant yn gymhleth iawn ac yn ymddangos yn hunandebyg. Mae’r dyffrynnoedd i’w gweld yn cyrraedd sero, felly mae onglau arwahanol nad ymwelir byth â hwy.
Mae dadansoddiad sefydlogrwydd llinol yn ymdrin â natur y mudiant ger y pwyntiau sefydlog ar y trawstoriad. Mae’r pwyntiau hyn yn cyfateb naill ai i bwyntiau cydbwysedd neu i orbitau cyfnodol. Mae gan y mudiant amleddau nodweddiadol, pob un â chyfeiriad nodweddiadol cysylltiedig. Dim ond patrymau penodol o amleddau nodweddiadol sy’n bosibl mewn systemau Hamilton. Ar arwynebau trawstoriad dau ddimensiwn sy’n cadw arwynebedd, fel y rhai a gynhyrchir gan systemau Hamilton, mae pwyntiau sefydlog yn llinol sefydlog (pwyntiau sefydlog eliptig) neu’n llinol ansefydlog (pwyntiau sefydlog hyperbolig).
Wrth ychwanegu effeithiau bach, mae’r arwyneb trawstoriad yn newid mewn ffyrdd nodweddiadol penodol. Mae un newid nodweddiadol yn digwydd ger y pwyntiau sefydlog ansefydlog. Nid yw’r maniffoldiau sefydlog ac ansefydlog, sef y cromliniau sy’n cynnwys y setiau o bwyntiau sy’n asymptotig at y pwyntiau sefydlog ansefydlog ymlaen ac yn ôl mewn amser, yn uno’n llyfn mwyach, ond yn croesi. Mae un croesiad cyntaf yn awgrymu bod nifer anfeidrol o groesiadau eraill, ac mae’r maniffoldiau sefydlog ac ansefydlog yn datblygu pleth hynod gymhleth.
Mae lluniad Poincaré–Birkhoff yn dangos sut mae’r nifer anfeidrol o orbitau cyfnodol ar gromlin annewidiol â rhif cylchdroi cymarebol sy’n nodweddiadol o system integradwy yn dirywio i nifer meidraidd o bwyntiau sefydlog sy’n sefydlog ac yn ansefydlog bob yn ail pan ddaw’r system yn anintegradwy. Mae’r ffenomen hon yn ailadrodd ei hun yn ad-gyrchol, felly gwelwn ei bod yn datblygu hierarchaeth anfeidrol o strwythur: Mae’r rhanbarth o amgylch pob pwynt sefydlog sefydlog ei hun yn llawn cymesuradwyeddau â phwyntiau sefydlog sy’n sefydlog ac yn ansefydlog bob yn ail.
Mae rhai cromliniau annewidiol yn goroesi ychwanegu effeithiau bach at system integradwy. Mae theorem Kolmogorov–Arnold–Moser yn profi bod rhai cromliniau annewidiol yn parhau ar ôl amhariad. Gallwn ganfod cromliniau annewidiol â rhifau cylchdroi penodol drwy gymharu patrwm y pwyntiau a gynhyrchir ar gyfer pwynt cychwynnol ymgeisiol ar y gromlin annewidiol â phatrwm disgwyliedig y pwyntiau ar gyfer y gromlin annewidiol a geisir. Wrth i’r effaith ychwanegol gael ei chryfhau, y cromliniau annewidiol sy’n goroesi hiraf yw’r rhai â’r rhif cylchdroi mwyaf anghymarebol. Ar adeg y chwalu, mae tebygolrwydd ymweld â gwahanol bwyntiau ar y gromlin annewidiol yn datblygu golwg hunandebyg. Ar gyfer amhariadau mwy, mae’r gromlin annewidiol yn diflannu, gan adael set annewidiol â nifer anfeidrol o dyllau.
4.8 Prosiectau
Ymarfer 4.9: Ynysoedd eilaidd
Yn ffigur 4.3 (adran 4.1) gwelwn gadwyn o chwe ynys eilaidd yn y rhanbarth osgiliadau. Cyflawnwch luniad Poincaré–Birkhoff i gael y dilyniant o bwyntiau sefydlog sy’n sefydlog ac yn ansefydlog bob yn ail ar gyfer y gadwyn ynysoedd hon.
Ymarfer 4.10: Cromliniau annewidiol y mapiad safonol
a. Lluniwch raglenni sy’n atgynhyrchu ffigurau 4.22 a 4.23. Bydd angen i chi ddatblygu dull effeithiol o amcangyfrif tebygolrwydd ymweld. Mae un awgrym o sut i wneud hynny yn y testun, ond efallai y dewch o hyd i ffordd well.
b. Wrth i’r paramedr K gynyddu y tu hwnt i’r gwerth critigol, mae’r gromlin annewidiol euraid yn peidio â bodoli. Ymchwiliwch i sut mae’r dull o ganfod cromliniau annewidiol yn methu y tu hwnt i werth critigol K.
2Mewn gwirionedd, y cyfan sydd ei angen yw ∂0∂1F (t, ze) = 0.
3Os nad yw’r eigenwerthoedd yn wahanol i’w gilydd, yna addasir ffurf y datrysiad.
4Defnyddir y mapiad T fel gweithredydd: dehonglir lluosi fel cyfansoddi.
5Weithiau gelwir lluosydd nodweddiadol hefyd yn lluosydd Floquet.
6Tybiwn am y tro fod yr eigenwerthoedd yn wahanol i’w gilydd.
7Weithiau dadleuir na all y maniffoldiau sefydlog ac ansefydlog groesi eu hunain ar sail unigrwydd datrysiadau hafaliadau differol. Mae’r ddadl hon yn anghywir. Nid datrysiadau hafaliad differol yw’r maniffoldiau sefydlog ac ansefydlog eu hunain; setiau o bwyntiau ydynt y mae eu datrysiadau’n asymptotig at y pwyntiau sefydlog ansefydlog.
8Mae’r weithdrefn iterated-map yn cymryd mapiad a chyfanrif n. Mae’n dychwelyd mapiad newydd sy’n ganlyniad iteru’r mapiad a roddwyd n o weithiau.
9Ceir cymesuradwyedd pan nad yw’r amleddau dan sylw yn llinol annibynnol dros y cyfanrifau. Byddwn yn diffinio hyn yn ofalus ar dudalen 312.
10Mae mudiant ag n amledd anghymesuradwy yn ddwys ar yr n-torws. Ymhellach, mae mudiant o’r fath yn ergodig ar yr n-torws. Mae hyn yn golygu bod cyfartaleddau amser ffwythiannau gofod gwedd sy’n annibynnol ar amser, wedi’u cyfrifo ar hyd taflwybrau, yn hafal i gyfartaledd gofod gwedd yr un ffwythiant dros y torws.
11Ar gyfer systemau sy’n annibynnol ar amser â dwy radd rhyddid, mae gan y ffin rhwng rhanbarthau a ddisgrifir gan gyfesurynnau gweithred–ongl gwahanol ddatrysiadau asymptotig ac orbitau cyfnodol neu bwyntiau cydbwysedd ansefydlog. Nid yw ffwythiant Hamilton gweithred–ongl yn disgrifio’r datrysiadau ar y ffin.
12Ongl yw’r cyfesuryn . Gellir ei ddwyn i gyfwng safonol megis 0 i 2π.
13Er mwyn i fapiad fod yn fapiad troelli, mynnwn fod rhif positif K fel bod |Dν(J)| > K > 0 dros ryw gyfwng o J.
14Mae pwyntiau trawstoriad unrhyw orbit penodol yn gyfrifadwy ac yn ddwys, ond mae ganddynt fesur sero ar y llinell.
15Mae’r dull hwn yn dibynnu ar y tybiaethau bod Jmin a Jmax yn amgáu’r gwir fomentwm, a bod y rhif cylchdroi yn ddigon di-dor yn y momentwm yn y rhanbarth hwnnw.
16Nid oes cromlin annewidiol yn y mapiad safonol sydd â rhif cylchdroi ϕ = 1.618…. Fodd bynnag, mae gan 1 − 1/ϕ yr un gynffon ffracsiwn parhaus â ϕ, ac mae’r rhif cylchdroi hwn yn ymddangos yn y mapiad safonol.