Pennod 2 · SICM
Cyrff anhyblyg
Mae’r polhod yn rholio heb lithro ar yr herpolhod sydd yn y plân annewidiol.
Herbert Goldstein, Classical Mechanics [20], troednodyn, t. 207.
Mae mudiant cyrff anhyblyg yn arddangos llawer o ffenomenau annisgwyl.
Ystyriwch fudiant chwrligwgan. Fel arfer, ystyrir chwrligwgan yn gorff cymesur o amgylch echelin, o dan ddylanwad disgyrchiant, ac â phwynt ar echelin y cymesuredd sy’n sefydlog yn y gofod. Rhoddir troelliad i’r chwrligwgan ac, yn gyffredinol, mae’n cyflawni rhyw fudiant cymhleth. Sylwn fod y chwrligwgan fel arfer yn ymgartrefu mewn mudiant anarferol lle mae ei echelin yn cyflawni presesiwn yn araf o amgylch y fertigol, gan symud, i bob golwg, yn berpendicwlar i’r cyfeiriad y mae disgyrchiant yn ceisio ei gyflymu ynddo.
Ystyriwch fudiant llyfr a deflir i’r awyr.1 Mae gan lyfrau dair prif echelin. Os delfrydwn lyfr fel bricsen ag wynebau hirsgwar, y tair echelin yw’r llinellau drwy ganolau wynebau cyferbyn. Ceisiwch droelli’r llyfr o amgylch pob echelin. Mae mudiant y llyfr pan gaiff ei droelli o amgylch yr echelin hiraf a’r fyrraf yn gylchdroad rheolaidd syml, efallai gydag ychydig o siglo yn dibynnu ar ba mor ofalus y’i taflwyd. Mae mudiant y llyfr pan gaiff ei droelli o amgylch yr echelin ganolradd yn ansoddol wahanol: pa mor ofalus bynnag y troellir y llyfr o amgylch yr echelin ganolradd, mae’n cwympo ben dros ben.
Mae cylchdroad y Lleuad yn hynod am fod y Lleuad bob amser yn dangos yr un wyneb i’r Ddaear, sy’n dangos bod cyfnod y cylchdroad a chyfnod yr orbit yn gyfartal. O ystyried bod orbit y Lleuad yn newid yn barhaus oherwydd rhyngweithiadau â’r Haul a phlanedau eraill, a bod ei chyfnod orbitol felly’n amrywio ychydig yn barhaus, gallem ddisgwyl y byddai’r wyneb o’r Lleuad a welwn yn newid yn araf; ond nid felly y mae. Beth sy’n arbennig am yr wyneb a gyflwynir inni?
Gellir ystyried corff anhyblyg yn nifer fawr o ronynnau cyfansoddol â chyfyngiadau anhyblyg rhyngddynt. Felly, yr un yw’r egwyddorion dynamig sy’n rheoli mudiant cyrff anhyblyg â’r rhai sy’n rheoli mudiant unrhyw system arall o ronynnau â chyfyngiadau anhyblyg. Yr hyn sy’n newydd yma yw bod nifer y gronynnau cyfansoddol yn fawr iawn, ac mae angen datblygu offer newydd i’w trin yn effeithiol.
Gwelsom y gellir ysgrifennu ffwythiant Lagrange ar gyfer system â chyfyngiadau anhyblyg fel y gwahaniaeth rhwng yr egni cinetig a’r egni potensial. Mynegir yr egni cinetig a’r egni potensial yn naturiol yn nhermau safleoedd a chyflymderau’r gronynnau cyfansoddol. I ysgrifennu ffwythiant Lagrange yn nhermau’r cyfesurynnau a’r cyflymderau cyffredinoledig, rhaid inni bennu ffwythiannau sy’n cysylltu’r cyfesurynnau cyffredinoledig â safleoedd y gronynnau cyfansoddol. Yn y systemau â chyfyngiadau anhyblyg a ystyriwyd hyd yma, rhoddwyd y ffwythiannau hyn yn eglur ar gyfer pob gronyn cyfansoddol, a chynhwyswyd pob un ar wahân wrth ddeillio ffwythiant Lagrange. Ond mewn corff anhyblyg mae gormod o ronynnau cyfansoddol i drin pob un fel hyn. Mae angen inni ganfod ffyrdd o fynegi egni cinetig a photensial cyrff anhyblyg yn nhermau’r cyfesurynnau a’r cyflymderau cyffredinoledig, heb fynd drwy’r manylion gronyn wrth ronyn.
Y strategaeth yw ailysgrifennu’r egni cinetig a’r egni potensial yn gyntaf yn nhermau meintiau sy’n nodweddu agweddau hanfodol ar ddosbarthiad màs y corff a chyflwr ei fudiant. Dim ond yn ddiweddarach y cyflwynwn gyfesurynnau cyffredinoledig. Yn achos egni cinetig, mae’n ymddangos bod nifer fach o baramedrau’n pennu’n llwyr gyflwr y mudiant a’r agweddau perthnasol ar ddosbarthiad màs y corff. Yn achos egni potensial, canfyddwn y gellir ei gynrychioli â nifer fach o baramedrau mewn rhai problemau penodol, ond yn gyffredinol rhaid inni wneud brasamcanion er mwyn cael cynrychiolaeth â nifer o baramedrau y gellir ei thrin.
2.1 Egni Cinetig Cylchdro
Ystyriwn fod corff anhyblyg wedi’i wneud o nifer fawr o ronynnau cyfansoddol â màs mα, safle
Mae modd gwahanu egni cinetig corff anhyblyg yn ddwy ran: egni cinetig trawsfudiad ac egni cinetig cylchdro. Gadewch inni weld sut mae hyn yn digwydd.
Pennir ffurfwedd corff anhyblyg yn llwyr os rhoddir safle unrhyw bwynt yn y corff a chyfeiriadedd y corff. Mae hyn yn awgrymu y byddai’n ddefnyddiol dadelfennu fectorau safle’r gronynnau cyfansoddol yn swm y fector
Ar hyd llwybrau, mae’r cyflymderau’n gysylltiedig gan
Felly, yn nhermau
Os dewiswn graidd màs y corff yn safle cyfeirio ynddo,
lle
Felly, ar hyd llwybrau mae’r cyflymderau cymharol yn bodloni
Yr egni cinetig wedyn yw
Yr egni cinetig yw swm egni cinetig mudiant y màs cyfan yn y craidd màs
ac egni cinetig cylchdro o amgylch y craidd màs
O’i ysgrifennu yn nhermau cyfesurynnau cyffredinoledig priodol, mae’r egni cinetig yn ffwythiant Lagrange ar gyfer corff anhyblyg rhydd. Os dewiswn gyfesurynnau cyffredinoledig fel bod rhai ohonynt yn pennu safle y craidd màs yn llwyr ac eraill yn pennu’r cyfeiriadedd yn llwyr, bydd hafaliadau Lagrange ar gyfer corff anhyblyg rhydd yn datgyplysu’n ddau grŵp o hafaliadau: un yn ymwneud â mudiant y craidd màs ac un yn ymwneud â’r cyfeiriadedd.
Gallai gwahaniad o’r fath ddigwydd mewn problemau eraill, megis corff anhyblyg yn symud mewn maes disgyrchiant unffurf; ond, yn gyffredinol, ni ellir gwahanu egni potensial fel y gwahanir yr egni cinetig. Felly, fel arfer mae mudiant y craidd màs a’r mudiant cylchdro wedi’u cyplysu drwy’r potensial. Hyd yn oed yn yr achosion hyn, fel arfer mae’n fantais dewis cyfesurynnau cyffredinoledig sy’n pennu safle y craidd màs a’r cyfeiriadedd ar wahân.
2.2 Cinemateg Cylchdro
Nodweddir mudiant corff anhyblyg o amgylch canol cylchdro, sef safle cyfeirio sy’n sefydlog mewn perthynas â’r corff, ar bob eiliad gan echelin cylchdro a chyfradd cylchdroi. Gadewch inni ymhelaethu.
Gallwn fynd o unrhyw gyfeiriadedd corff i unrhyw gyfeiriadedd arall ohono drwy gylchdroi’r corff. Gelwir y ffaith hon yn theorem Euler ar gylchdroadau o amgylch pwynt.2 Gwyddom nad yw cylchdroadau’n gymudol: yn gyffredinol mae cyfansoddiad cylchdroadau olynol yn dibynnu ar drefn y gweithrediadau. Mae cylchdroi llyfr o amgylch yr echelin
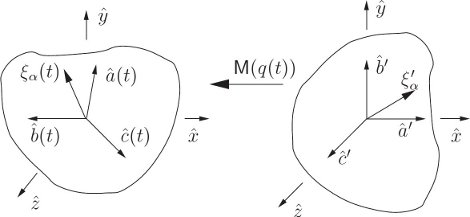
Gallwn bennu cyfeiriadedd corff drwy bennu’r cylchdroad sy’n mynd â’r corff o ryw gyfeiriadedd cyfeirio i’w gyfeiriadedd gwirioneddol. Wrth i’r corff symud, mae’r cylchdroad sy’n gwneud hyn yn newid.
Gadewch i q fod y llwybr cyfesurynnau a ddefnyddiwn i ddisgrifio mudiant y corff. Gadewch i
Nid yw’r fectorau cyfansoddol
I gyfrifo’r egni cinetig, byddwn yn adio cyfraniadau’r holl elfennau màs cyfansoddol. Felly mae arnom angen cyflymderau’r cyfansoddion. Safleoedd y gronynnau cyfansoddol ar amser penodol t yw
lle
Gan ddefnyddio hafaliad (2.12), gallwn ysgrifennu
Felly mae gennym hafaliad differol llinol sy’n amrywio gydag amser ac yn disgrifio mudiant y cyfansoddion. Gadewch inni edrych ar y lluosydd DM(t)(M(t))−1. Gan fod M(t) yn gylchdroad, mae ei gynrychiolaeth fatrics yn fatrics orthogonol M(t), â’r briodwedd
Felly
Gallwn gasglu bod
Gadewch i gydrannau u fod yn (x, y, z). Mae pob matrics gwrthgymesur 3 × 3 o’r ffurf ganlynol:
Gellir dehongli lluosi â’r matrics hwn fel gweithrediad croesgynnyrch â’r fector
Gellir cymhwyso gwrthdro’r ffwythiant
Gallwn ddehongli lluosi â
Yn nhermau’r fector cyflymder onglaidd, yr hafaliadau differol ar gyfer mudiant y cyfansoddion (gweler hafaliad 2.14) yw
Os
Cydrannau ω′ y fector cyflymder onglaidd ar echelinau’r corff yw
Perthynas ginematig yw perthynas y fector cyflymder onglaidd â’r llwybr; mae’n ddilys ar gyfer unrhyw lwybr. Felly gallwn ei haniaethu i gael cydrannau’r cyflymder onglaidd ar ennyd pan roddir y ffurfwedd a’r cyflymder ar yr ennyd honno.
Gweithredu ffwythiannau cyflymder onglaidd
Mae’r weithdrefn ganlynol yn rhoi cydrannau’r cyflymder onglaidd fel ffwythiant amser ar hyd y llwybr:
(define (((M-of-q->omega-of-t M-of-q) q) t)
  (define M-on-path (compose M-of-q q))
  (define (omega-cross t)
    (* ((D M-on-path) t)
       (transpose (M-on-path t))))
  (antisymmetric->column-matrix (omega-cross t)))
Mae’r weithdrefn omega-cross yn cynhyrchu cynrychiolaeth fatrics
Cydrannau’r fector cyflymder onglaidd ar sail sy’n sefydlog yn y corff, fel ffwythiant amser ar hyd y llwybr, yw
(define (((M-of-q->omega-body-of-t M-of-q) q) t)
  (* (transpose (M-of-q (q t)))
     (((M-of-q->omega-of-t M-of-q) q) t)))
Gallwn gael y gweithdrefnau sy’n dibynnu ar gyflwr lleol ac yn rhoi cydrannau’r cyflymder onglaidd drwy haniaethu’r gweithdrefnau hyn ar hyd llwybrau mympwyol sydd â chyfesurynnau a chyflymderau penodedig. Cyflawnir yr haniaethu o weithdrefn llwybr i weithdrefn cyflwr gan Gamma-bar (gweler adran 1.9):
(define (M->omega M-of-q)
  (Gamma-bar
    (M-of-q->omega-of-t M-of-q)))

(define (M->omega-body M-of-q)
  (Gamma-bar
    (M-of-q->omega-body-of-t M-of-q)))
Mae’r gweithdrefnau hyn yn rhoi’r cyflymderau onglaidd fel ffwythiant cyflwr. Cawn eu gweld ar waith ar ôl cael rhai M-of-q i weithio â hwy, gan ddechrau yn adran 2.7.
2.3 Momentau Inertia
Yr egni cinetig cylchdro yw swm egni cinetig pob un o gyfansoddion y corff anhyblyg. Gallwn ailysgrifennu’r egni cinetig cylchdro yn nhermau’r fector cyflymder onglaidd a rhai meintiau cyfunol a bennir gan ddosbarthiad màs y corff anhyblyg.
Gan amnewid ein cynrychiolaeth o’r fectorau cyflymder cymharol yn yr egni cinetig cylchdro, cawn
Cyflwynwn system gyfesurynnau hirsgwar fympwyol sy’n sefydlog yn y gofod, â’i tharddiad yng nghanol y cylchdro a fectorau sail ê0, ê1, ac ê2, â’r briodwedd ê0 × ê1 = ê2. Cydrannau
gyda
Y naw maint Iij sy’n dibynnu ar amser yw cydrannau’r tensor inertia mewn perthynas â’r system gyfesurynnau a ddewiswyd.
Sylwch mor drawiadol yw’r ffurf y mae’r egni cinetig wedi’i chymryd. Y cyfan a wnaethom oedd cyfnewid trefn y symiau, ond bellach ysgrifennir yr egni cinetig fel swm o gynhyrchion cydrannau’r fector cyflymder onglaidd, sy’n pennu’n llwyr sut mae cyfeiriadedd y corff yn newid, a’r maint Iij, sy’n dibynnu’n unig ar ddosbarthiad màs y corff mewn perthynas â’r system gyfesurynnau a ddewiswyd.
Byddwn yn diddwytho nifer o briodweddau’r tensor inertia. Yn gyntaf, canfyddwn fynegiad ychydig yn symlach ar ei gyfer. Cydrannau’r fector
lle
Sylwch fod gan y tensor inertia gydrannau real a’i fod yn gymesur: Ijk = Ikj.
Diffiniwn y moment inertia o amgylch llinell gan
lle
Mae egni cinetig cylchdro corff yn dibynnu ar ddosbarthiad màs y corff drwy’r tensor inertia yn unig. Yn rhyfeddol, dim ond momentau ail drefn y dosbarthiad màs mewn perthynas â'r craidd màs sy’n rhan o’r tensor inertia. Gallem fod wedi disgwyl i’r egni cinetig ddibynnu mewn modd cymhleth ar holl fomentau’r dosbarthiad màs, wedi’u plethu’n gymhleth â chydrannau’r fector cyflymder onglaidd, ond nid felly y mae. Mae i’r ffaith hon ganlyniad rhyfeddol: yn achos mudiant corff anhyblyg rhydd, nid yw union siâp y corff o bwys. Os oes gan lyfr a banana yr un tensor inertia, hynny yw, yr un momentau màs ail drefn, yna, os cânt eu taflu yn yr un modd, bydd eu mudiant dilynol yr un fath, pa mor gymhleth bynnag fo’r mudiant hwnnw. Nid yw’r ffaith bod corneli ar y llyfr a choesyn ar y banana yn effeithio ar y mudiant ac eithrio drwy eu cyfraniadau at y tensor inertia. Yn gyffredinol, nid yw egni potensial corff estynedig mor syml ac mae’n dibynnu ar holl fomentau’r dosbarthiad màs; ond ar gyfer yr egni cinetig, dim ond yr ail fomentau sydd o bwys!
Ymarfer 2.1: Egni cinetig cylchdro
Dangoswch y gellir hefyd ysgrifennu’r egni cinetig cylchdro fel
lle I yw’r moment inertia o amgylch y llinell drwy'r craidd màs yn y cyfeiriad
Ymarfer 2.2: Theorem Steiner
Gadewch i I fod yn foment inertia corff mewn perthynas â rhyw linell benodol drwy'r craidd màs. Dangoswch mai’r moment inertia I′ mewn perthynas ag ail linell sy’n baralel i’r gyntaf yw
lle M yw cyfanswm màs y corff ac R yw’r pellter rhwng y llinellau.
Ymarfer 2.3: Rhai momentau inertia defnyddiol
Dangoswch fod momentau inertia’r gwrthrychau canlynol fel y’u rhoddir:
a. Moment inertia sffêr o ddwysedd unffurf â màs M a radiws R o amgylch unrhyw linell drwy ei chanol yw
b. Moment inertia plisgyn sfferig â màs M a radiws R o amgylch unrhyw linell drwy ei ganol yw
c. Moment inertia silindr o ddwysedd unffurf â màs M a radiws R o amgylch echelin y silindr yw
d. Moment inertia gwialen denau o ddwysedd unffurf fesul uned hyd, â màs M a hyd L, o amgylch echelin sy’n berpendicwlar i’r wialen drwy ei chraidd màs yw
Ymarfer 2.4: Iau
a. Mae dwysedd planed yn cynyddu tuag at ei chanol. Rhowch ddadl fod moment inertia planed yn llai nag un sffêr o ddwysedd unffurf sydd â’r un màs a radiws.
b. Brasamcan da i’r dwysedd fel ffwythiant radiws y tu mewn i Iau yw
lle M yw màs Iau ac R yw ei radiws. Darganfyddwch foment inertia Iau yn nhermau M ac R.
2.4 Y Tensor Inertia
Deilliwyd y gynrychiolaeth o’r egni cinetig cylchdro yn nhermau’r tensor inertia gyda chymorth system gyfesurynnau hirsgwar â fectorau sail êi. Nid oedd dim arbennig am y sail hirsgwar benodol hon. Felly rhaid i’r egni cinetig fod o’r un ffurf mewn unrhyw system gyfesurynnau hirsgwar. Gallwn ddefnyddio’r ffaith hon i ddeillio sut mae’r tensor inertia yn newid os cylchdroir y corff neu’r system gyfesurynnau.
Gadewch inni drafod cylchdroadau gweithredol a goddefol ychydig. Mae cylchdroi’r fector
Fel arall, gallwn gylchdroi’r system gyfesurynnau drwy gylchdroi’r fectorau sail, ond gadael fectorau eraill y gellid eu cynrychioli yn eu termau heb eu newid. Os yw fector heb newid ond bod y fectorau sail wedi cylchdroi, nid yw cydrannau’r fector ar y fectorau sail cylchdroedig yr un fath â’r cydrannau ar y fectorau sail gwreiddiol. Dynodwn y fectorau sail cylchdroedig gan
Mewn perthynas â’r sail hirsgwar êi, ysgrifennir yr egni cinetig cylchdro fel
Yn nhermau cynrychiolaethau matrics, yr egni cinetig yw
lle ω yw’r golofn o gydrannau sy’n cynrychioli
lle R yw cynrychiolaeth fatrics R. Yr egni cinetig yw
Fodd bynnag, pe baem wedi dechrau â’r sail
lle cymerir y cydrannau mewn perthynas â’r sail
Felly mae’r matrics inertia yn trawsffurfio drwy drawsffurfiad tebygrwydd.6
2.5 Prif Fomentau Inertia
Gallwn ddefnyddio priodweddau trawsffurfio’r tensor inertia (2.35) i ddangos bod systemau cyfesurynnau hirsgwar arbennig y mae’r tensor inertia I′ yn groeslinol ynddynt, hynny yw,
Gallwn archwilio rhannau o’r hafaliad matrics hwn drwy luosi ar y dde â fector colofn syml sy’n dewis colofn benodol. Felly lluoswn ar y dde â chynrychiolaeth matrics colofn ei pob un o’r fectorau uned cyfesurynnol êi. Mae gan y matricsau colofn hyn un yn rhes i a sero ym mhob man arall. Gan ddefnyddio
Ar y llaw arall, mae’r matrics I′ yn groeslinol, felly
Felly, o hafaliadau (2.37) a (2.38), cawn
a adnabyddwn fel hafaliad ar gyfer yr eigenwerth
O
Os yw matrics yn real ac yn gymesur, yna mae’r eigenwerthoedd yn real. At hynny, os yw’r eigenwerthoedd yn wahanol i’w gilydd, mae’r eigenfectorau’n orthogonol. Ond os nad yw’r eigenwerthoedd yn wahanol i’w gilydd, nid yw cyfeiriadau’r eigenfectorau ar gyfer yr eigenwerthoedd dirywiedig wedi’u pennu’n unigryw—mae gennym ryddid i ddewis
Pennir yr eigenfectorau a’r eigenwerthoedd gan y gofyniad bod y tensor inertia’n groeslinol mewn perthynas â’r system gyfesurynnau gylchdroedig. Felly mae gan y system gyfesurynnau gylchdroedig gyfeiriadedd arbennig mewn perthynas â’r corff. Mae’r fectorau sail
Er hwylustod, yn aml labelwn y prif fomentau inertia yn ôl eu maint: A ≤ B ≤ C, gyda fectorau uned y prif echelinau â,
Gadewch i x gynrychioli matrics cydrannau fector
Weithiau gelwir cydrannau fector ar sail y prif echelinau yn gydrannau corff y fector.
Os dewiswn gyfeiriadedd cyfeirio’r corff fel bod y prif echelinau wedi’u halinio ag echelinau’r gofod
Nawr gadewch inni ailysgrifennu’r egni cinetig yn nhermau’r prif fomentau inertia. Os dewiswn ein system gyfesurynnau hirsgwar fel ei bod yn cyd-daro â’r prif echelinau, mae’r cyfrifiad yn syml. Gadewch i gydrannau’r fector cyflymder onglaidd ar y prif echelinau fod yn (ωa, ωb, ωc). Yna, gan gofio bod y tensor inertia’n groeslinol mewn perthynas â sail y prif echelinau, yr egni cinetig yn syml yw
Neu fel rhaglen:
(define ((T-body A B C) omega-body)
  (* 1/2
     (+ (* A (square (ref omega-body 0)))
        (* B (square (ref omega-body 1)))
        (* C (square (ref omega-body 2))))))
Ymarfer 2.5: Cyfyngiad ar y momentau inertia
Dangoswch fod swm unrhyw ddau o’r momentau inertia yn fwy na’r trydydd moment inertia neu’n hafal iddo. Cewch dybio bod y momentau inertia mewn perthynas ag echelinau orthogonol.
Ymarfer 2.6: Prif fomentau inertia
Ar gyfer pob un o’r ffurfweddau a ddisgrifir isod, darganfyddwch y prif fomentau inertia mewn perthynas â'r craidd màs, a darganfyddwch y prif echelinau cyfatebol.
a. Tetrahedron rheolaidd sy’n cynnwys pedwar màs pwynt cyfartal wedi’u clymu ynghyd â gwifren anhyblyg ddi-fàs.
b. Ciwb o ddwysedd unffurf.
c. Pum màs pwynt cyfartal wedi’u cysylltu’n anhyblyg gan ddeunydd di-fàs. Mae’r masau pwynt yn y cyfesurynnau hirsgwar
(−1, 0, 0), (1, 0, 0), (1, 1, 0), (0, 0, 0), (0, 0, 1).
Ymarfer 2.7: Y llyfr hwn
Mesurwch y llyfr hwn. Byddwch yn cytuno ei fod yn bur ddwys. Peidiwch â phoeni, cewch ei daflu yn ddiweddarach. Dangoswch mai’r prif echelinau yw’r llinellau sy’n cysylltu canolau wynebau cyferbyn y fricsen ddelfrydol sy’n brasamcanu’r llyfr. Cyfrifwch y prif fomentau inertia cyfatebol.
2.6 Momentwm Onglaidd Fectorol
Momentwm onglaidd fectorol gronyn yw croesgynnyrch ei fector safle a’i fector momentwm llinol. Ar gyfer corff anhyblyg, y momentwm onglaidd fectorol yw swm momentwm onglaidd fectorol pob un o’r cyfansoddion. Yma canfyddwn fynegiad am fomentwm onglaidd fectorol corff anhyblyg yn nhermau’r tensor inertia a’r fector cyflymder onglaidd.
Momentwm onglaidd fectorol corff anhyblyg yw
lle
gyda chyflymderau
Drwy amnewid, y momentwm onglaidd yw
Gan luosi allan y cynnyrch a defnyddio’r ffaith mai
Momentwm onglaidd y craidd màs yw
a’r momentwm onglaidd cylchdro yw
Gan ddefnyddio
Gallwn hefyd ailfynegi’r momentwm onglaidd cylchdro yn nhermau’r fector cyflymder onglaidd a’r tensor inertia, fel y gwnaethom ar gyfer yr egni cinetig. Yn nhermau cydrannau mewn perthynas â’r sail {ê0, ê1, ê2}, dyma
lle Ijk yw cydrannau’r tensor inertia (2.24). Mynegir y momentwm onglaidd a’r egni cinetig yn nhermau’r un tensor inertia.
Mewn perthynas â sail y prif echelinau, mae ffurf arbennig o syml i gydrannau’r momentwm onglaidd:
Gan mai’r momenta onglaidd yw deilliadau rhannol TR (gweler hafaliad 2.41) yn ôl y cyflymderau onglaidd, rhaid eu grwpio fel twpled i lawr (yn iaith matricsau, matrics rhes): L′ = [La, Lb, Lc]. Fel rhaglen:
(define ((L-body A B C) omega-body)
  (down (* A (ref omega-body 0))
        (* B (ref omega-body 1))
        (* C (ref omega-body 2))))
Os M yw cynrychiolaeth fatrics y cylchdroad sy’n mynd â fector cyflymder onglaidd
Wrth weithio â matricsau, mae’n fwy cyfleus gweithio â matrics colofn cydrannau’r momentwm onglaidd, felly cyflwynwn
Drwy drawsosod y canlyniad hwn, gwelwn fod rhaid i gydrannau’r momentwm onglaidd drawsffurfio fel
(define (((L-space M) A B C) omega-body)
  (* ((L-body A B C) omega-body)
     (transpose M)))
Ymarfer 2.8: Momentwm onglaidd cylchdro
Gwiriwch fod mynegiad (2.50) ar gyfer cydrannau’r momentwm onglaidd cylchdro (2.49) yn nhermau’r tensor inertia yn gywir.
2.7 Onglau Euler
I fynd ymhellach, rhaid inni o’r diwedd bennu set o gyfesurynnau cyffredinoledig. Yn gyntaf gwnawn hyn drwy ddefnyddio’r onglau Euler traddodiadol. Yn ddiweddarach, canfyddwn ffyrdd eraill o ddisgrifio cyfeiriadedd corff anhyblyg.
Defnyddiwn gynrychiolaeth ganolradd o’r cyfeiriadedd yn nhermau’r ffwythiant
Diffiniwn onglau Euler yn nhermau cylchdroadau syml o amgylch yr echelinau cyfesurynnol. Gadewch i Rx(ψ) fod yn gylchdroad deheuig o amgylch yr echelin
ar gyfer yr onglau Euler θ, φ, ψ.
Gall onglau Euler bennu unrhyw gyfeiriadedd y corff, ond nid yw’r cyfeiriadedd bob amser yn cyfateb i set unigryw o onglau Euler. Yn benodol, os yw θ = 0, yna mae’r cyfeiriadedd yn dibynnu ar y swm φ + ψ yn unig, felly nid yw’r cyfeiriadedd yn pennu φ na ψ yn unigryw.
Ymarfer 2.9: Onglau Euler
Nid yw’n amlwg ar unwaith y gellir cynrychioli pob cyfeiriadedd yn nhermau onglau Euler. I ddangos bod onglau Euler yn ddigonol i gynrychioli pob cyfeiriadedd, datryswch am yr onglau Euler sy’n rhoi cylchdroad mympwyol R. Cofiwch nad yw rhai cyfeiriadeddau’n cyfateb i gynrychiolaeth unigryw yn nhermau onglau Euler.
Er bod onglau Euler yn ein galluogi i bennu pob cyfeiriadedd, ac felly’n gallu gwasanaethu fel cyfesurynnau cyffredinoledig, mae diffiniad onglau Euler yn bur fympwyol. Mewn gwirionedd, nid oes unrhyw resymu wedi ein harwain atynt. Adlewyrchir hyn yn y ffordd y’u cyflwynwn drwy ddim ond dweud “dyma hwy.” Mae onglau Euler yn addas iawn ar gyfer rhai problemau, ond yn anhylaw ar gyfer eraill.
Mae ffyrdd eraill o ddiffinio setiau tebyg o onglau. Er enghraifft, gallem hefyd ddewis ein cyfesurynnau cyffredinoledig fel eu bod yn bodloni
Weithiau mae dewisiadau o’r fath yn lle onglau Euler yn ddefnyddiol.
Gellir cynrychioli pob un o’r cylchdroadau sylfaenol fel matrics. Y matrics cylchdroi sy’n cynrychioli cylchdroad deheuig o amgylch yr echelin ẑ drwy’r ongl ψ yw
a chynrychiolir cylchdroad deheuig o amgylch yr echelin x drwy’r ongl ψ gan y matrics
Y matrics sy’n cynrychioli’r cylchdroad sy’n mynd â’r corff o’i gyfeiriadedd cyfeirio i’r cyfeiriadedd gwirioneddol yw
Gellir llunio’r matricsau cylchdroi a’u cynnyrch drwy raglenni syml:
(define (Rz-matrix angle)
  (matrix-by-rows
    (list (cos angle) (- (sin angle)) 0)
    (list (sin angle) (cos angle) 0)
    (list 0 0 1)))

(define (Rx-matrix angle)
  (matrix-by-rows
    (list 1 0 0)
    (list 0 (cos angle) (- (sin angle)))
    (list 0 (sin angle) (cos angle))))

(define (Euler->M angles)
  (let ((theta (ref angles 0))
        (phi (ref angles 1))
        (psi (ref angles 2)))

    (* (Rz-matrix phi)
       (Rx-matrix theta)
       (Rz-matrix psi))))
Nawr bod gennym weithdrefn sy’n gweithredu enghraifft o
(show-expression
  (((M-of-q->omega-body-of-t Euler->M)
    (up (literal-function 'theta)
        (literal-function 'phi)
        (literal-function 'psi)))
't))I lunio’r egni cinetig, mae arnom angen y weithdrefn sy’n dibynnu ar gyflwr ac yn rhoi cydrannau corff y fector cyflymder onglaidd:
(show-expression
  ((M->omega-body Euler->M)
   (up 't
       (up 'theta 'phi 'psi)
(up 'thetadot 'phidot 'psidot))))Mynegwn y canlyniad hwn fel gweithdrefn:
(define (Euler-state->omega-body local)
  (let ((q (coordinate local)) (qdot (velocity local)))
    (let ((theta (ref q 0))
          (psi (ref q 2))
          (thetadot (ref qdot 0))
          (phidot (ref qdot 1))
          (psidot (ref qdot 2)))
      (let ((omega-a (+
                       (* thetadot (cos psi))
                       (* phidot (sin theta) (sin psi))))
            (omega-b (+
                       (* -1 thetadot (sin psi))
                       (* phidot (sin theta) (cos psi))))
            (omega-c (+
                       (* phidot (cos theta)) psidot)))
        (up omega-a omega-b omega-c)))))
Bellach gellir ysgrifennu’r egni cinetig fel:
(define ((T-body-Euler A B C) local)
  ((T-body A B C)
   (Euler-state->omega-body local)))
Gallwn ddiffinio gweithdrefnau i gyfrifo cydrannau’r momentwm onglaidd ar y prif echelinau:
(define ((L-body-Euler A B C) local)
  ((L-body A B C)
   (Euler-state->omega-body local)))
Yna trawsffurfiwn gydrannau’r momentwm onglaidd ar y prif echelinau i’r cydrannau ar y sail sefydlog êi:
(define ((L-space-Euler A B C) local)
  (let ((angles (coordinate local)))
    (* ((L-body-Euler A B C) local)
       (transpose (Euler->M angles)))))
Ffwythiannau cyflwr lleol yw’r gweithdrefnau hyn, fel ffwythiannau Lagrange.
2.8 Mudiant Corff Anhyblyg Rhydd
Mae’r egni cinetig, o’i fynegi yn nhermau set addas o gyfesurynnau cyffredinoledig, yn ffwythiant Lagrange ar gyfer corff anhyblyg rhydd. Yn adran 2.1 gwelsom y gellir ysgrifennu egni cinetig corff anhyblyg fel swm yr egni cinetig cylchdro a’r egni cinetig trawsfudiadol. Os dewiswn un set o gyfesurynnau i bennu’r safle a set arall i bennu’r cyfeiriadedd, daw ffwythiant Lagrange yn swm ffwythiant Lagrange trawsfudiadol a ffwythiant Lagrange cylchdro. Nid yw hafaliadau Lagrange ar gyfer y mudiant trawsfudiadol wedi’u cyplysu â hafaliadau Lagrange ar gyfer y mudiant cylchdro. Yn achos corff anhyblyg rhydd, mae’r mudiant trawsfudiadol yn union fel mudiant gronyn rhydd: mudiant unffurf. Yma canolbwyntiwn ar fudiant cylchdro’r corff anhyblyg rhydd. Gallwn fabwysiadu onglau Euler yn gyfesurynnau sy’n pennu’r cyfeiriadedd; mynegwyd yr egni cinetig cylchdro yn nhermau onglau Euler yn yr adran flaenorol.
Meintiau cadwedig
Nid yw ffwythiant Lagrange ar gyfer corff anhyblyg rhydd yn dibynnu’n eglur ar amser, felly gallwn ddiddwytho bod yr egni, sef yr egni cinetig yn unig, yn cael ei gadw gan y mudiant.
Nid yw ffwythiant Lagrange yn dibynnu ar yr ongl Euler φ, felly gallwn ddiddwytho bod y momentwm cyfiau i’r cyfesuryn hwn yn cael ei gadw. Mynegiad eglur am y momentwm cyfiau i φ yw
(define Euler-state
  (up 't
      (up 'theta 'phi 'psi)
      (up 'thetadot 'phidot 'psidot)))

(show-expression
  (ref (((partial 2) (T-body-Euler 'A 'B 'C)) Euler-state)
1))Gwyddom fod y maint cymhleth hwn yn cael ei gadw gan fudiant y corff anhyblyg oherwydd cymesureddau ffwythiant Lagrange.
Os nad oes trorymau allanol, disgwyliwn i’r momentwm onglaidd fectorol gael ei gadw. Gallwn wirio hyn drwy ddefnyddio ffurfiolaeth Lagrange ar gyfer y broblem. Yn gyntaf, sylwn fod Lz yr un fath â pφ. Gallwn wirio hyn drwy gyfrifiad uniongyrchol:
(- (ref ((L-space-Euler 'A 'B 'C) Euler-state)
        2)
   (ref (((partial 2) (T-body-Euler 'A 'B 'C)) Euler-state)
1))0Gwyddom fod pφ yn cael ei gadw am nad oedd ffwythiant Lagrange ar gyfer y corff anhyblyg rhydd yn cynnwys φ, felly bellach gwyddom fod Lz yn cael ei gadw. Gan fod cyfeiriadedd yr echelinau cyfesurynnol yn fympwyol, gwyddom, os cedwir unrhyw gydran hirsgwar, fod pob un ohonynt yn cael ei chadw. Felly cedwir y momentwm onglaidd fectorol ar gyfer y corff anhyblyg rhydd.
Gallem fod wedi gweld hyn gyda chymorth theorem Noether (gweler adran 1.8.5). Mae teulu di-dor o gylchdroadau sy’n gallu trawsffurfio unrhyw gyfeiriadedd i unrhyw gyfeiriadedd arall. Mae cyfeiriadedd yr echelinau cyfesurynnol a ddefnyddiom i ddiffinio onglau Euler yn fympwyol, ac mae’r egni cinetig (ffwythiant Lagrange) yr un fath ar gyfer unrhyw ddewis o system gyfesurynnau. Felly mae’r sefyllfa’n bodloni gofynion theorem Noether, sy’n dweud wrthym fod maint cadwedig. Yn benodol, mae’r teulu o gylchdroadau o amgylch pob echelin gyfesurynnol yn rhoi cadwraeth cydran y momentwm onglaidd ar yr echelin honno. Lluniwn y momentwm onglaidd fectorol drwy gyfuno’r cyfraniadau hyn.
Ymarfer 2.10: Corff anhyblyg â chyflymiad unffurf
Dangoswch fod corff anhyblyg sy’n ddarostyngedig i gyflymiad unffurf yn cylchdroi fel corff anhyblyg rhydd, tra bod gan y craidd màs daflwybr parabolig.
Ymarfer 2.11: Cadwraeth momentwm onglaidd
Llenwch fanylion y ddadl bod theorem Noether yn awgrymu bod momentwm onglaidd fectorol yn cael ei gadw gan fudiant y corff anhyblyg rhydd.
2.8.1 Cyfrifo Mudiant Cyrff Anhyblyg Rhydd
Mae hafaliadau Lagrange ar gyfer mudiant corff anhyblyg rhydd yn nhermau onglau Euler yn eithaf erchyll, felly ni fyddwn yn eu dangos yma. Fodd bynnag, defnyddiwn hafaliadau Lagrange i archwilio mudiant y corff anhyblyg rhydd.
Cyn gwneud hyn, dylid nodi bod yr hafaliadau mudiant mewn onglau Euler yn singwlar ar gyfer rhai ffurfweddau, oherwydd nad yw onglau Euler wedi’u diffinio’n unigryw ar gyfer y ffurfweddau hyn. Os gosodwn θ = 0, nid yw cyfeiriadedd yn cyfateb i werthoedd unigryw o φ a ψ; dim ond eu swm sy’n pennu’r cyfeiriadedd.
Mae’r singulariaeth yn codi yn hafaliadau Lagrange eglur pan geisiwn ddatrys am ail ddeilliad y cyfesurynnau cyffredinoledig yn nhermau’r cyfesurynnau cyffredinoledig a’r cyflymderau cyffredinoledig (gweler adran 1.7). I ynysu’r ail ddeilliad, rhaid lluosi â gwrthdro ∂2∂2L. Daw determinant y maint hwn yn sero pan fo’r ongl Euler θ yn sero:
(show-expression
  (determinant
    (((square (partial 2)) (T-body-Euler 'A 'B 'C))
Euler-state)))Felly pan fo θ yn sero, ni allwn ddatrys am yr ail ddeilliadau. Pan fo θ yn fach, gall onglau Euler newid yn gyflym iawn, ac felly gall fod yn anodd eu cyfrifo’n ddibynadwy. Wrth gwrs, mae mudiant y corff anhyblyg yn gwbl reolaidd ar gyfer unrhyw gyfeiriadedd. Problem sy’n ymwneud â chynrychioli’r mudiant hwnnw mewn onglau Euler yw hon; mae’n “singulariaeth gyfesurynnol.”
Un ateb i’r broblem hon yw defnyddio set arall o gyfesurynnau tebyg i onglau Euler, lle mae singulariaethau hafaliadau Lagrange ar gyfeiriadeddau gwahanol, megis y rhai a ddiffinnir yn hafaliad (2.54). Felly, os daw’r taflwybr yn agos at singulariaeth mewn un set o gyfesurynnau wrth i’r cyfrifiad fynd rhagddo, gallwn newid system gyfesurynnau a defnyddio set arall am gyfnod nes i’r taflwybr ddod ar draws singulariaeth arall. Mae hyn yn datrys y broblem, ond mae’n anhylaw. Am y tro, anwybyddwn y broblem hon a chyfrifo rhai taflwybrau, gan ofalu ein bod yn cyfyngu ein sylw i daflwybrau sy’n osgoi’r singulariaethau.
Byddwn yn cyfrifo rhai taflwybrau drwy integru rhifiadol ac yn gwirio ein proses integru drwy weld pa mor dda y cedwir egni a momentwm onglaidd. Yna ymchwiliwn i esblygiad cydrannau’r momentwm onglaidd ar sail y prif echelinau. Canfyddwn y gallwn ddysgu cryn dipyn am ymddygiad ansoddol cyrff anhyblyg drwy gyfuno’r wybodaeth a gawn o’r egni a’r momentwm onglaidd.
I ddatblygu taflwybr o amodau cychwynnol, integrwn hafaliadau Lagrange, fel y gwnaethom ym mhennod 1. Ceir deilliad y system o ffwythiant Lagrange:
(define (rigid-sysder A B C)
  (Lagrangian->state-derivative (T-body-Euler A B C)))
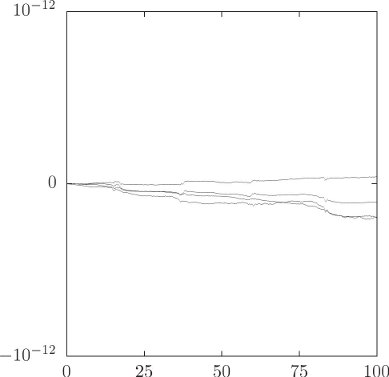
Mae’r rhaglen ganlynol yn monitro’r gwallau yn yr egni ac yng nghydrannau’r momentwm onglaidd:
(define ((monitor-errors win A B C L0 E0) state)
  (let ((t (time state))
        (L ((L-space-Euler A B C) state))
        (E ((T-body-Euler A B C) state)))
    (plot-point win t (relative-error (ref L 0) (ref L0 0)))
    (plot-point win t (relative-error (ref L 1) (ref L0 1)))
    (plot-point win t (relative-error (ref L 2) (ref L0 2)))
    (plot-point win t (relative-error E E0))))

(define (relative-error value reference-value)
  (if (zero? reference-value)
    (error "Zero reference value -- RELATIVE-ERROR")
    (/ (- value reference-value) reference-value)))
Crëwn ffenestr blotio i ddangos y gwallau:
(define win (frame 0.0 100.0 -1.0e-12 1.0e-12))Y dull integru diofyn a ddefnyddir gan y system yw Bulirsch–Stoer (bulirsch-stoer), ond yma gosodwn y dull integru i fod yn Runge–Kutta â rheolaeth ansawdd (qcrk4), oherwydd bod y plot gwall yn fwy diddorol:
(set-ode-integration-method! 'qcrk4)Defnyddiwn evolve i ymchwilio i’r esblygiad:
| (let ((A 1.0) (B (sqrt 2.0)) (C 2.0) | ; moments of inertia |
|
(state0 (up 0.0 |
; initial state |
(up 1.0 0.0 0.0)
(up 0.1 0.1 0.1))))
(let ((L0 ((L-space-Euler A B C) state0))
(E0 ((T-body-Euler A B C) state0)))
((evolve rigid-sysder A B C)
state0
(monitor-errors win A B C L0 E0)
|
0.1 |
; step between plotted points |
|
100.0 |
; final time |
|
1.0e-12))) |
; max local truncation error |
Mae’r plot a gynhyrchir o’r gwallau cymharol yng nghydrannau’r momenta onglaidd a’r egni (gweler ffigur 2.2) yn dangos ein bod wedi llwyddo i reoli’r gwall yn y meintiau cadwedig. Dylai hyn roi rhywfaint o hyder inni yn y taflwybr a esblygir.
2.8.2 Nodweddion Ansoddol Mudiant Corff Anhyblyg Rhydd
Mae i esblygiad cydrannau’r momentwm onglaidd ar y prif echelinau briodwedd ryfeddol. Ar gyfer bron pob amod cychwynnol, mae cydrannau corff y momentwm onglaidd yn olrhain cromlin gaeedig syml yn gyfnodol.
Gallwn weld hyn drwy ymchwilio i nifer o daflwybrau a phlotio cydrannau momentwm onglaidd y corff ar y prif echelinau (gweler ffigur 2.3). I lunio’r ffigur hwn, cyfrifwyd nifer o daflwybrau â’r un egni. Taflunir gofod tri dimensiwn cydrannau’r corff ar blân dau ddimensiwn i’w ddangos. Plotir pwyntiau ar gefn y tafluniad hwn o’r elipsoid egni cyson â dwysedd is na phwyntiau ar flaen yr elipsoid. Ar gyfer y rhan fwyaf o amodau cychwynnol, canfyddwn gromlin gaeedig syml un dimensiwn. Mae rhai taflwybrau ar yr ochr flaen yn ymddangos fel pe baent yn croesi taflwybrau ar yr ochr gefn, ond arteffact y tafluniad yw hyn. Mae hefyd deulu o daflwybrau sy’n ymddangos fel pe baent yn croestorri mewn dau bwynt, un ar yr ochr flaen ac un ar yr ochr gefn. Gelwir y gromlin sy’n uniad y taflwybrau hyn yn separatrics; mae’n gwahanu gwahanol fathau o fudiant.
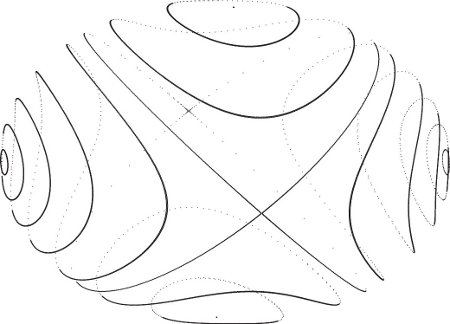
Beth sy’n digwydd? Mae’r gofod cyflwr ar gyfer corff anhyblyg rhydd yn chwe dimensiwn: y tair ongl Euler a’u deilliadau yn ôl amser. Gwyddom bedwar cysonyn mudiant—tair cydran ofodol y momentwm onglaidd, Lx, Ly, ac Lz, a’r egni, E. Felly cyfyngir y mudiant i ranbarth dau ddimensiwn o’r gofod cyflwr.8 Mae ein harbrawf yn dangos bod cydrannau’r momentwm onglaidd yn olrhain cromliniau caeedig un dimensiwn yn yr is-ofod momentwm onglaidd, felly mae rhywbeth ychwanegol yn digwydd yma.
Cedwir cyfanswm y momentwm onglaidd os cedwir pob un o’i gydrannau, felly mae gennym hefyd y cysonyn
Nid yw cydrannau gofodol y momentwm onglaidd yn newid, ond wrth gwrs mae tafluniadau’r momentwm onglaidd ar y prif echelinau yn newid, oherwydd bod yr echelinau’n symud wrth i’r corff symud. Fodd bynnag, mae maint y fector momentwm onglaidd yr un fath pa un a’i cyfrifir o gydrannau ar y sail sefydlog neu o gydrannau ar sail y prif echelinau. Felly, mae’r cyfuniad
yn cael ei gadw.
Gan ddefnyddio’r mynegiadau (2.51) am gydrannau’r momentwm onglaidd yn nhermau cydrannau’r fector cyflymder onglaidd ar y prif echelinau, gellir ailysgrifennu’r egni cinetig (2.41) yn nhermau cydrannau’r momentwm onglaidd ar y prif echelinau:
Mae’r ddau faint cadwedig (2.59 a 2.60) yn cyfyngu ar y ffordd y gall cydrannau’r fector momentwm onglaidd ar y prif echelinau newid. Adnabyddwn gyfyngiad cadwraeth momentwm onglaidd (2.59) fel hafaliad sffêr, a chyfyngiad cadwraeth egni cinetig (2.60) fel hafaliad elipsoid triechelinol. Ar gyfer pob taflwybr, bodlonir y ddau gyfyngiad, felly mae cydrannau’r momentwm onglaidd yn symud ar groestoriad y ddau arwyneb hyn, yr elipsoid egni a’r sffêr momentwm onglaidd. Fel arfer, dwy gromlin gaeedig yw croestoriad elipsoid a sffêr sydd â’r un canol, felly cyfyngir orbit i un o’r cromliniau hyn. Mae hyn yn taflu goleuni ar y pos a gyflwynwyd ar ddechrau’r adran hon.
Oherwydd ein trefniant A ≤ B ≤ C, mae echelin hiraf yr elipsoid triechelinol hwn yn cyd-daro â’r cyfeiriad ĉ (mae’r holl fomentwm onglaidd ar hyd echelin y prif foment inertia mwyaf), ac mae echelin fyrraf yr elipsoid egni yn cyd-daro â’r echelin â (mae’r holl fomentwm onglaidd ar hyd y moment inertia lleiaf). Heb ddatrys hafaliadau Lagrange mewn gwirionedd, rydym wedi canfod cyfyngiadau cryf ar esblygiad cydrannau’r momentwm onglaidd ar y prif echelinau.
I bennu sut mae’r system yn esblygu ar hyd y cromliniau croestoriad hyn, rhaid inni ddefnyddio’r hafaliadau mudiant. Sylwn fod esblygiad cydrannau’r momentwm onglaidd ar y prif echelinau yn dibynnu ar gydrannau’r momentwm onglaidd ar y prif echelinau yn unig, er nad yw gwerthoedd y cydrannau hyn yn ddigon i bennu’r cyflwr dynamig yn llwyr. Ymddengys fod dynameg y cydrannau hyn yn hunangynhwysol, a gwelwn y gellir ei disgrifio yn nhermau set o hafaliadau differol y mae eu hunig newidynnau dynamig yn gydrannau’r momentwm onglaidd ar y prif echelinau (gweler adran 2.9).
Sylwn fod dwy echelin lle mae’r cromliniau croestoriad yn crebachu i bwynt os cadwn yr egni’n gyson ac amrywio maint y momentwm onglaidd. Os yw’r momentwm onglaidd yn dechrau yn y pwyntiau hyn, mae’r meintiau cadwedig yn ei orfodi i aros yno. Mae’r pwyntiau hyn yn bwyntiau cydbwysedd ar gyfer cydrannau corff y momentwm onglaidd. Fodd bynnag, nid pwyntiau cydbwysedd mohonynt ar gyfer y system gyfan. Yn y pwyntiau hyn, mae’r corff yn dal i gylchdroi er nad yw cydrannau corff y momentwm onglaidd yn newid. Gelwir y math hwn o gydbwysedd yn gydbwysedd cymharol. Gallwn hefyd weld, os dadleolir y momentwm onglaidd ychydig i ddechrau oddi wrth un o’r cydbwyseddau cymharol hyn, fod y momentwm onglaidd wedi’i gyfyngu i aros yn agos ato ar un o’r cromliniau croestoriad. Mae’r fector momentwm onglaidd yn sefydlog yn y gofod, felly mae prif echelin pwynt cydbwysedd y corff yn cylchdroi’n sefydlog o amgylch y fector momentwm onglaidd.
Ar y brif echelin â moment inertia canolradd, sef yr echelin
Mae hyn yn cynnig rhywfaint o ddealltwriaeth o ddirgelwch y llyfr a deflir a grybwyllwyd ar ddechrau’r bennod. Os taflir llyfr fel ei fod i ddechrau’n cylchdroi o amgylch naill ai’r echelin â’r moment inertia mwyaf neu’r echelin â’r moment inertia lleiaf (yr echelinau ffisegol byrraf a hiraf, yn y drefn honno), mae’r llyfr yn cylchdroi’n rheolaidd o amgylch yr echelin honno. Fodd bynnag, os taflir y llyfr fel ei fod i ddechrau’n cylchdroi o amgylch echelin y moment inertia canolradd (yr echelin ffisegol ganolradd), yna mae’n mynd ben dros ben, pa mor ofalus bynnag y’i taflir. Gallwch roi cynnig arni gyda’r llyfr hwn (ond rhowch fand rwber neu linyn o’i amgylch yn gyntaf).
Cyn symud ymlaen, gallwn wneud rhai diddwythiadau ffisegol pellach. Tybiwch fod corff sy’n cylchdroi’n rhydd yn destun rhyw fath o ffrithiant mewnol sy’n gwasgaru egni ond yn cadw’r momentwm onglaidd. Er enghraifft, mae cyrff go iawn yn ystwytho wrth droelli. Os yw’r echelin droelli’n symud mewn perthynas â’r corff, mae’r ystwytho’n newid gydag amser, ac mae’r anffurfiad newidiol hwn yn trosi egni cinetig cylchdro yn wres. Nid yw prosesau mewnol yn newid cyfanswm momentwm onglaidd y system. Os cadwn faint y momentwm onglaidd yn sefydlog ond lleihau’r egni’n raddol, yna mae’r gromlin groestoriad y mae’r system yn symud arni yn anffurfio’n raddol. Ar gyfer momentwm onglaidd penodol, mae terfyn isaf i’r egni: ni all yr egni fod mor isel fel nad oes croestoriadau. Ar gyfer yr egni isaf hwn, pâr o bwyntiau ar echelin y moment inertia mwyaf yw croestoriad y sffêr momentwm onglaidd a’r elipsoid egni. Gyda gwasgariad egni, yn y pen draw mae corff ffisegol sy’n cylchdroi’n rhydd yn cyrraedd yr egni isaf sy’n gyson â’r momentwm onglaidd a roddir, sef cylchdroi o amgylch y brif echelin â’r moment inertia mwyaf (yr echelin ffisegol fyrraf fel arfer).
Felly disgwyliwn, o roi digon o amser, y bydd pob corff ffisegol sy’n cylchdroi’n rhydd yn cylchdroi yn y pen draw o amgylch echelin y moment inertia mwyaf. Gallwch argyhoeddi eich hun o hyn drwy droelli potel fach sy’n cynnwys rhyw hylif gludiog, megis hylif cywiro. Yr hyn a welwch yw, pa droelliad bynnag y ceisiwch ei roi i’r botel, y bydd yn ailgyfeirio ei hun fel bod echelin y moment inertia mwyaf wedi’i halinio â’r echelin droelli. Yn rhyfeddol, mae hyn bron yn wir am bron pob corff yng nghysawd yr haul y mae digon o wybodaeth amdano i benderfynu. Mae gwyriadau’r Ddaear oddi wrth gylchdroi o amgylch prif echelin yn fach iawn: mae’r ongl rhwng fector momentwm onglaidd y Ddaear a’i hechelin ĉ yn llai nag un eiliad arc.10 Yn wir, mae’r dystiolaeth yn dangos bod yr holl blanedau, y Lleuad a’r holl loerennau naturiol eraill, a bron pob asteroid, yn cylchdroi bron yn union o amgylch y moment inertia mwyaf. Rydym wedi diddwytho bod hyn i’w ddisgwyl drwy ddefnyddio dadl elfennol. Mae eithriadau. Fel arfer, nid yw comedau’n cylchdroi o amgylch y moment mwyaf. Wrth iddynt gael eu gwresogi gan yr haul, mae deunydd yn byrlymu allan mewn jetiau lleol, ac mae adwaith y jetiau hyn yn newid y cyflwr cylchdroi. Ymhlith y lloerennau naturiol, yr unig eithriad hysbys yw lloeren Sadwrn, Hyperion, sy’n mynd ben dros ben yn anhrefnus. Mae Hyperion yn arbennig o anghrwn ac yn destun trorymau disgyrchiant cryf gan Sadwrn.
2.9 Hafaliadau Euler
Yn achos corff anhyblyg rhydd, gwelsom fod cydrannau’r momentwm onglaidd ar y prif echelinau yn ffurfio system ddynamig hunangynhwysol: mae amrywiad cydrannau’r prif echelinau yn dibynnu ar gydrannau’r prif echelinau yn unig. Yma deilliwn hafaliadau sy’n rheoli esblygiad y cydrannau hyn.
Man cychwyn y deilliad yw cadwraeth y momentwm onglaidd fectorol. Cydrannau’r momentwm onglaidd ar y prif echelinau yw11
lle mae ω′ yn cynnwys cydrannau’r fector cyflymder onglaidd ar y prif echelinau, a I′ yw cynrychiolaeth fatrics y tensor inertia mewn perthynas â sail y prif echelinau:
Mae cydrannau corff y momentwm onglaidd L′ yn gysylltiedig â’r cydrannau L ar y sail hirsgwar sefydlog êi drwy
lle M yw cynrychiolaeth fatrics y cylchdroad sy’n mynd â’r corff a’r holl fectorau sydd ynghlwm wrtho o gyfeiriadedd cyfeirio’r corff i’r cyfeiriadedd gwirioneddol.
Cedwir y momentwm onglaidd fectorol ar gyfer mudiant corff anhyblyg rhydd, ac felly hefyd ei gydrannau ar sail hirsgwar sefydlog. Felly, ar hyd llwybrau datrysiad,
Wrth ddatrys, cawn
Yn nhermau ω′, dyma
lle rydym wedi defnyddio hafaliad (2.21) i ysgrifennu DM yn nhermau
ar gyfer unrhyw fector â chydrannau v ac unrhyw gylchdroad â chynrychiolaeth fatrics R. Gan ddefnyddio’r briodwedd hon o
Mae hafaliadau Euler yn rhoi deilliad yn ôl amser cydrannau corff y fector cyflymder onglaidd yn gyfan gwbl yn nhermau cydrannau’r cyflymder onglaidd a’r prif fomentau inertia. Gadewch i ωa, ωb, ac ωc ddynodi cydrannau’r fector cyflymder onglaidd ar y prif echelinau. Yna gellir ysgrifennu hafaliadau Euler fel yr hafaliadau cydran
Fel arall, gallwn ailysgrifennu hafaliadau Euler yn nhermau cydrannau’r momentwm onglaidd ar y prif echelinau
Mae’r hafaliadau hyn yn cadarnhau bod deilliadau yn ôl amser cydrannau’r momentwm onglaidd ar y prif echelinau yn dibynnu ar gydrannau’r momentwm onglaidd ar y prif echelinau yn unig.
Mae hafaliadau Euler yn syml iawn, ond nid ydynt yn pennu esblygiad corff anhyblyg yn llwyr—nid ydynt yn rhoi cyfeiriadedd gofodol y corff. Fodd bynnag, gellir defnyddio hafaliad (2.21) a phriodwedd (2.67) i gysylltu deilliad y matrics cyfeiriadedd â chydrannau corff y fector cyflymder onglaidd:
Ffordd syml o ddefnyddio’r hafaliadau hyn yw eu hintegru fesul cydran fel set o naw hafaliad differol cyffredin trefn gyntaf, gydag amodau cychwynnol sy’n pennu’r matrics ffurfwedd cychwynnol. Ynghyd â hafaliadau Euler, sy’n disgrifio sut mae cydrannau corff y fector cyflymder onglaidd yn newid gydag amser, mae’r system hon o hafaliadau sy’n rheoli mudiant corff anhyblyg yn gyflawn. Fodd bynnag, mae’n siŵr y bydd y darllenydd wedi sylwi bod y dull hwn braidd yn wastraffus. Ni ystyriwyd y ffaith y gellir pennu’r matrics cyfeiriadedd â dim ond tri pharamedr. Dylem fod yn integru tri hafaliad ar gyfer y cyfeiriadedd, o roi ω′, ac nid naw. I gyflawni hyn, mae angen inni baramedroli’r matrics ffurfwedd unwaith eto.
Er enghraifft, gallwn ddefnyddio onglau Euler i baramedroli’r cyfeiriadedd:
Ffurfiwn M drwy gyfansoddi
Mae hyn yn rhoi’r hafaliad a ddymunwn ar gyfer y cyfeiriadedd. Sylwch ei fod yn singwlar pan fo θ = 0, fel y mae hafaliadau Lagrange. Felly mae gan hafaliadau Euler sy’n defnyddio onglau Euler ar gyfer y ffurfwedd yr un broblem â hafaliadau Lagrange a ddefnyddiai onglau Euler. Unwaith eto, mae hyn yn amlygu’r ffaith mai dim ond ar φ+ψ y mae’r cyfeiriadedd yn dibynnu pan fo θ = 0. Nid yw’r singulariaeth yn yr hafaliadau mudiant pan fo θ = 0 yn cyfateb i unrhyw beth rhyfedd ym mudiant y corff anhyblyg. Ateb ymarferol i broblem y singulariaeth yw dewis set arall o onglau tebyg i onglau Euler sydd â singulariaeth mewn lle gwahanol, a newid o’r naill i’r llall pan fydd pethau’n mynd yn anodd.
Ymarfer 2.12:
Llenwch fanylion deilliad hafaliad (2.73). Efallai yr hoffech ddefnyddio’r cyfrifiadur i helpu gyda’r algebra.
Hafaliadau Euler ar gyfer cyrff anhyblyg dan rymoedd
Deilliwyd hafaliadau Euler ar gyfer corff anhyblyg rhydd. Yn gyffredinol, rhaid inni allu ymdrin â gorfodi allanol. Sut gwnawn hyn? Yn gyntaf, deilliwn fynegiadau am y trorym fectorol. Yna cynhwyswn y trorym fectorol yn hafaliadau Euler.
Deilliwn y trorym fectorol mewn modd tebyg i ddeilliad y momentwm onglaidd fectorol. Hynny yw, deilliwn un gydran ac yna dadlau bod pob cydran o’r un ffurf gan fod y system gyfesurynnau’n fympwyol.
Tybiwch fod gennym gorff anhyblyg sy’n ddarostyngedig i ryw egni potensial sy’n dibynnu ar amser a’r ffurfwedd yn unig. Ffwythiant Lagrange yw L = T − V. Os defnyddiwn onglau Euler fel cyfesurynnau cyffredinoledig, yr olaf o’r tri chylchdroad Euler gweithredol sy’n diffinio’r cyfeiriadedd yw cylchdroad o amgylch yr echelin ẑ drwy’r ongl φ. Mae hafaliad Lagrange ar gyfer φ yn rhoi13
Os diffiniwn Tz, cydran y trorym o amgylch yr echelin z, fel negatif deilliad yr egni potensial yn ôl ongl cylchdroi’r corff o amgylch yr echelin z,
yna gwelwn fod
Rydym eisoes wedi adnabod y momentwm cyfiau i φ fel un gydran, Lz, o’r momentwm onglaidd fectorol
Gan fod cyfeiriadedd y fectorau sail hirsgwar cyfeirio yn fympwyol, cawn eu dewis sut bynnag y dymunwn. Felly, os dymunwn unrhyw gydran o’r trorym fectorol, gallwn ddewis yr echelin z fel y gallwn ei chyfrifo yn y modd hwn. Gallwn gasglu bod y trorym fectorol yn rhoi cyfradd newid y momentwm onglaidd fectorol
Ar ôl cael rysáit gyffredinol ar gyfer y trorym fectorol, ystyriwn sut y gellir cynnwys y trorym fectorol yn hafaliadau Euler. Mynegai hafaliadau Euler y ffaith bod y momentwm onglaidd fectorol yn cael ei gadw. Gadewch inni ddychwelyd at y cyfrifiad hwnnw, ond bellach gynnwys trorym â chydrannau T wedi’u trefnu’n fatrics colofn:
Gan ddilyn yr un camau ag o’r blaen, cawn
lle mae cydrannau’r trorym ar y prif echelinau yn
Yn nhermau ω′, dyma
mewn cydrannau,
Sylwch fod y trorym wedi mynd i mewn i’r hafaliadau ar gyfer momentwm onglaidd y corff a fector cyflymder onglaidd y corff yn unig. Nid yw’r trorym yn addasu’r hafaliadau sy’n cysylltu deilliad y cyfeiriadedd â’r fector cyflymder onglaidd. Mewn ystyr, mae hafaliadau Euler yn cynnwys y ddynameg, ac mae’r hafaliadau sy’n rheoli’r cyfeiriadedd yn ginematig. Wrth gwrs, rhaid addasu hafaliadau Lagrange gan y potensial sy’n achosi’r trorymau; yn yr ystyr hwn mae hafaliadau Lagrange yn cynnwys dynameg a chinemateg ill dwy.
Ymarfer 2.13: Olwyn beic
a. Dychmygwch eich bod yn dal olwyn beic wrth yr echel (yn y ddwy law), a bod yr olwyn yn troelli fel bod ei hymyl uchaf yn symud oddi wrth eich wyneb. Os rhowch drorym i’r olwyn drwy wthio i lawr â’ch llaw dde a thynnu i fyny â’ch llaw chwith, bydd echelin yr olwyn yn cyflawni presesiwn. I ba gyfeiriad y mae’n ceisio troi?
b. Mae olwyn beic rydd yn rholio ar arwyneb llorweddol. Os yw’n dechrau gogwyddo, bydd y trorym o ddisgyrchiant yn achosi i’r olwyn droi. I ba gyfeiriad y bydd yn troi? Nid yw’r rhesymu a oedd yn berthnasol i ran a yn berthnasol yn uniongyrchol i’r olwyn beic sy’n rholio, nad yw’n system holonomig. Fodd bynnag, mae’n ddiddorol meddwl a oes cysylltiad rhwng ymddygiad y ddwy system.
2.10 Chwrligwganod Cymesur o Amgylch Echelin
Rydym i gyd wedi chwarae â chwrligwgan rywdro neu’i gilydd. At ddibenion dadansoddi, ystyriwn chwrligwgan delfrydol nad yw’n crwydro o gwmpas. Felly, corff anhyblyg cylchdro yw chwrligwgan delfrydol, gydag un pwynt ohono’n sefydlog yn y gofod. At hynny, nid yw craidd màs y chwrligwgan yn y pwynt sefydlog, sef canol y cylchdro, ac mae cyflymiad disgyrchiant unffurf.
Ar gyfer ein chwrligwgan, gallwn gymryd mai ffwythiant Lagrange yw’r gwahaniaeth rhwng yr egni cinetig a’r egni potensial. Gwyddom eisoes sut i ysgrifennu’r egni cinetig—yr hyn sy’n newydd yma yw bod rhaid inni fynegi’r egni potensial yn nhermau’r ffurfwedd. Yn achos corff mewn maes disgyrchiant unffurf, mae hyn yn hawdd. Yr egni potensial yw swm “mgh” ar gyfer yr holl ronynnau cyfansoddol:
lle g yw’r cyflymiad disgyrchiant, hα =
lle mae’r swm olaf yn sero oherwydd mai y craidd màs yw tarddiad
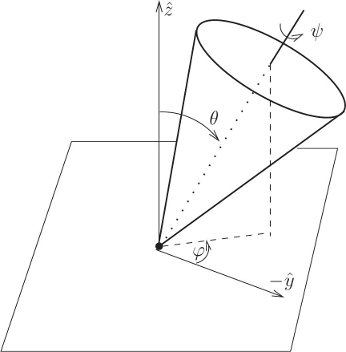
Yma ystyriwn chwrligwgan cymesur o amgylch echelin (gweler ffigur 2.4). Mae gan chwrligwgan o’r fath echelin cymesuredd i’r dosbarthiad màs, felly mae y craidd màs ar yr echelin gymesuredd ac mae’r pwynt sefydlog hefyd arni.
Er mwyn ysgrifennu ffwythiant Lagrange, mae angen inni ddewis set o gyfesurynnau cyffredinoledig. Os dewiswn yn dda, gallwn fanteisio ar gymesureddau’r broblem. Os nad yw ffwythiant Lagrange yn dibynnu ar gyfesuryn penodol, cedwir y momentwm cyfiau, a lleiheir cymhlethdod y system.
Mae gan y chwrligwgan cymesur o amgylch echelin ddau gymesuredd amlwg. Mae’r ffaith bod y dosbarthiad màs yn gymesur o amgylch echelin yn awgrymu nad yw’r egni cinetig na’r egni potensial yn sensitif i gyfeiriadedd y chwrligwgan o amgylch yr echelin gymesuredd honno. Yn ogystal, nid yw’r egni cinetig na’r egni potensial yn sensitif i gylchdroad y system ffisegol o amgylch yr echelin fertigol, oherwydd bod y maes disgyrchiant yn unffurf.
Gallwn fanteisio ar y cymesureddau hyn drwy ddewis cyfesurynnau priodol, ac mae gennym eisoes system gyfesurynnau sy’n gwneud y gwaith—onglau Euler.14 Dewiswn y cyfeiriadedd cyfeirio fel bod yr echelin gymesuredd yn fertigol. Mae’r ongl Euler gyntaf, ψ, yn mynegi cylchdroad o amgylch yr echelin gymesuredd. Yr ongl Euler nesaf, θ, yw gogwydd echelin gymesuredd y chwrligwgan o’r fertigol. Mae’r drydedd ongl Euler, φ, yn mynegi cylchdroad y chwrligwgan o amgylch yr echelin ẑ. Mae cymesureddau’r broblem yn awgrymu nad yw’r onglau Euler gyntaf a’r drydedd yn ymddangos yn ffwythiant Lagrange. O ganlyniad, mae’r momenta cyfiau i’r onglau hyn yn feintiau cadwedig. Gadewch inni weithio drwy’r manylion.
Yn gyntaf, datblygwn ffwythiant Lagrange yn eglur. Rhoddir ffurf gyffredinol yr egni cinetig o amgylch pwynt sefydlog gan hafaliad 2.41. Mae’r chwrligwgan wedi’i gyfyngu fel ei fod yn troi o amgylch pwynt sefydlog nad yw yn y craidd màs. Felly’r momentau inertia sy’n mynd i mewn i’r egni cinetig yw momentau inertia’r chwrligwgan mewn perthynas â’r pwynt colyn, nid â'r craidd màs. Os gwyddom y momentau inertia o amgylch y craidd màs, gallwn ysgrifennu’r momentau inertia o amgylch y colyn yn eu termau (gweler ymarfer 2.2 ar theorem Steiner). Felly gadewch inni dybio mai prif fomentau inertia’r chwrligwgan o amgylch y colyn yw A, B, a C, a bod A = B oherwydd y cymesuredd.15 Gallwn ddefnyddio’r cyfrifiadur i’n helpu i ganfod ffwythiant Lagrange ar gyfer yr achos arbennig hwn:
(show-expression
  ((T-body-Euler 'A 'A 'C)
   (up 't
       (up 'theta 'phi 'psi)
(up 'thetadot 'phidot 'psidot))))Gallwn aildrefnu hyn ychydig i gael
Yn nhermau onglau Euler, yr egni potensial yw
lle R yw pellter y craidd màs o’r colyn. Ffwythiant Lagrange yw L = T − V. Gwelwn fod ffwythiant Lagrange yn wir yn annibynnol ar ψ a φ, fel y disgwylid.
Nid oes rheswm penodol dros edrych ar hafaliadau Lagrange. Gallwn neilltuo’r gwaith hwnnw i’r cyfrifiadur pan fo angen. Fodd bynnag, rydym eisoes wedi gweld y gall fod yn ddefnyddiol archwilio’r meintiau cadwedig sy’n gysylltiedig â’r cymesureddau.
Cedwir yr egni, oherwydd nad yw ffwythiant Lagrange yn dibynnu’n eglur ar amser. Hefyd, yr egni yw swm yr egni cinetig a’r egni potensial E = T + V, oherwydd bod yr egni cinetig yn ffurf gwadratig homogenaidd yn y cyflymderau cyffredinoledig. Yr egni yw
Nid yw dau o’r cyfesurynnau cyffredinoledig yn ymddangos yn ffwythiant Lagrange, felly mae dau fomentwm cadwedig. Y momentwm cyfiau i φ yw
Y momentwm cyfiau i ψ yw
Pennir cyflwr y system ar ennyd gan y twpled
Disgrifir esblygiad y chwrligwgan gan is-system pedwar dimensiwn a dau gwadratur ategol.16 Mae’r israniad hwn yn ganlyniad i ddewis cyfesurynnau cyffredinoledig sy’n ymgorffori’r cymesureddau. Fodd bynnag, mae dewis cyfesurynnau cyffredinoledig sy’n ymgorffori’r cymesureddau hefyd yn rhoi momenta cadwedig. Gallwn ddefnyddio’r momenta hyn i symleiddio ffurfiad y broblem ymhellach. Gellir defnyddio pob maint cadwedig i ddileu un dimensiwn o’r is-system yn lleol. Yn yr achos hwn mae gan yr is-system bedwar dimensiwn ac mae tri maint cadwedig, felly gellir gostwng y system yn gyfan gwbl i gwadraturau. Ar gyfer y chwrligwgan, gellir gwneud hyn yn ddadansoddol, ond credwn ei bod yn wastraff amser gwneud hynny. Yn hytrach, ein diddordeb yw echdynnu nodweddion diddorol y mudiant. Canolbwyntiwn ar yr egni a defnyddio’r ddau fomentwm cadwedig i ddileu
Ar hyd llwybr θ, lle amnewidir Dθ(t) am
Gadewch inni fod yn ymarferol. Gwnawn chwrligwgan o ddisg alwminiwm â gwialen ddur drwy ei chanol i ffurfio’r colyn. Wrth fesur y chwrligwgan yn ofalus iawn, canfyddwn fod ei foment inertia o amgylch yr echelin gymesuredd tua 1.32 × 10⁻⁴ kg m2, a’r moment inertia o amgylch y pwynt colyn tua 6.96 × 10⁻⁴ kg m2. Mae’r cyfuniad gM R tua 0.112kg m2 s−2. Troellwn y chwrligwgan â chyflymder onglaidd cychwynnol
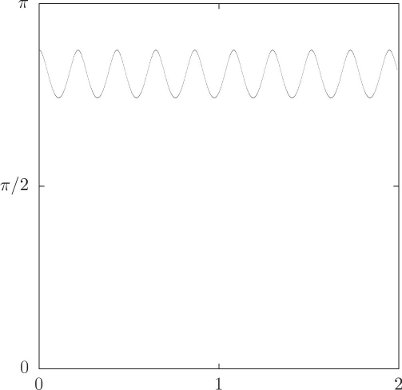
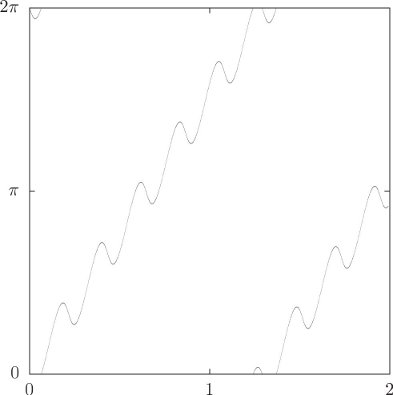
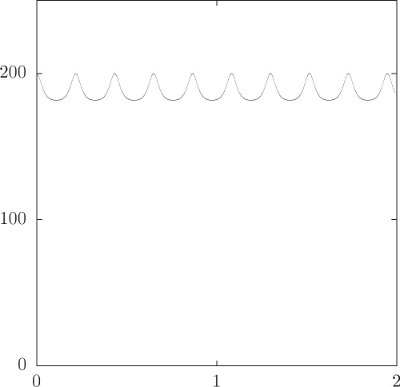
I ddechrau, mae gan y chwrligwgan
Ymarfer 2.14: Egni cinetig y chwrligwgan
Gellir ysgrifennu egni cinetig cylchdro’r chwrligwgan yn nhermau’r prif fomentau inertia mewn perthynas â’r pwynt colyn a fector cyflymder onglaidd y cylchdro mewn perthynas â’r pwynt colyn. Dangoswch fod y ffurfiad hwn o’r egni cinetig yn rhoi’r un gwerth ag a geid drwy gyfrifo swm yr egni cinetig cylchdro o amgylch ei graidd màs ac egni cinetig mudiant y craidd màs.
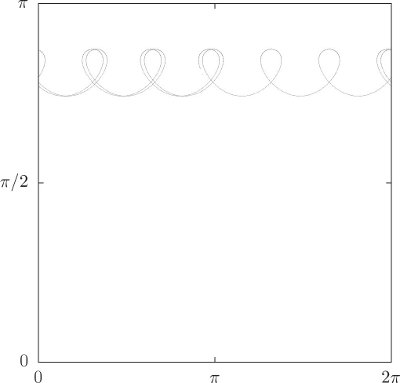
Ymarfer 2.15: Nytiad y chwrligwgan
a. Gwnewch yr algebra i gael yr egni (2.91) yn nhermau θ ac
b. Integrwch hafaliadau Lagrange ar gyfer y chwrligwgan yn rhifiadol i gael ffigur 2.5, sef θ yn erbyn amser.
c. Sylwch fod yr egni’n hafaliad differol ar gyfer
Ymarfer 2.16: Presesiwn y chwrligwgan
Ystyriwch chwrligwgan sy’n cylchdroi fel bod θ yn gyson.
a. Gan ddefnyddio cadwraeth momentwm onglaidd, cyfrifwch gyfradd y presesiwn
b. Er mwyn i θ fod mewn cydbwysedd, rhaid i’r cyflymiad D2θ fod yn sero. Defnyddiwch hafaliad Lagrange ar gyfer θ i ganfod cyfradd y presesiwn
c. Darganfyddwch fynegiad bras am gyfradd y presesiwn yn y terfan lle mae
d. Rheol Newton yw mai cyfradd newid y momentwm onglaidd yw’r trorym. Tybiwch fod y chwrligwgan yn troelli mor gyflym fel bod y momentwm onglaidd bron yr un fath â momentwm onglaidd y cylchdro o amgylch yr echelin gymesuredd. Drwy gyfateb cyfradd newid y momentwm onglaidd fectorol hwn â’r trorym disgyrchiant ar y craidd màs, datblygwch fformiwla fras ar gyfer cyfradd y presesiwn.
e. Integrwch fudiant y chwrligwgan yn rhifiadol i wirio eich diddwythiadau.
2.11 Cyplysu Troelliad ac Orbit
Mae grymoedd disgyrchiant cyrff nefol eraill yn effeithio ar gylchdroad planedau a lloerennau naturiol. Fel cymhwysiad estynedig o ddull Lagrange ar gyfer cyrff anhyblyg dan rymoedd, ystyriwn gylchdroad gwrthrychau nefol sy’n ddarostyngedig i rymoedd disgyrchiant.
Yn gyntaf, datblygwn ffurf yr egni potensial ar gyfer rhyngweithiad disgyrchiant corff estynedig â màs pwynt allanol. Gyda’r egni potensial hwn ac egni cinetig arferol corff anhyblyg, gallwn ffurfio ffwythiannau Lagrange sy’n modelu nifer o systemau. Edrychwn yn gyntaf ar gylchdroad y Lleuad a Mercher; yn ddiweddarach, ar ôl datblygu rhagor o offer, dychwelwn i astudio’r systemau hyn.
2.11.1 Datblygu’r Egni Potensial
Y dasg gyntaf yw datblygu mynegiadau cyfleus am egni potensial disgyrchiant rhyngweithiad corff anhyblyg â màs pwynt pell. Gellir meddwl am gorff anhyblyg fel un sydd wedi’i wneud o nifer fawr o elfennau màs, yn ddarostyngedig i gyfyngiadau cyfesurynnol anhyblyg. Gwelsom fod egni cinetig corff anhyblyg yn cael ei fynegi’n gyfleus yn nhermau momentau inertia’r corff a’r fector cyflymder onglaidd, y gellir yn ei dro ei gynrychioli yn nhermau set addas o gyfesurynnau cyffredinoledig. Gellir datblygu’r egni potensial mewn modd tebyg. Yn gyntaf, cynrychiolwn yr egni potensial yn nhermau momentau’r dosbarthiad màs, ac yn ddiweddarach cyflwynwn gyfesurynnau cyffredinoledig fel paramedrau penodol yr egni potensial.
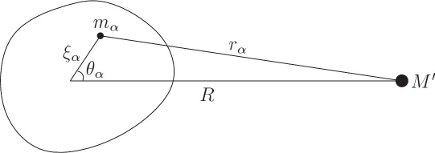
Egni potensial disgyrchiant màs pwynt a chorff anhyblyg (gweler ffigur 2.9) yw swm egni potensial y màs pwynt gyda phob elfen màs o’r corff:
lle M′ yw màs y màs pwynt allanol, rα yw’r pellter rhwng y màs pwynt a’r elfen màs gyfansoddol â mynegai α, mα yw màs yr elfen gyfansoddol hon, a G yw’r cysonyn disgyrchiant. Gadewch i R fod pellter craidd màs y corff anhyblyg o’r màs pwynt. Y pellter o'r craidd màs at y cyfansoddyn â mynegai α yw ξα. Yna rhoddir y pellter rα gan ddeddf y cosinau fel
Gan mai corff tri dimensiwn yw hwn, nid yw’r pellter ξα a’r ongl θα yn pennu safle’r elfen màs gyfansoddol yn llwyr; i wneud hynny, rhaid hefyd bennu’r ongl gylchdroi o amgylch y llinell rhwng y craidd màs a’r màs pwynt allanol. Ond nid yw’r egni potensial yn dibynnu ar yr ongl hon.
Yr egni potensial felly yw
Mae hyn yn gyflawn, ond mae angen inni ganfod cynrychiolaeth nad yw’n cyfeirio at bob cyfansoddyn ar wahân.
Fel arfer, mae maint cyrff nefol yn fach o’i gymharu â’r pellter rhyngddynt. Gallwn ddefnyddio hyn i ganfod cynrychiolaeth fwy cryno o’r egni potensial. Os ehangwn yr egni potensial yn y gymhareb fach ξα/R, cawn
lle Pl yw polynomial Legendre rhif l.17 Mae cyfnewid trefn y symiau yn rhoi:
Fel arfer, mae termau olynol yr ehangiad hwn o’r egni potensial yn lleihau’n gyflym iawn oherwydd bod cyrff nefol yn fach o’u cymharu â’r pellter rhyngddynt. Gallwn gyfrifo ffin uchaf i faint y termau hyn drwy osod ffin uchaf yn lle pob ffactor yn y swm dros α. Mae meintiau holl bolynomialau Legendre yn llai nag un ar gyfer argiau yn yr ystod −1 i 1. Mae’r pellteroedd ξα i gyd yn llai na rhyw estyniad mwyaf y corff ξmax. Y swm dros mα wedi’i luosi â’r ffiniau uchaf hyn yw cyfanswm y màs M wedi’i luosi â’r ffiniau uchaf. Felly
Gwelwn fod y ffin uchaf ar dermau olynol yn lleihau gan ffactor ξmax/R. Gall y termau olynol fod yn llai fyth. Ar gyfer cyrff mawr, mae’r grym disgyrchiant yn ddigon cryf i oresgyn cryfder mewnol deunydd y corff, felly dros amser daw’r corff bron yn sfferig. Mae termau olynol yn ehangiad y potensial yn fesurau o wyriad y dosbarthiad màs oddi wrth ddosbarthiad màs sfferig. Felly, ar gyfer cyrff mawr, mae’r termau trefn uwch yn fach oherwydd bod y cyrff bron yn sfferig.
Ystyriwch yr ychydig dermau cyntaf yn l. Pan fo l = 0, mae’r swm dros α yn rhoi cyfanswm màs M y corff anhyblyg yn unig. Pan fo l = 1, mae’r swm dros α yn sero, o ganlyniad i ddewis y craidd màs yn darddiad yr
lle A, B, a C yw’r prif fomentau inertia, ac I yw moment inertia’r corff anhyblyg o amgylch y llinell rhwng craidd màs y corff a’r màs pwynt allanol. Mae’r moment I yn dibynnu ar gyfeiriadedd y corff anhyblyg mewn perthynas â’r llinell rhwng y cyrff. Y cyfraniadau at yr egni potensial hyd at l = 2 felly yw18
Gadewch i ca = cos θa, cb = cos θb, a cc = cos θc fod yn gosinau cyfeiriad yr onglau θa, θb a θc rhwng y prif echelinau â,
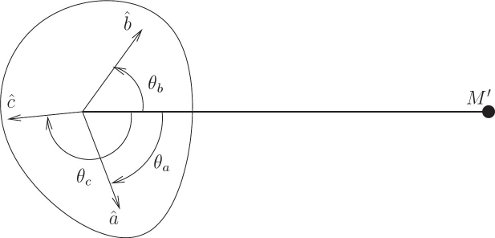
Mae hwn yn frasamcan cyntaf da i egni potensial y rhyngweithiad yn y rhan fwyaf o sefyllfaoedd yng nghysawd yr haul; pe baem yn bwriadu glanio ar y Lleuad, mae’n debyg y byddem am ystyried termau trefn uwch yn yr ehangiad.
Ymarfer 2.17:
a. Llenwch y manylion sy’n dangos y gellir mynegi’r swm dros y cyfansoddion yn hafaliad (2.97) fel y’i hysgrifennir yn nhermau momentau inertia. Yn benodol, dangoswch fod
a bod
b. Dangoswch, os A, B, a C yw prif fomentau inertia corff anhyblyg, mai’r moment inertia o amgylch echelin sy’n mynd drwy graidd màs y corff gydag onglau θa, θb, a θc i’r prif echelinau yw
2.11.2 Cylchdroad y Lleuad a Hyperion
Gellir defnyddio’r brasamcan i’r egni potensial a ddeilliwyd gennym ar gyfer nifer o wahanol broblemau. Gellir ei ddefnyddio i ymchwilio i effaith gwastadrwydd pegynol ar fudiant lloeren artiffisial o amgylch y Ddaear, neu i gynnwys effaith gwastadrwydd pegynol planedol ar esblygiad orbitau lloerennau naturiol, megis y Lleuad neu loerennau Galileaidd Iau. Fodd bynnag, fel y prif gymhwysiad yma, defnyddiwn ef i ymchwilio i ddynameg cylchdro lloerennau naturiol a phlanedau.
Mae’r egni potensial yn dibynnu ar safle’r màs pwynt mewn perthynas â’r corff anhyblyg ac ar gyfeiriadedd y corff anhyblyg. Felly mae’r cyfeiriadedd newidiol wedi’i gyplysu â’r esblygiad orbitol; mae’r naill yn effeithio ar y llall. Fodd bynnag, mewn llawer o sefyllfaoedd gellir anwybyddu effaith cyfeiriadedd y corff ar esblygiad yr orbit. Un ffordd o weld hyn yw edrych ar feintiau cymharol y ddau derm yn yr egni potensial (2.99). Gwyddom eisoes fod yr ail derm yn sicr o fod yn llai na’r cyntaf gan ffactor (ξmax/R)2, ond yn aml mae’n llawer llai fyth oherwydd bod y corff dan sylw bron yn sfferig. Er enghraifft, mae radiws y Lleuad tua thraean radiws y Ddaear ac mae’r pellter at y Lleuad tua 60 radiws Daear. Felly mae’r ail derm yn llai na’r cyntaf gan ffactor o drefn 10−4 oherwydd y ffactorau maint. Yn ogystal, mae’r Lleuad yn fras sfferig ac, ar gyfer unrhyw gyfeiriadedd, mae’r cyfuniad A + B + C − 3I o drefn 10−4C. Nawr, mae C ei hun o drefn
Gallwn ddysgu rhai agweddau ansoddol pwysig ar ddynameg y cyfeiriadedd drwy astudio problem fodel symlach. Yn gyntaf, tybiwn fod y corff yn cylchdroi o amgylch ei foment inertia mwyaf. Mae hon yn dybiaeth naturiol. Cofiwch, ar gyfer corff anhyblyg rhydd, fod colli egni wrth gadw momentwm onglaidd yn arwain at gylchdroi o amgylch y moment inertia mwyaf. Gwelir hyn yn y rhan fwyaf o gyrff yng nghysawd yr haul. Nesaf, tybiwn fod yr echelin droelli’n berpendicwlar i’r mudiant orbitol. Mae hwn yn frasamcan da i gylchdroad lloerennau naturiol, ac mae’n ganlyniad naturiol i ffrithiant llanwol—llanw gwasgarol yn y corff solet a godir ar y lloeren gan ei rhyngweithiad disgyrchiant â’r blaned. Yn olaf, er symlrwydd, cymerwn fod y corff anhyblyg yn symud ar orbit eliptig sefydlog. Gall hyn frasamcanu mudiant rhai systemau ffisegol, ar yr amod bod graddfa amser esblygiad yr orbit yn fawr o’i chymharu ag unrhyw raddfa amser sy’n gysylltiedig â’r ddynameg cylchdro yr ymchwiliwn iddi. Felly mae gennym broblem fodel fach hwylus, un a ddefnyddiwyd i ymchwilio i ddynameg cylchdro Mercher, y Lleuad, a lloerennau naturiol eraill. Mae’n gwneud rhagfynegiadau penodol am gylchdroad Phobos, lloeren Mawrth, y gellir eu cymharu ag arsylwadau. Mae’n rhoi esboniad sylfaenol o’r ffaith bod Mercher yn cylchdroi’n union dair gwaith am bob dau orbit a gwblheir ganddo, ac mae’n fan cychwyn i ddeall mudiant anhrefnus ben dros ben Hyperion, lloeren Sadwrn.
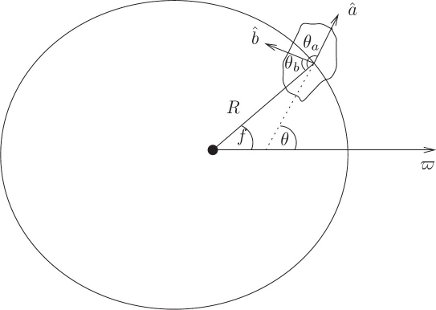
Tybiwn nad yw’r orbit yn newid nac yn cyflawni presesiwn. Elips yw’r orbit, gyda’r màs pwynt yn un o ffocysau’r elips. Mae’r ongl f (gweler ffigur 2.11) yn mesur safle’r corff anhyblyg yn ei orbit mewn perthynas â’r pwynt yn yr orbit lle mae’r ddau gorff agosaf at ei gilydd.19 Tybiwn mai elips sefydlog yw’r orbit, felly mae’r ongl f a’r pellter R yn ffwythiannau cyfnodol o amser, â chyfnod sy’n hafal i gyfnod yr orbit. Gyda’r echelin droelli wedi’i chyfyngu i fod yn berpendicwlar i blân yr orbit, pennir cyfeiriadedd y corff anhyblyg gan un radd rhyddid: cyfeiriadedd y corff o amgylch yr echelin droelli. Pennwn y cyfeiriadedd hwn drwy’r cyfesuryn cyffredinoledig θ, sy’n mesur yr ongl at y brif echelin â o’r un llinell ag y mesurwn f ohoni, sef y llinell drwy’r pwynt lle mae’r cyrff agosaf at ei gilydd.
Ar ôl pennu’r system gyfesurynnau, gallwn weithio allan fanylion yr egni cinetig a’r egni potensial, a thrwy hynny ganfod ffwythiant Lagrange. Yr egni cinetig yw
lle C yw’r moment inertia o amgylch yr echelin droelli, a chyflymder onglaidd y corff o amgylch yr echelin ĉ yw
I gael mynegiad eglur am yr egni potensial, ysgrifennwch y cosinau cyfeiriad yn nhermau θ a f: cos θa = − cos(θ − f), cos θb = sin(θ − f), a cos θc = 0, oherwydd bod yr echelin ĉ yn berpendicwlar i blân yr orbit. Yr egni potensial wedyn yw
Gan ein bod yn tybio bod yr orbit wedi’i roi, dim ond y termau sy’n dibynnu ar θ sydd angen inni eu cadw. Gan ehangu sgwariau’r cosin a’r sin yn nhermau’r onglau dwbl a hepgor yr holl dermau nad ydynt yn dibynnu ar θ, cawn yr egni potensial ar gyfer y cyfeiriadedd20
Ffwythiant Lagrange ar gyfer y broblem fodel cyplysu troelliad ac orbit felly yw L = T − V :
Cyflwynwn y paramedr di-ddimensiwn “gwyriad oddi wrth gryndra”
a defnyddiwn y ffaith bod yr amledd orbitol n a’r hanner echelin fwyaf a yn bodloni trydedd ddeddf Kepler, n2a3 = G(M + M′), sydd yn fras yn n2a3 = GM′ ar gyfer corff bach mewn orbit o amgylch corff llawer mwy enfawr (M ≪ M′). Yn nhermau ϵ ac n, ffwythiant Lagrange troelliad–orbit yw
Mae hon yn broblem ag un radd rhyddid, â thermau sy’n amrywio’n gyfnodol gydag amser.
Deillir hafaliadau Lagrange yn y modd arferol:
Mae’r hafaliad mudiant yn debyg iawn i hafaliad y pendil a yrrir yn gyfnodol. Y prif wahaniaeth yma yw bod cryfder y cyflymiad yn newid yn gyfnodol, ac yn ogystal, yn y broblem troelliad–orbit, mae canol yr atyniad hefyd yn amrywio’n gyfnodol.
Gallwn roi dehongliad ffisegol o’r hafaliad mudiant hwn. Mae’n datgan bod cyfradd newid y momentwm onglaidd yn hafal i’r trorym cymhwysol. Mae’r trorym ar y corff yn codi oherwydd nad yw’r corff yn grwn a bod y grym disgyrchiant yn amrywio fel gwrthdro sgwâr y pellter. Felly mae’r grym fesul uned màs ar ochr agos y corff ychydig yn fwy na chyflymiad y corff cyfan, ac mae’r grym fesul uned màs ar ochr bell y corff ychydig yn llai na chyflymiad y corff cyfan. Felly, mewn perthynas â chyflymiad y corff cyfan, gwthir yr ochr bell tuag allan tra gwthir rhan fewnol y corff tuag i mewn. Yr effaith net yw trorym ar y corff sy’n ceisio alinio echelin hir y corff â’r llinell at y màs pwynt allanol. Os yw θ ychydig yn fwy na f, mae trorym negatif, ac os yw θ ychydig yn llai na f, mae trorym positif; byddai’r naill a’r llall yn alinio’r echelin hir â’r màs pwynt pe câi gyfle teg. Mae’r trorym yn codi oherwydd y gwahaniaeth yn y grym sy’n amrywio fel gwrthdro R2 ar draws y corff, felly mae’r trorym yn gyfrannol â R−3. Dim ond os nad yw’r corff yn grwn y ceir trorym, oherwydd fel arall nid oes handlen i dynnu arni. Adlewyrchir hyn yn y ffactor B − A yn y mynegiad am y trorym. Mae’r potensial yn dibynnu ar y dosbarthiad màs fel y’i disgrifir gan y momentau inertia, ac felly mae gan y corff yr un ddynameg os caiff ei gylchdroi drwy 180°. Mae’r ffactor 2 yn arg y sin yn adlewyrchu’r cymesuredd hwn. Gelwir y trorym hwn yn “drorym graddiant disgyrchiant.”
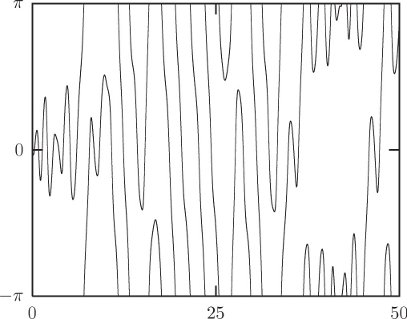
Mae cyfrifo’r esblygiad yn gofyn am lawer o baratoi manwl tebyg i’r hyn a wnaed ar gyfer problemau eraill. Mae llawer o ffenomenau diddorol i’w harchwilio. Gallwn gymryd paramedrau sy’n briodol i’r Lleuad a chanfod nad yw Gŵr y Lleuad yn pwyntio’r un wyneb yn ddiwyro at y Ddaear; yn hytrach, mae’n ysgwyd ei ben yn barhaus mewn anobaith am yr hyn sy’n digwydd yma. Os rhown hwb bach i’r Lleuad, dyweder drwy ei tharo ag asteroid, canfyddwn fod yr echelin hir yn osgilio yn ôl ac ymlaen mewn perthynas â’r cyfeiriad sy’n pwyntio at y Ddaear. Ar gyfer y Lleuad, mae’r ecsentrigrwydd orbitol tua 0.05 ar hyn o bryd, ac mae’r paramedr gwyriad oddi wrth gryndra tua ϵ = 0.026. Mae ffigur 2.12 yn dangos yr ongl θ − f fel ffwythiant amser ar gyfer dau werth gwahanol o’r ecsentrigrwydd “lleuadol.” Mae’r plot yn rhychwantu 50 orbit lleuadol, neu ychydig o dan bedair blynedd. Mae’r Lleuad hon wedi cael ergyd gan asteroid mawr, ac mae ganddi gyflymder onglaidd cylchdro cychwynnol
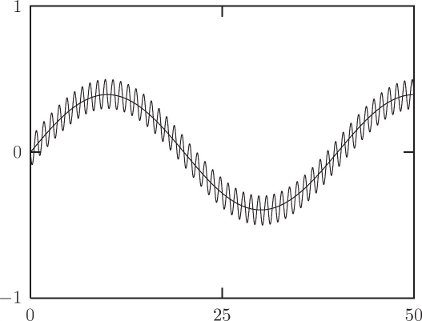
Mae’n hawdd cyfrifo cyfnod osgiliad y siglo rhydd. Gwelwn nad yw ecsentrigrwydd yr orbit yn effeithio’n sylweddol ar y cyfnod, felly ystyriwn achos arbennig ecsentrigrwydd sero. Yn yr achos hwn, R = a, cysonyn, a f(t) = nt, lle n yw’r amledd orbitol.21 Daw’r hafaliad mudiant yn
Gadewch i φ(t) = θ(t) − nt, ac o ganlyniad Dφ(t) = Dθ(t) − n, a D2φ = D2θ. Gan amnewid y rhain, yr hafaliad sy’n rheoli esblygiad φ yw
Ar gyfer gwyriadau bach oddi wrth gylchdroi cydamserol (φ bach), dyma
felly gwelwn mai amledd osgiliad osgled bach φ yw nϵ. Ar gyfer y Lleuad, mae ϵ tua 0.026, felly mae’r cyfnod tua 1/0.026 o gyfnodau orbitol, neu tua 40 cyfnod orbitol lleuadol, sef yr hyn a welsom.
Efallai ei bod yn fwy o hwyl gweld beth sy’n digwydd os yw’r paramedr gwyriad oddi wrth gryndra yn fawr. Ar ôl ein profiad â’r pendil a yrrir, nid yw’n syndod ein bod yn canfod digonedd o anhrefn yn y broblem troelliad–orbit pan yrrir y system yn gryf drwy gael ϵ mawr ac ecsentrigrwydd orbitol sylweddol e. Yn wir, mae un corff yng nghysawd yr haul sy’n arddangos cylchdroi anhrefnus—Hyperion, lloeren fach Sadwrn. Er nad yw ein model bach yn ddigonol i roi disgrifiad cyflawn o Hyperion, gallwn ddangos ei fod yn arddangos ymddygiad anhrefnus ar gyfer paramedrau sy’n briodol i Hyperion. Cymerwn ϵ = 0.89 ac e = 0.1. Mae ffigur 2.13 yn dangos θ − f dros 50 orbit, gan ddechrau gyda θ = 0 ac
Os llaciwn ein cyfyngiad bod yr echelin droelli’n sefydlog ac yn berpendicwlar i’r orbit, canfyddwn fod y Lleuad yn cadw’r cyfeiriadedd hwn i’r echelin droelli hyd yn oed os caiff ychydig o hwb, ond yn achos Hyperion mae’r echelin droelli bron ar unwaith yn gwyro oddi wrth y ffurfwedd hon. Mae’r cyflwr lle mae Hyperion, ar gyfartaledd, yn pwyntio un wyneb at Sadwrn yn ddynamig ansefydlog o ran mudiant anhrefnus ben dros ben. Mae arsylwadau o Hyperion yn gyson â’r diddwythiad ei fod yn mynd ben dros ben yn anhrefnus.
Ymarfer 2.18: Presesiwn y cyhydnos
Mae’r Ddaear yn troelli bron yn union o amgylch y moment inertia mwyaf, ac mae’r echelin droelli wedi’i gogwyddo tua 23° i normal yr orbit. Mae trorym graddiant disgyrchiant ar y Ddaear gan yr Haul sy’n achosi presesiwn echelin droelli’r Ddaear. Ymchwiliwch i’r presesiwn hwn o dan y brasamcan bod orbit y Ddaear yn gylchol a bod y Ddaear yn gymesur o amgylch echelin. Pennwch gyfradd y presesiwn yn nhermau momentau inertia’r Ddaear.
2.11.3 Cyseiniannau Troelliad–Orbit
Ystyriwch fudiant y Lleuad mewn cylchdroi cydamserol. Gwelsom, os rhown ergyd i’r Lleuad fel nad yw’n pwyntio un wyneb yn union at y Ddaear, y bydd yr wyneb yn osgilio yn ôl ac ymlaen mewn perthynas â’r cyfeiriad at y Ddaear. Os rhown ergyd fawr iawn iddi, yna yn lle osgilio bydd yn troelli mewn perthynas â’r cyfeiriad at y Ddaear. Sut y deallwn hyn?
Gadewch inni edrych eto ar yr hafaliadau mudiant ar gyfer cylchdroad y Lleuad pan fo’r orbit yn gylchol (hafaliad 2.106):
Wrth newid newidynnau i φ(t) = θ(t) − nt, daw’r hafaliad hwn yn
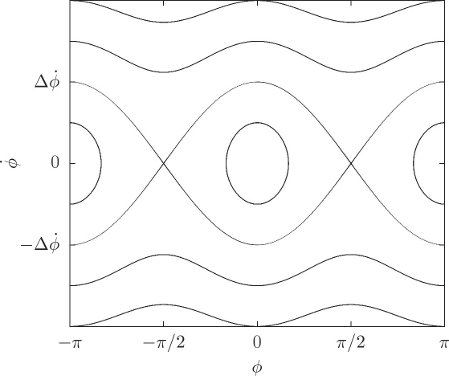
Gellir datrys yr hafaliad hwn; mae ganddo faint cadwedig “tebyg i egni”
Dim ond cyfuchliniau’r maint cadwedig hwn yw’r atebion (gweler ffigur 2.14). Mae dau ganol osgilio sy’n cyfateb i’r ddau wyneb gwahanol o’r Lleuad a allai bwyntio at y Ddaear. Mae hefyd daflwybrau sy’n cylchdroi mewn perthynas â’r Ddaear. Ac mae taflwybrau gwahanu sy’n gwahanu’r taflwybrau osgiliadol oddi wrth y taflwybrau cylchynol. Lle mae’r taflwybrau gwahanu hyn yn ymddangos fel pe baent yn croesi, mae’r system mewn cydbwysedd ansefydlog. Mae’r taflwybrau gwahanu’n asymptotig i’r cydbwyseddau ansefydlog (mae system ar y taflwybr hwnnw’n cymryd amser anfeidraidd i gyrraedd y pwynt cydbwysedd). Mae’r taflwybrau asymptotig hyn yn cyfateb i daflwybrau’r pendil syml sy’n asymptotig i’r fertigol.
Gellir gwerthuso maint y rhanbarth osgilio gyda chymorth y maint cadwedig E. Gadewch inni ei werthuso ar y taflwybr gwahanu:
Gan gyfateb y rhain a datrys, cawn estyniad mwyaf y rhanbarth osgilio:
Felly gwelwn fod y paramedr gwyriad oddi wrth gryndra ϵ nid yn unig yn rhoi amledd osgiliadau osgled bach, ond hefyd yn rhoi maint y rhanbarth osgilio.
Mae Mercher yn cylchdroi’n union dair gwaith am bob dwywaith y mae’n mynd o amgylch yr Haul, fel y darganfuwyd gan Pettengill a Dyce yn 1965 drwy ddefnyddio radar Arecibo. Gallwn ddeall y cyseiniant troelliad–orbit hwn drwy ddefnyddio ein problem fodel syml o droelliad ac orbit.
Gadewch inni ddefnyddio rhesymu ansoddol yn gyntaf i ddeall sut mae’r cyseiniant yn codi. Mae’r hafaliad mudiant troelliad–orbit, hafaliad (2.105), yn cyfateb cyfradd newid y momentwm onglaidd â’r trorym graddiant disgyrchiant. Mae’r trorym yn gyfrannol â gwrthdro ciwb y pellter, felly mae ar ei fwyaf pan fo’r pellter ar ei leiaf, yn y periganol. At ddibenion rhesymu ansoddol, ystyriwch y trorym yn y periganol yn unig. Tybiwch fod Mercher yn cylchdroi’n union dair gwaith am bob dau orbit. Yna, os yw echelin hir Mercher yn pwyntio at yr Haul mewn un periganol, bydd yn pwyntio pen arall yr echelin hir hon at yr Haul y tro nesaf y mae’n pasio’r periganol (bydd wedi cylchdroi unwaith a hanner). Nawr tybiwch fod Mercher yn cylchdroi ychydig yn gyflymach. Yna, os yw’r echelin hir wedi’i halinio wrth basio’r periganol unwaith, wrth basio’r periganol nesaf bydd wedi cylchdroi ychydig yn ormod ac ni fydd yr echelin hir yn pwyntio at yr Haul mwyach. Yn yr achos hwn, bydd θ − f yn bositif a bydd trorym negatif, sy’n arafu’r cylchdroi ychydig. Dros lawer o orbitau, lleiheir cylchdroad Mercher. Mae dadl debyg yn dangos, os yw Mercher yn cylchdroi’n arafach na thair gwaith am bob dau orbit, y bydd y trorymau wrth basio’r periganol dro ar ôl tro yn tueddu i gynyddu’r gyfradd cylchdroi. Mae osgiliad yn dilyn.
Gallwn hefyd ddeall y cyseiniant troelliad–orbit hwn yn ddadansoddol. Mae gan ochr dde’r hafaliad mudiant (hafaliad 2.105) ffactorau sy’n amrywio’n gyfnodol â chyfnod yr orbit:
lle mae f(t) ac R(t) ill dau’n gyfnodol â chyfnod 2π/n. Gallwn ehangu hwn fel cyfres Fourier:
lle mae’r cyfernodau Am(e) yn ffwythiannau o’r ecsentrigrwydd orbitol e. Mae’r cyfernodau’n gyfrannol â e|m−2|, ac felly ar gyfer ecsentrigrwydd bach dim ond ychydig ohonynt sydd angen inni eu hystyried.22 Mae gennym
Mae pob term arall o drefn uwch yn e. Gyda dim ond y termau o drefn e neu lai, daw’r hafaliad mudiant yn
Tybiwch ein bod yn agos at gyseiniant 3:2 Mercher. Yna mae
Gallwn ddatrys hwn drwy newid newidynnau i
Daw’r hafaliad mudiant yn
Mae gan hwn y maint cadwedig “tebyg i egni”
sy’n debyg iawn i’r maint cadwedig a ganfuom ar gyfer yr achos cylchdroi cydamserol ag ecsentrigrwydd sero a ystyriwyd yn gynharach; gweler hafaliad (2.111). Yn wir, cyfuchliniau’r maint cadwedig yw’r taflwybrau ac maent yn edrych yn union fel y rhai yn ffigur 2.14. Drwy resymu tebyg, gallwn bennu maint y rhanbarth osgilio a chawn
Mae hyn yn rhoi ystod fras y gyfradd cylchdroi y gall Mercher osgilio’n sefydlog drosti yn y cyseiniant 3:2.
2.12 Cyfesurynnau Ansingwlar a Chwaternionau
Mae onglau Euler yn ffordd gyfleus o baramedroli cyfeiriadedd corff anhyblyg. Fodd bynnag, mae gan yr hafaliadau mudiant a ddeillir ar eu cyfer singulariaethau. Er y gallwn osgoi’r singulariaethau drwy ddefnyddio cyfuniadau eraill tebyg i rai Euler â singulariaethau gwahanol, nid yw’r ateb clwt hwn yn foddhaol iawn. Gadewch inni ystyried rhai syniadau i weld a allwn ganfod rhywbeth gwell.
Beth sydd ei angen i bennu cyfeiriadedd? Efallai y gallwn gael awgrym o theorem Euler. Cofiwch fod theorem Euler yn datgan y gellir cyrraedd unrhyw gyfeiriadedd drwy un cylchdroad. Felly, un syniad ar gyfer pennu cyfeiriadedd corff yw paramedroli’r un cylchdroad hwn sy’n gwneud y gwaith. I bennu’r cylchdroad hwn, mae angen inni bennu’r echelin cylchdro a maint y cylchdroad. Cyferbyniwn hyn ag onglau Euler, sy’n pennu tri chylchdroad olynol. Nid oes rhaid i’r tri chylchdroad hyn fod ag unrhyw gysylltiad â’r cylchdroad cyfansawdd unigol sy’n rhoi’r cyfeiriadedd. Onid yw’n chwilfrydig nad yw onglau Euler yn defnyddio theorem Euler o gwbl?
Gallwn feddwl am sawl ffordd o bennu cylchdroad. Un ffordd fyddai pennu’r echelin cylchdro drwy’r lledred a’r hydred lle mae’r echelin cylchdro’n tyllu sffêr. Gellid pennu maint y cylchdroad sydd ei angen i fynd â’r corff o’r safle cyfeirio drwy un ongl arall. Gallwn ragweld, serch hynny, y bydd gan y dewis hwn o gyfesurynnau broblemau tebyg i rai onglau Euler: os yw maint y cylchdroad yn sero, yna mae lledred a hydred yr echelin cylchdro heb eu diffinio. Felly mae hafaliadau Lagrange ar gyfer yr onglau hyn yn debygol o fod yn singwlar. Syniad arall, heb y diffyg hwn, yw cynrychioli’r cylchdroad drwy gydrannau hirsgwar fector cyfeiriadedd
Gadewch i θ fod yr ongl gylchdroi o amgylch yr echelin
lle mae
Gallwn wrthdroi hyn: o roi chwaternion, gallwn gyfrifo’r ongl a’r echelin. Gadewch i (r, x, y, z) fod yn gydrannau chwaternion q. Gwahanwn y gydran gyntaf (a elwir yn rhan real) a’r twpled v = (x, y, z) (a elwir yn fector 3) o’r cydrannau sy’n weddill. Norm Ewclidaidd y twpled yw ‖v‖ = | sin(θ/2)|. Y gydran gyntaf yw r = cos(θ/2). Felly’r ongl yw θ = 2 arctan(‖v‖, r) a’r echelin yw v/‖v‖. Mae’r broses hon yn annibynnol ar raddfa’r chwaternion.
Drwy gymryd gwerth absoliwt sin(θ/2), rydym wedi colli gwybodaeth am y cwadrant, ond nid yw hyn yn broblem wirioneddol oherwydd nad yw gwrthdroi arwydd holl gydrannau chwaternion yn newid y cylchdroad a gynrychiolir ganddo: mae newid arwydd v yn gwrthdroi’r echelin ond nid yw’n newid yr ongl; mae newid arwydd y gydran gyntaf yn newid yr ongl θ i 2π − θ, felly nid yw’r cylchdroad gwirioneddol yn newid.
O roi pedair elfen chwaternion, mae angen inni ganfod y matrics cylchdroi cyfatebol. Gallwn gael yr ongl a’r echelin o roi chwaternion. Gallwn gael matrics cylchdroi o roi’r ongl θ a’r echelin a roddir gan fector uned
lle φ = arccos(
Gweithdrefn ar gyfer creu’r matrics cylchdroi yw:
(define (angle-axis->rotation-matrix theta n)
  (let ((nx (ref n 0)) (ny (ref n 1)) (nz (ref n 2)))
    (let ((colatitude (acos nz)) (longitude (atan ny nx)))
      (* (Rz-matrix longitude)
         (Ry-matrix colatitude)
         (Rz-matrix theta)
         (transpose (Ry-matrix colatitude))
         (transpose (Rz-matrix longitude))))))
A gweithdrefn ar gyfer cael ongl ac echelin chwaternion yw
(define (quaternion->angle-axis q)
  (let* ((v (quaternion->3vector q))
         (theta (* 2 (atan (euclidean-norm v)
                           (quaternion->real-part q))))
         (axis (/ v (euclidean-norm v))))
    (list theta axis)))
Gan gyfuno’r rhain, gallwn gyfrifo’r matrics cylchdroi sy’n gysylltiedig â chwaternion:
(define (quaternion->RM q)
  (let ((aa (quaternion->angle-axis q)))
    (let ((theta (ref aa 0)) (n (ref aa 1)))
      (angle-axis->rotation-matrix theta n))))
Yn y matrics sy’n deillio o hyn, mae pob term wedi’i rannu â sgwâr maint y chwaternion. Ar gyfer chwaternion uned, nid yw’r enwadur hwn yn cael unrhyw effaith, ond mae’r mynegiad yn edrych yn symlach os lluoswn drwyddo:
(show-expression
  (let ((v (up 'q_0 'q_1 'q_2 'q_3)))
    (let ((m^2 (dot-product v v)))
(* m^2 (quaternion->RM (make-quaternion v))))))Yna mynegwn y canlyniad hwn fel gweithdrefn ddefnyddiol (gan rannu drwyddo â sgwâr y maint). Mae’r matrics sy’n deillio o hyn yn homogenaidd o radd sero yng nghydrannau’r chwaternion, felly nid yw’r canlyniad yn sensitif i’r raddfa.
(define (quaternion->rotation-matrix q)
  (let ((q0 (quaternion-ref q 0)) (q1 (quaternion-ref q 1))
                                  (q2 (quaternion-ref q 2))
                                  (q3 (quaternion-ref q 3)))
    (let ((m^2
            (+ (expt q0 2) (expt q1 2)
               (expt q2 2) (expt q3 2))))
      (/ (matrix-by-rows
           (list (- (+ (expt q0 2) (expt q1 2))
                    (+ (expt q2 2) (expt q3 2)))
                 (* 2 (- (* q1 q2) (* q0 q3)))
                 (* 2 (+ (* q1 q3) (* q0 q2))))
           (list (* 2 (+ (* q1 q2) (* q0 q3)))
                 (- (+ (expt q0 2) (expt q2 2))
                    (+ (expt q1 2) (expt q3 2)))
                 (* 2 (- (* q2 q3) (* q0 q1))))
           (list (* 2 (- (* q1 q3) (* q0 q2)))
                 (* 2 (+ (* q2 q3) (* q0 q1)))
                 (- (+ (expt q0 2) (expt q3 2))
                    (+ (expt q1 2) (expt q2 2)))))
         m^2))))
Nesaf pennwn gydrannau’r cyflymder onglaidd ar y corff drwy ddefnyddio’r canlyniad hwn a’r M->omega-body o adran 2.2:
(show-expression
  ((M->omega-body
     (compose quaternion->rotation-matrix make-quaternion))
   (up 't
       (up 'q_0 'q_1 'q_2 'q_3)
(up 'qdot_0 'qdot_1 'qdot_2 'qdot_3))))Mae’r canlyniad yn syml (gan anwybyddu’r enwaduron, sydd â gwerth 1 ar gyfer chwaternionau uned). Sylwch nad yw’r canlyniad hwn, ar yr olwg gyntaf, yn annibynnol ar raddfa’r chwaternion. Ond gan fod y chwaternion yn cynrychioli cyfeiriadedd corff sy’n cylchdroi, mae’n ffwythiant amser. Felly rhaid i ddeilliad y chwaternion yn ôl amser raddio fel y mae’r chwaternion yn graddio: yn yr ystyr hwn mae’r fformiwla’n annibynnol ar raddfa.
Ond gallwn ysgrifennu hyn mewn ffordd symlach fyth. Sylwch fod y rhifiaduron yn llinol yn yr
Yn nhermau’r matricsau hyn, gallwn ysgrifennu’r cyflymder onglaidd ar y corff yn symlach, o roi chwaternion uned
lle mae
(define (quaternion-state->omega-body s)
  (let ((q (coordinates s)) (qdot (velocities s)))
    (let ((m^2 (dot-product q q)))
      (let ((omega^a
              (/ (* 2 (dot-product q (* q:i qdot))) m^2))
            (omega^b
              (/ (* 2 (dot-product q (* q:j qdot))) m^2))
            (omega^c
              (/ (* 2 (dot-product q (* q:k qdot))) m^2)))
        (up omega^a omega^b omega^c)))))
lle mae q:i, q:j, ac q:k yn gweithredu i, j, a k.
Mae gan y matricsau gwrthgymesur i, j, a k briodweddau algebraidd diddorol:
lle 1 yw’r matrics uned 4 × 4.
Os anghofiwn mai matricsau yw’r rhain, a defnyddio priodweddau algebraidd i, j, a k yn unig, cawn y gynrychiolaeth “rhif dychmygol” a ddyfeisiwyd gan Hamilton.
Cyfansoddi cylchdroadau
Beth yw’r chwaternion sy’n cynrychioli cyfansoddiad dau gylchdroad?
(let ((q (quaternion 'q_0 'q_1 'q_2 'q_3))
      (p (quaternion 'p_0 'p_1 'p_2 'p_3)))
  (let ((Mq (quaternion->rotation-matrix q))
        (Mp (quaternion->rotation-matrix p)))
    (rotation-matrix->quaternion (* Mq Mp))))
Yn anffodus, mae’r canlyniad yn flêr oherwydd bod pob cydran wedi’i graddio gan ffactor ‖q‖‖p‖, sef 1 ar gyfer chwaternionau uned. Ar gyfer pob matrics cylchdroi, mae llawer o chwaternionau sy’n gallu ei gynrychioli. Yn wir, mae chwaternion wedi’i raddio gan unrhyw rif nad yw’n sero yn cynrychioli’r un matrics cylchdroi. Felly mae’r broses o ddewis chwaternion i gynrychioli’r matrics hwnnw’n dewis chwaternion uned. Dyma gydrannau’r chwaternion a ddewiswyd, gan ddileu’r ffactor normaleiddio ‖q‖‖p‖:
Gellir dehongli’r gydran gyntaf, sef rhan real y chwaternion canlyniadol, fel
lle vp = (p1, p2, p3) a vq = (q1, q2, q3) yw rhannau fector 3 y chwaternionau p a q. Gellir dehongli’r tair cydran sy’n weddill fel:
Cymerwn fod hyn yn pennu cynnyrch dau chwaternion, boed hwy’n chwaternionau uned ai peidio. Mae’r estyniad hwn o luosi i chwaternionau nad ydynt yn rhai uned yn gweithio oherwydd na chynhwysom y ffactorau normaleiddio.
Mae gan bob chwaternion gynrychiolaeth fatrics yn nhermau’r matricsau i, j, k, ac 1, sef yr unedau chwaternion:
Gallwn ddefnyddio’r gynrychiolaeth hon i ysgrifennu ein canlyniad fel cynnyrch matricsau:
Elfennau rhes uchaf y matrics r yw cydrannau’r chwaternion r.
Mae’n troi allan y gellir hefyd ysgrifennu’r matrics cylchdroi sy’n cyfateb i chwaternion uned yn nhermau i, j, a k. Gadewch i M fod yn fatrics cylchdroi sy’n cyfateb i’r chwaternion uned p. Gellir cylchdroi fector â thwpled 3 o gydrannau w drwy luosi â M ar y chwith. Gallwn gyflawni’r un gweithrediad drwy ddefnyddio’r unedau chwaternion. Gadewch i qw fod y chwaternion y mae ei ran real yn 0 a’i ran fector 3 yn w; yna mae’r cynnyrch pqwp∗ yn chwaternion y mae ei ran fector 3 yn fector cylchdroedig a’i ran real yn sero. Ceir y cyfiau p∗ o p drwy wrthdroi arwydd y rhan fector 3. Fel hafaliad:
Ymarfer 2.19: Chwaternionau
Gwiriwch hafaliadau (2.129) a (2.130) drwy ddefnyddio dim ond y priodweddau algebraidd a roddir yn hafaliad (2.127).
2.12.1 Mudiant yn Nhermau Chwaternionau
Mae chwaternionau’n rhoi cyfesurynnau hwylus inni nad ydynt yn dioddef o singulariaethau onglau Euler. Felly gallwn eu defnyddio i gyfrifo mudiant corff anhyblyg heb orfod poeni am y singulariaethau.
Rydym wedi cyfrifo cydrannau corff y cyflymderau onglaidd o gyflwr sy’n cynnwys cydrannau chwaternion a chyfraddau newid y cydrannau hynny (gweler hafaliad 2.126). Gallwn wrthdroi y rhain i ganfod cyfraddau newid cydrannau’r chwaternion yn nhermau’r cyflymderau onglaidd a chydrannau’r chwaternion. Canlyniad y gwrthdroi hwn yw:
Gyrrir y set hon o hafaliadau differol gan hafaliadau Euler ar gyfer mudiant cydrannau corff y cyflymder onglaidd (gweler hafaliadau 2.69 ar dudalen 153).24
Lluniwn ddeilliad system ar gyfer y corff anhyblyg rhydd â chyfesurynnau cymysg. Cynrychiolir y ffurfwedd gan chwaternion sy’n pennu’r cylchdroad sy’n mynd â’r corff o’r cyfeiriadedd cyfeirio i’r cyfeiriadedd gwirioneddol. Pennir cyfradd newid y ffurfwedd gan gydrannau’r cyflymderau onglaidd ar y corff.
(define (qw-sysder A B C)
  (let ((B-C/A (/ (- B C) A))
        (C-A/B (/ (- C A) B))
        (A-B/C (/ (- A B) C)))
    (define (the-deriv qw-state)
      (let ((t (time qw-state))
            (q (coordinates qw-state))
            (omega-body (ref qw-state 2)))
        (let ((omega^a (ref omega-body 0))
              (omega^b (ref omega-body 1))
              (omega^c (ref omega-body 2)))
          (let ((tdot 1)
                (qdot      ;driven quaternion
                  (* -1/2
                     (+ (* omega^a q:i)
                        (* omega^b q:j)
                        (* omega^c q:k))
                     q))

                (omegadot ;Euler's equations
                  (up (* B-C/A omega^b omega^c)
                      (* C-A/B omega^c omega^a)
                      (* A-B/C omega^a omega^b))))

            (up tdot qdot omegadot)))))
    the-deriv))
Sylwch nad yw’r deilliad system hwn wedi’i lunio drwy broses awtomatig: ni ddeilliwyd ef o ffwythiant Lagrange. Mae hyn yn rhan o’r pris a dalwn am ddefnyddio cyfesurynnau diangen (pedair cydran y chwaternion) i gynrychioli ffurfwedd system â dim ond tair gradd rhyddid. Drwy ddefnyddio hafaliadau Euler, osgown orfod dileu’r cyfyngiad. Fodd bynnag, mae’r cyfrifiadau â chwaternionau yn haws na’r rhai ag onglau Euler, oherwydd nad ydynt yn golygu gwerthuso ffwythiannau trosgynnol nac osgoi’r singulariaethau.
Gan y byddwn yn monitro’r gwallau yn y meintiau cadwedig, sef momentwm onglaidd ac egni, mae angen inni gyfrifo’r meintiau hyn o’r cyflwr. Mae’r egni cinetig a chydrannau’r momentwm onglaidd ar y corff yn union yr un fath â’r rhai a ddefnyddiom o’r blaen, oherwydd eu bod yn dibynnu ar gydrannau’r cyflymderau onglaidd ar y corff yn unig. Fodd bynnag, i gael cydrannau’r momentwm onglaidd ar echelinau gofodol, mae angen y cylchdroad a gyfrifir o’r cyfesurynnau chwaternion:
(define ((qw-state->L-space A B C) qw-state)
  (let ((q (coordinates qw-state)))
    (let ((Lbody ((L-body A B C) (ref qw-state 2)))
          (M (quaternion->rotation-matrix
               (make-quaternion q))))
      (* Lbody (transpose M)))))
O’r momentwm onglaidd a’r egni cychwynnol, gallwn gyfrifo gwall cymharol y meintiau hyn, fel y gwnaethom yn adran 2.8.1:
(define ((monitor-errors win A B C L0 E0) qw-state)
  (let ((t (time qw-state))
        (L ((qw-state->L-space A B C) qw-state))
        (E ((T-body A B C) (ref qw-state 2))))
    (plot-point win t (relative-error (ref L 0) (ref L0 0)))
    (plot-point win t (relative-error (ref L 1) (ref L0 1)))
    (plot-point win t (relative-error (ref L 2) (ref L0 2)))
    (plot-point win t (relative-error E E0))
    qw-state))
Isod, sefydlwn yr amodau cychwynnol a defnyddio monitor-errors i blotio’r gwallau. Defnyddiwn yr un amodau cychwynnol ag ar gyfer onglau Euler. Cawn y matrics cylchdroi M sy’n trawsffurfio’r safle cyfeirio i’r cyflwr Euler cychwynnol, a defnyddiwn hwnnw i lunio’r cyflwr chwaternion cyfwerth ar gyfer yr esblygiad hwn.
(define win (frame 0.0 100.0 -1.0e-13 1.0e-13))

(let* ((A 1.0) (B (sqrt 2.0)) (C 2.0) ; moments of inertia
               (Euler-state (up 0.0 ; initial state
                                (up 1.0 0.0 0.0)
                                (up 0.1 0.1 0.1)))
               (M (Euler->M (coordinates Euler-state)))
               (q (quaternion->vector (rotation-matrix->quaternion M)))
               (qw-state0
                 (up (time Euler-state)
                     q
                     (Euler-state->omega-body Euler-state))))
  (let ((L0 ((qw-state->L-space A B C) qw-state0))
        (E0 ((T-body A B C) (ref qw-state0 2))))
    ((evolve qw-sysder A B C)
     qw-state0
     (monitor-errors win A B C L0 E0)
     0.1 ; step between plotted points
     100.0 ; final time
     1.0e-12)))
Mae ffigur 2.15 yn dangos y gwallau cymharol yn yr egni ac yng nghydrannau gofodol y momentwm onglaidd sy’n codi yn yr integru hwn. Mae’n ddiddorol nodi bod y gwallau a geir wrth integru gan ddefnyddio onglau Euler a chwaternionau tua ffactor o ddeg yn llai na’r rhai sy’n ymddangos pan fo’r cyfesurynnau’n onglau Euler.
2.13 Crynodeb
Mae corff anhyblyg yn enghraifft o system fecanyddol â chyfyngiadau. Felly, mewn ystyr, nid oedd y bennod hon ar gyrff anhyblyg yn ddim ond enghraifft estynedig o gymhwyso’r syniadau a ddatblygwyd yn y bennod gyntaf. Yr hafaliadau mudiant yw hafaliadau Lagrange yn unig.
Mae egni cinetig corff anhyblyg yn gwahanu’n egni cinetig trawsfudiadol ac egni cinetig cylchdro. Mae y craidd màs yn chwarae rôl arbennig yn y gwahaniad hwn. Mynegir yr egni cinetig cylchdro’n syml yn nhermau’r tensor inertia a’r fector cyflymder onglaidd. Datblygom y mynegiadau am yr egni cinetig sy’n ystyried cyfyngiadau’r corff, a mynegom y graddau rhyddid sy’n weddill yn nhermau cyfesurynnau cyffredinoledig addas.
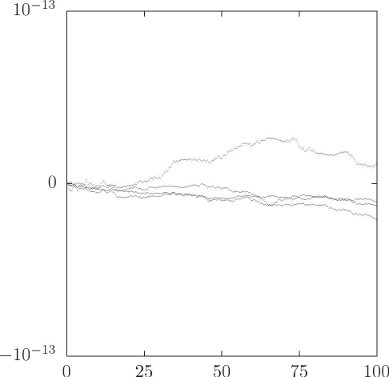
Cedwir y momentwm onglaidd fectorol os nad oes trorymau allanol. Gellir ysgrifennu deilliad yn ôl amser cydrannau corff y momentwm onglaidd yn gyfan gwbl yn nhermau cydrannau corff y momentwm onglaidd a’r tri phrif foment inertia. Mae cydrannau corff y momentwm onglaidd yn ffurfio is-system ddynamig hunangynhwysol.
Un dewis ar gyfer cyfesurynnau cyffredinoledig yw onglau Euler. Maent yn ffurfio cyfesurynnau cyffredinoledig addas, ond fel arall nid ydynt yn arbennig nac wedi’u cymell yn dda. Mae hafaliadau Lagrange ar gyfer onglau Euler yn singwlar ar gyfer rhai onglau Euler. Mae gan ddewisiadau eraill o gyfesurynnau cyffredinoledig tebyg i onglau Euler broblemau tebyg. Mae hafaliadau mudiant sy’n defnyddio chwaternionau yn ansingwlar.
Yn gyffredinol, mae’r egni potensial yn dibynnu ar fanylion y dosbarthiad màs, ac nid yw’n gwahanu fel y gwahanodd yr egni cinetig yn gyfraniadau craidd màs a chyfraniadau cymharol.
Ar gyfer chwrligwgan cymesur o amgylch echelin â chyflymiad disgyrchiant unffurf, yr egni potensial yw’r union egni potensial sy’n deillio o uchder y craidd màs. Diddwythir agweddau ar fudiant y chwrligwgan o’r meintiau cadwedig. Onglau Euler yw’r union beth sydd ei angen ar gyfer y broblem hon.
Ar gyfer problemau eraill, megis mudiant cylchdro lloeren anghrwn ger planed, ni ellir ysgrifennu’r egni potensial mewn nifer feidraidd o dermau, a rhaid gwneud brasamcanion doeth. Mae problem fodel syml yn cyfleu cymeriad hanfodol systemau mor amrywiol â chylchdroad y Lleuad, Hyperion, a Mercher.
2.14 Prosiectau
Ymarfer 2.20: Corff anhyblyg rhydd
Ysgrifennwch a dangoswch raglen sy’n atgynhyrchu diagramau fel ffigur 2.3 (adran 2.8.2). A allwch ganfod taflwybrau sy’n asymptotig i’r cydbwysedd cymharol ansefydlog ar y brif echelin ganolradd?
Ymarfer 2.21: Cylchdroad Mercher
Yn y 60au, darganfuwyd bod gan Fercher gyfnod cylchdroi sy’n union 2/3 gwaith ei gyfnod orbitol. Gallwn weld yr ymddygiad cyseiniol hwn yn y broblem fodel troelliad–orbit, a gallwn hefyd arbrofi drwy roi hwb bach i Fercher i weld pa mor bell y gall y gyfradd cylchdroi wyro a dal i fod wedi’i dal yn y cyseiniant troelliad–orbit hwn. Os yw’r anghydweddiad mewn cyflymder onglaidd yn rhy fawr, nid yw cylchdroad Mercher bellach wedi’i gloi’n gyseiniol i’w orbit. Gosodwch ϵ = 0.026 ac e = 0.2.
a. Ysgrifennwch raglen ar gyfer y broblem troelliad–orbit fel y gellir ymchwilio’n rhifiadol i ddynameg y cyseiniant hwn. Bydd angen ichi wybod (neu, yn well byth, ddangos!) bod f yn bodloni’r hafaliad
gyda
Sylwch fod n yn diflannu o’r hafaliadau os cânt eu hysgrifennu yn nhermau newidyn annibynnol newydd τ = nt. Sylwch hefyd mai dim ond yn y cyfuniad a/R(t) y mae a ac R(t) yn ymddangos.
b. Dangoswch fod y cyseiniant 3:2 yn sefydlog drwy integru’r system yn rhifiadol pan nad yw’r cylchdroad yn union mewn cyseiniant, a sylwi bod yr ongl
c. Darganfyddwch ystod yr
1Rhown fand rwber neu linyn o amgylch y llyfr fel nad yw’n agor.
2Am brawf geometrig elfennol, gweler Whittaker [46], t. 2.
3Cofiwch fod matrics orthogonol R yn bodloni
4Mae’r cydraddoldeb olaf yn dilyn o’r ffaith bod cylchdroi dau fector yn cadw’r cynnyrch dot:
5Cymerwn fatrics 1-wrth-1 yn rhif.
6Gellid bod wedi diddwytho o’i ddiffiniad (2.24) fod y tensor inertia’n trawsffurfio yn y modd hwn. Fodd bynnag, ymddengys fod y ddadl sy’n seiliedig ar annibyniaeth yr egni cinetig ar y system gyfesurynnau yn cynnig dealltwriaeth.
7Os nad yw dau eigenwerth yn wahanol i’w gilydd, yna mae cyfuniadau llinol o’r eigenfectorau cysylltiedig yn eigenfectorau. Mae hyn yn rhoi’r rhyddid inni ganfod cyfuniadau llinol o’r eigenfectorau sy’n orthonormal.
8Disgwyliwn leihau dimensiwn y rhanbarth o’r gofod cyflwr a archwilir gan daflwybr o un ar gyfer pob cysonyn mudiant. Y rheswm yw y gellir defnyddio cysonyn mudiant yn lleol i ddatrys am un o’r newidynnau cyflwr yn nhermau’r lleill.
9Mae gan systemau o hafaliadau differol cyffredin sy’n bodloni amod Lipschitz atebion unigryw.
10Gall gwyriad y momentwm onglaidd oddi wrth y brif echelin ddeillio o nifer o effeithiau: daeargrynfeydd, llanw atmosfferig, … .
11Yma rydym yn defnyddio’r fersiwn matrics colofn o gydrannau’r momentwm onglaidd, fel yn hafaliad (2.52).
12Mae cylchdroi croesgynnyrch dau fector yn rhoi’r un fector ag a geir drwy gymryd croesgynnyrch y ddau fector cylchdroedig:
13Yn yr hafaliad hwn mae gennym ddeilliad rhannol yn ôl un o gydrannau arg cyfesurynnol y ffwythiant egni potensial. Mae’r isysgrif gyntaf ar y symbol ∂ yn dynodi’r arg cyfesurynnol. Mae’r ail yn dewis y gydran φ.
14Y ffaith y gellir datrys problem y chwrligwgan cymesur o amgylch echelin mewn onglau Euler, heb os, yw’r rheswm dros y dewis traddodiadol o’u diffiniad. Ar gyfer problemau eraill, efallai na fydd onglau Euler yn cynnig unrhyw fantais benodol.
15Yma, nid ydym yn mynnu bod C yn fwy nag A = B, oherwydd nad ydynt wedi’u mesur mewn perthynas â'r craidd màs.
16Yn draddodiadol, gelwir gwerthuso integryn pendant yn gyflawni cwadratur.
17Gellir cael polynomialau Legendre Pl drwy ehangu’r mynegiad (1 + y2 − 2yx)−1/2 fel cyfres bŵer yn y. Cyfernod yl yw Pl(x). Yr ychydig bolynomialau Legendre cyntaf yw: P0(x) = 1, P1(x) = x,
lPl(x) = (2l − 1)xPl−1(x) − (l − 1)Pl−2(x).
18Weithiau gelwir y gynrychiolaeth fras hon o’r egni potensial yn fformiwla MacCullagh.
19Yn draddodiadol, gelwir y pwynt yn yr orbit lle mae’r ddau gorff agosaf at ei gilydd yn beriganol, a gelwir yr ongl f yn anomaledd gwir.
20Mae’r egni potensial a roddir yn wahanol i’r egni potensial gwirioneddol am fod termau nad ydynt yn gyson ac nad ydynt yn dibynnu ar θ, ac felly nad ydynt yn effeithio ar esblygiad θ, wedi’u hepgor.
21Yn draddodiadol, gelwir yr amledd onglaidd orbitol yn fudiant cymedrig.
22Mater o fecaneg nefol yw deillio’r cyfernodau;
23Mae’r dull hwn o gyfartaleddu braidd yn amwys; byddwn yn ei gyfiawnhau’n ddiweddarach wrth astudio damcaniaeth amhariadau.
24Gallem gynnwys trorymau allanol drwy ddefnyddio hafaliadau Euler estynedig (2.83).